技術テーマ / Theme
防災テック
危険な場所を、早く見つけて安全につなぐ。
防災テックは、災害時の状況把握、位置特定、遠隔対応、安全な回収や誘導を支える技術群です。
災害専用の単独技術ではなく、ロボティクス、モビリティ、センシング、遠隔操作を、災害時の発見、理解、災害対応という目的に束ねて扱います。
情報基準日
- 状況把握現場を見る / 画像・LiDAR
- 位置特定場所を絞る / SLAM・地図
- 遠隔対応離れて操作する / 遠隔操作・ドローン
- 回収・誘導安全につなぐ / 回収・避難支援
01 なぜ今
なぜ、いま防災テックを見るのか
災害時は、人がすぐ入れない場所で何が起きているかを早く把握する必要があります。防災DXの視点で画像認識、ドローン、SLAM、LiDAR、遠隔操作を組み合わせることで、発見、位置特定、回収、誘導の選択肢が増えます。
- ドローンやロボットは、危険な現場の状況把握や通信補助に使われる入口になる
- SLAMやLiDARは、崩れた建物や視界の悪い場所で位置と構造を把握する材料になる
- 遠隔操作は、人が近づきにくい場所での確認、操作、回収を支える
02 外部シグナルと見方
外部シグナルと、みらいといまの見方
MIRAIMA VIEW
みらいといまでは、防災テックを「状況を知る」「場所を絞る」「離れて対応する」「安全につなぐ」ための技術束として扱います。
03 技術マップ
防災テックを構成する技術
防災テックは、センシング、位置特定、遠隔対応、現場運用がつながって成立します。
状況を把握する
画像や距離情報から、被害状況、障害物、危険箇所を確認する入口になります。
位置を特定する
上空や移動体から情報を集め、地図や自己位置推定と組み合わせて場所を絞ります。
遠隔で対応する
通信や現場条件が厳しい場面でも、人が離れた場所から判断や操作を支援します。
04 現在地
関連技術の現在地
コンピュータビジョン
コンピュータビジョンとは、カメラ画像や動画から物体、人物、領域、姿勢、動き、場面の意味を推定し、機械が視覚情報を利用できる形に変換する技術です。画像処理だけでなく、物体検出、認識、セグメンテーション、姿勢推定、追跡、検査、ロボットの視覚認識を含みますが、LiDAR点群取得、SLAMの自己位置推定、マルチモーダルAI全般、世界モデルの長期予測とは分けて扱います。フィジカルAIの文脈では、AIが現実世界を視覚的に認識するための知覚入力を担います。
- TRL
- 未設定
- 社会実装
- 広く実用化
配送ドローン
配送ドローンとは、荷物を載せた無人航空機を飛行計画、測位、障害物検知、遠隔監督、受け渡し設備と組み合わせて配送する運航技術です。機体単体ではなく、空域許可や整備、通信、地上リスク管理まで含むシステムとして成立します。
- TRL
- 9
- 社会実装
- 限定的な商用利用
SLAM
SLAMとは、移動体や端末がセンサー観測から地図を作りながら、その地図上の自己位置と姿勢を同時に推定する技術です。LiDARやカメラ、IMUなどを使い、ロボットやARで実用化されていますが、位置測定そのものや単なる地図作成と同一ではありません。
- TRL
- 9
- 社会実装
- 広く実用化
テレオペレーション(遠隔操作)
テレオペレーションとは、離れた場所の機械やロボットの状態を映像やセンサー値で把握し、通信回線を通じて操作指令を送る遠隔操作技術です。完全自律ではなく、人が継続的に制御する点や、人と機械が役割分担する点が中心です。
- TRL
- 9
- 社会実装
- 商用利用
LiDAR
LiDARとは、レーザー光の反射時間や位相などから対象までの距離を測り、周囲の三次元形状を点群として取得するセンシング技術です。測量やロボット、自動運転、建設で使われますが、雨や霧、反射率、遮蔽などが精度と運用範囲を左右します。
- TRL
- 9
- 社会実装
- 広く実用化
エッジAI
エッジAIとは、センサー、スマートフォン、車両、産業機器など、データが生まれる場所の近くでAI推論や一部学習を実行する技術です。低遅延や通信量削減、データ最小化に役立ちますが、端末差や電力、更新、安全性の管理が欠かせません。
- TRL
- 9
- 社会実装
- 広く実用化
05 現場での進展
現実世界では、どこで進んでいる?
被害状況の把握
画像、LiDAR、ドローンを使い、現場の被害や通行可能性を確認します。
位置特定
SLAMや空撮を組み合わせ、要救助者や危険箇所の位置を絞ります。
遠隔対応
人が近づけない場所で、機械を遠隔操作して確認や作業を行います。
安全な回収
穴掘り、回収、誘導などの作業を、人と機械で分担します。
現場判断
エッジAIにより、通信が弱い場面でも現場側で一部の認識や判断を支援します。
06 未来道具との接続
この技術で近づく未来道具
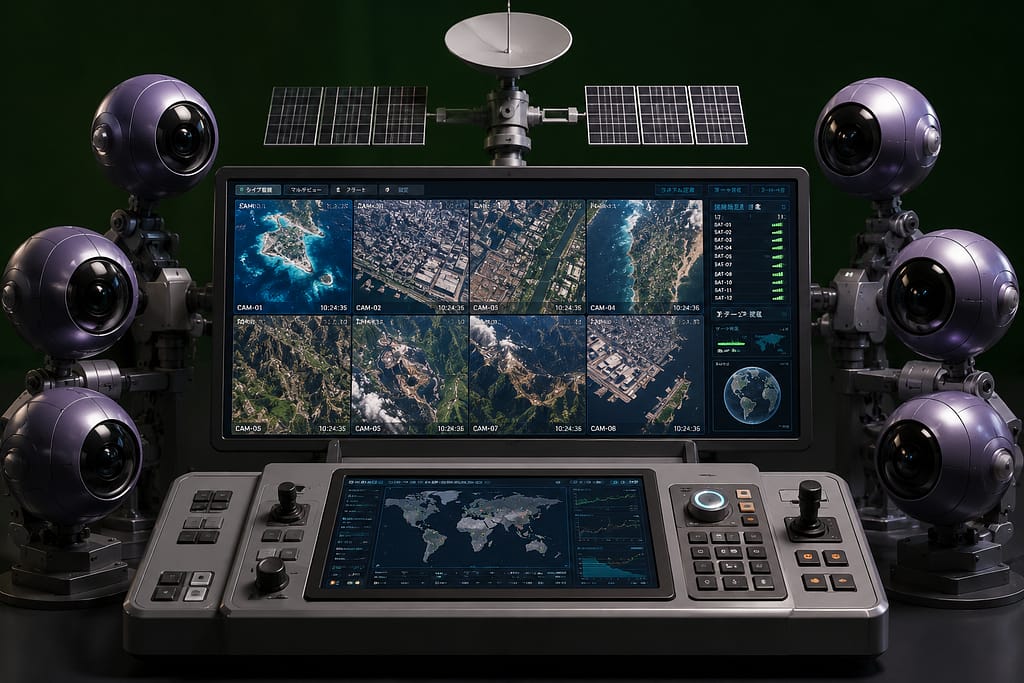
衛星スパイカメラ
総合実現スコア 70
いろんな場所の情報を一度に見ることができるカメラ。
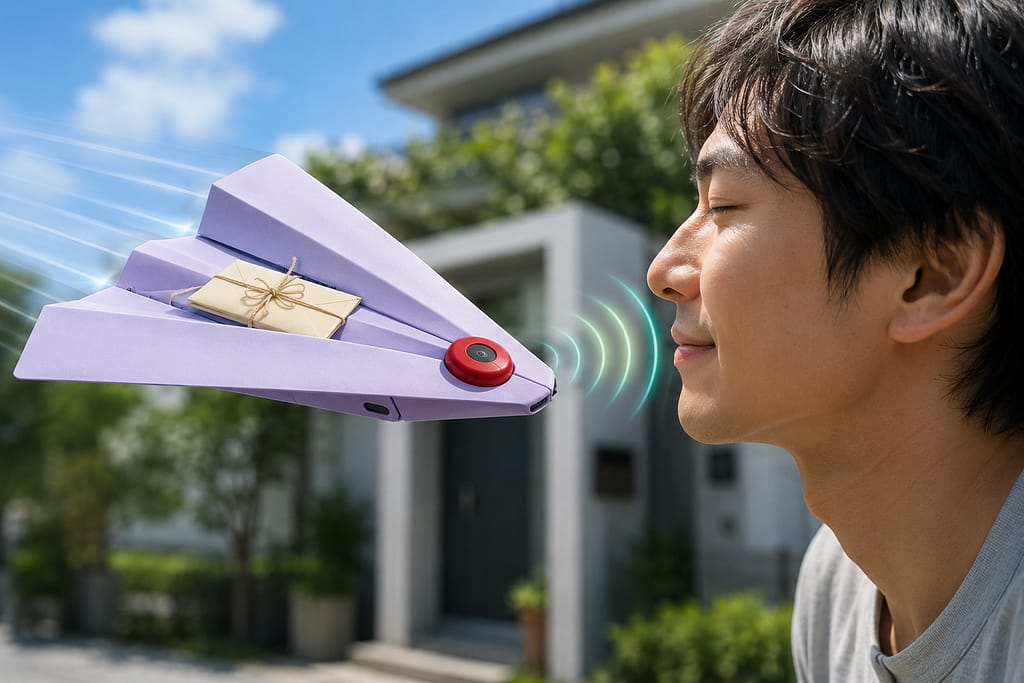
でんしょひこうき
総合実現スコア 52
においを覚えさせると、折り紙の飛行機が相手のもとへ飛び、おつかいをする道具。
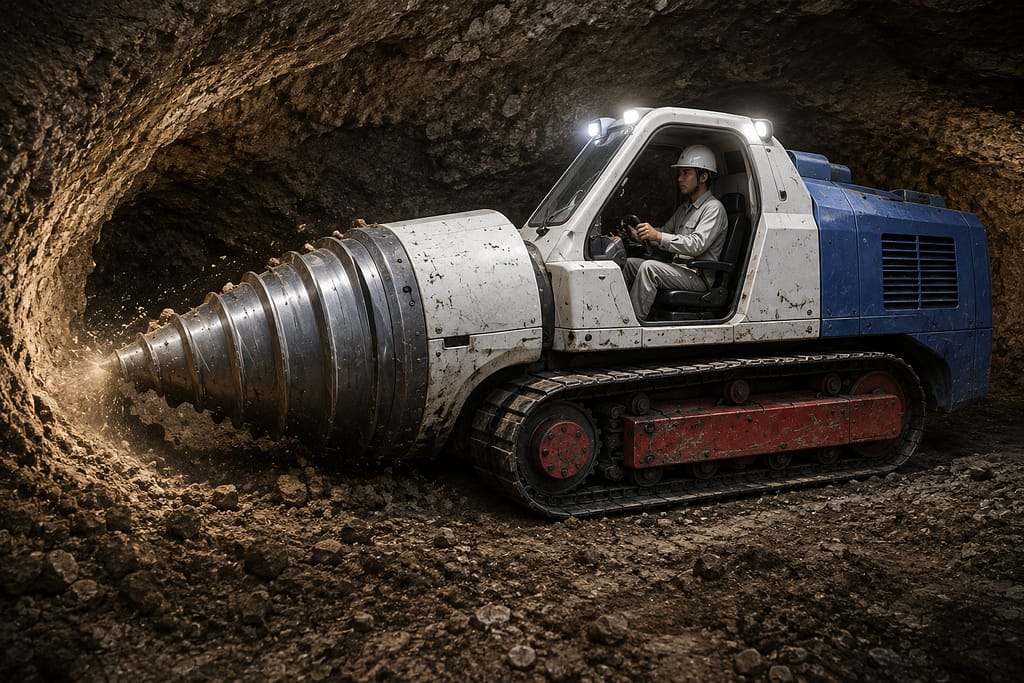
穴ほり機
総合実現スコア 60
先端の強力な回転ドリルで地中を掘り進み、操縦しながら目的地へ移動できる小型掘削機。
なかまバッジ
総合実現スコア 62
同じ種類のバッジを着けた相手が困っていると、互いに助けに行かなければならなくなる仲間づくり道具。
なくし物呼び出しメガホン
総合実現スコア 54
なくした物の名前を呼ぶと、その物が元の場所へ戻ってくるメガホン。

どこでもだれでもローラースケート
総合実現スコア 50
足を乗せるだけで自動的に姿勢と進路を制御し、床・壁・天井を滑走しながら危険物を回避する架空のローラースケート。
07 次に越える壁
次に越える壁
08 よくある疑問
よくある疑問
防災テックとは何ですか?
防災テックは、ドローン、コンピュータビジョン、SLAM、遠隔操作などを、災害時の状況把握、探索、対応へ活用する技術領域です。このThemeでは、災害ロボットにつながる技術も含め、位置特定や安全な回収・誘導を支える技術を扱います。
防災テックは災害専用の技術だけですか?
いいえ。画像認識、ドローン、SLAM、遠隔操作、LiDARなど既存の技術を、災害時の発見、理解、対応という目的に束ねて扱います。
落とし物探しも防災テックに含めますか?
含めません。通常時の落とし物探索は、防災時の人命や安全に関わる位置特定とは目的が異なるため、このThemeでは無理に読み替えません。
みらいといまではどの情報を根拠に表示していますか?
技術、未来道具、組織、課題の既存データをIDで参照し、Theme側には防災テックとしての意味づけだけを保持します。