robot-manipulation
ロボット把持・操作
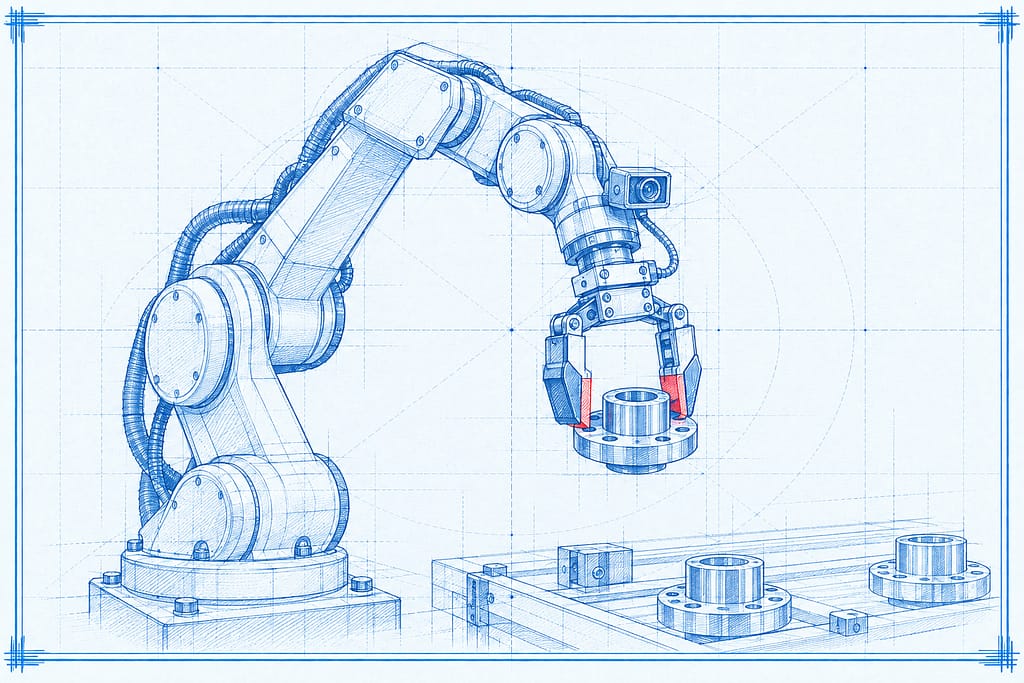
ロボット把持・操作とは、ロボットアームやエンドエフェクタを用いて、現実の物体を認識し、掴み、動かし、置き、道具として扱う技術です。把持計画、ピッキング、プレース、器用な手内操作、力を考慮した操作、視覚から行動へのループを含みますが、ロボット制御全般、移動・ナビゲーション、SLAM、テレオペレーション方式そのもの、積層造形そのものとは分けて扱います。AIが現実世界の物体へ物理的に働きかけるフィジカルAIを支える、操作・把持側の主要技術です。