未来道具リサーチ / Future Tool
なくし物呼び出しメガホン
なくしものよびだしめがほん
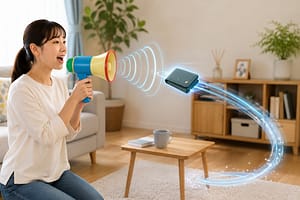
なくした物の名前を呼ぶと、その物が元の場所へ戻ってくるメガホン。
音声による対象指定、タグによる位置推定、音や画面での誘導は市販技術で実現している。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 46
原作どおりに使うための条件
なくした物の名前をメガホンで呼ぶ。
呼び出し対象の識別
発話されたなくし物の名称を認識し、対象物を特定する。
- 現在の状態
- 部分実現
- 実現度
- 70%
音声認識と登録済みタグの名称照合は現代技術で実現可能。
紛失物の位置特定
対象物の現在位置と使用者への方向を推定する。
- 現在の状態
- 実現済み
- 実現度
- 85%
Bluetooth、UWB、クラウド探索ネットワークで位置・距離・方向を提示できる。
対象物の自動帰還
対象物が障害物を避けながら使用者の元へ自律移動する。
- 現在の状態
- 未実現
- 実現度
- 20%
移動ロボットによる物品運搬は限定環境で可能だが、任意の日用品が自力帰還する汎用技術は未実現。
ACT 2 / UNDERSTAND
総合実現スコア 54 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 移動物体やロボットが人、ペット、家具、階段に接触する危険がある。 探索ネットワークの位置履歴、家庭内カメラ映像、音声データの最小化と暗号化が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 18 / 35換算 51.4% / 平均 48.9%
- 技術成熟度
- 12 / 20換算 60% / 平均 64.7%
- 原作機能の利用可能性
- 7 / 15換算 46.7% / 平均 47%
- 精度・安定性
- 6 / 10換算 60% / 平均 50.5%
- 導入現実性
- 4 / 10換算 40% / 平均 52.1%
- 社会実装可能性
- 7 / 10換算 70% / 平均 56.3%
平均との差が最も大きいのは社会実装可能性。一方、導入現実性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?


SLAM
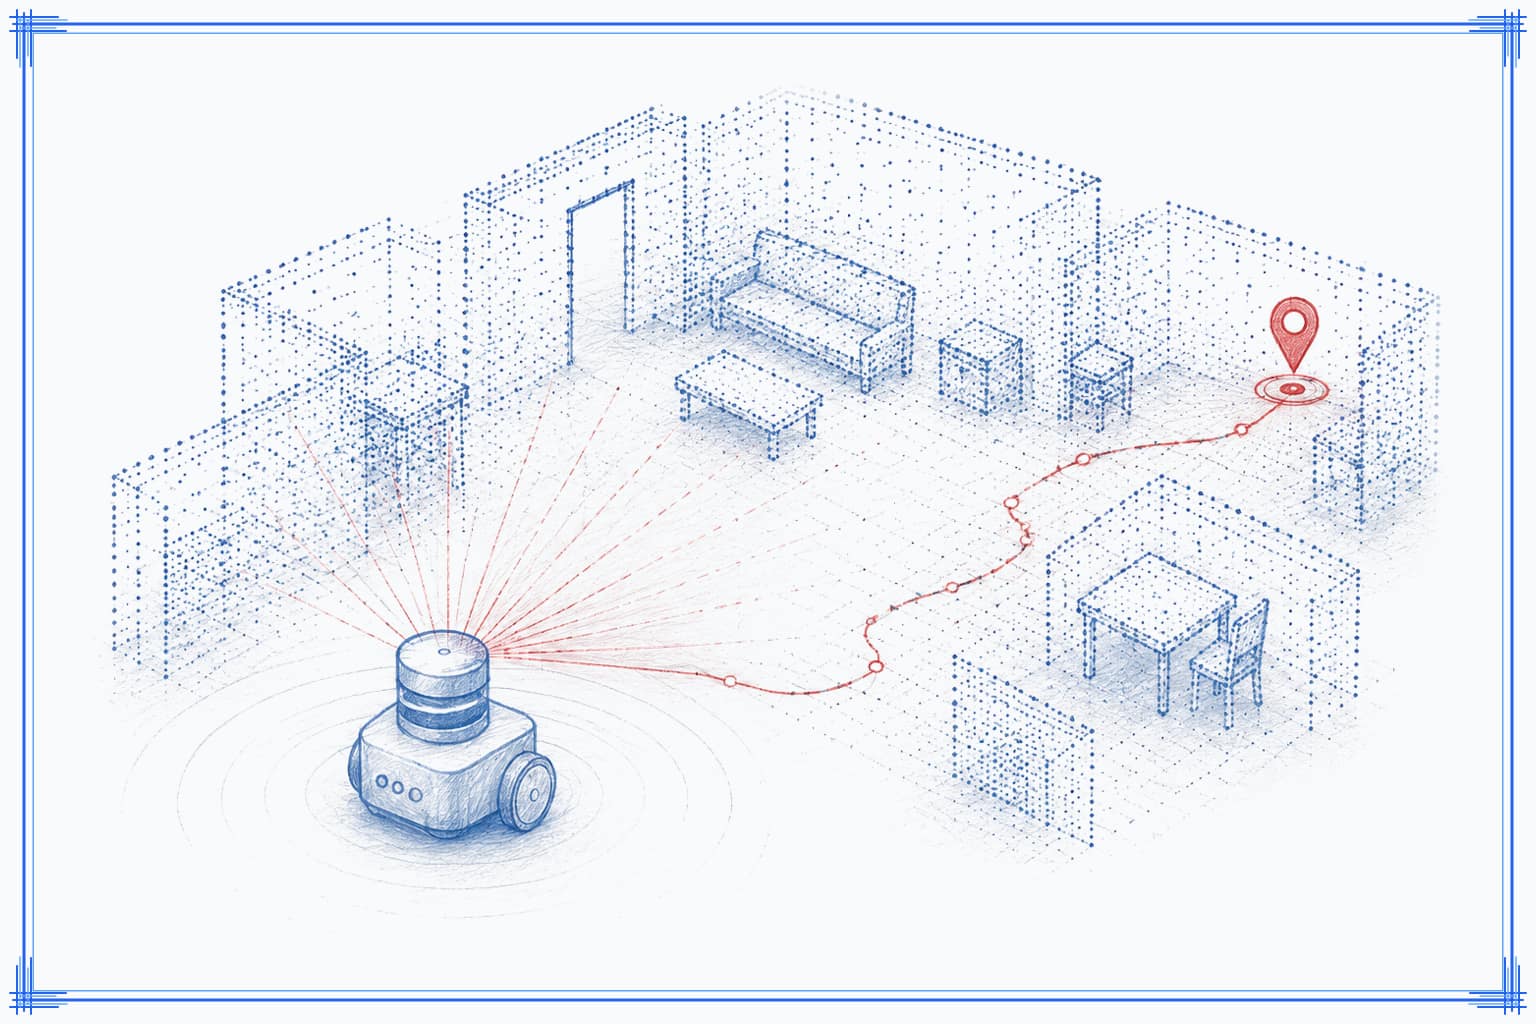
回収ロボットが室内を探索し対象位置へ戻るための地図と自己位置を提供します。
- 似ている点
- 回収ロボットが室内を探索し対象位置へ戻るための地図と自己位置を提供します。
- 違う点
- 物体識別・把持・所有者確認はSLAMでは実現しません。
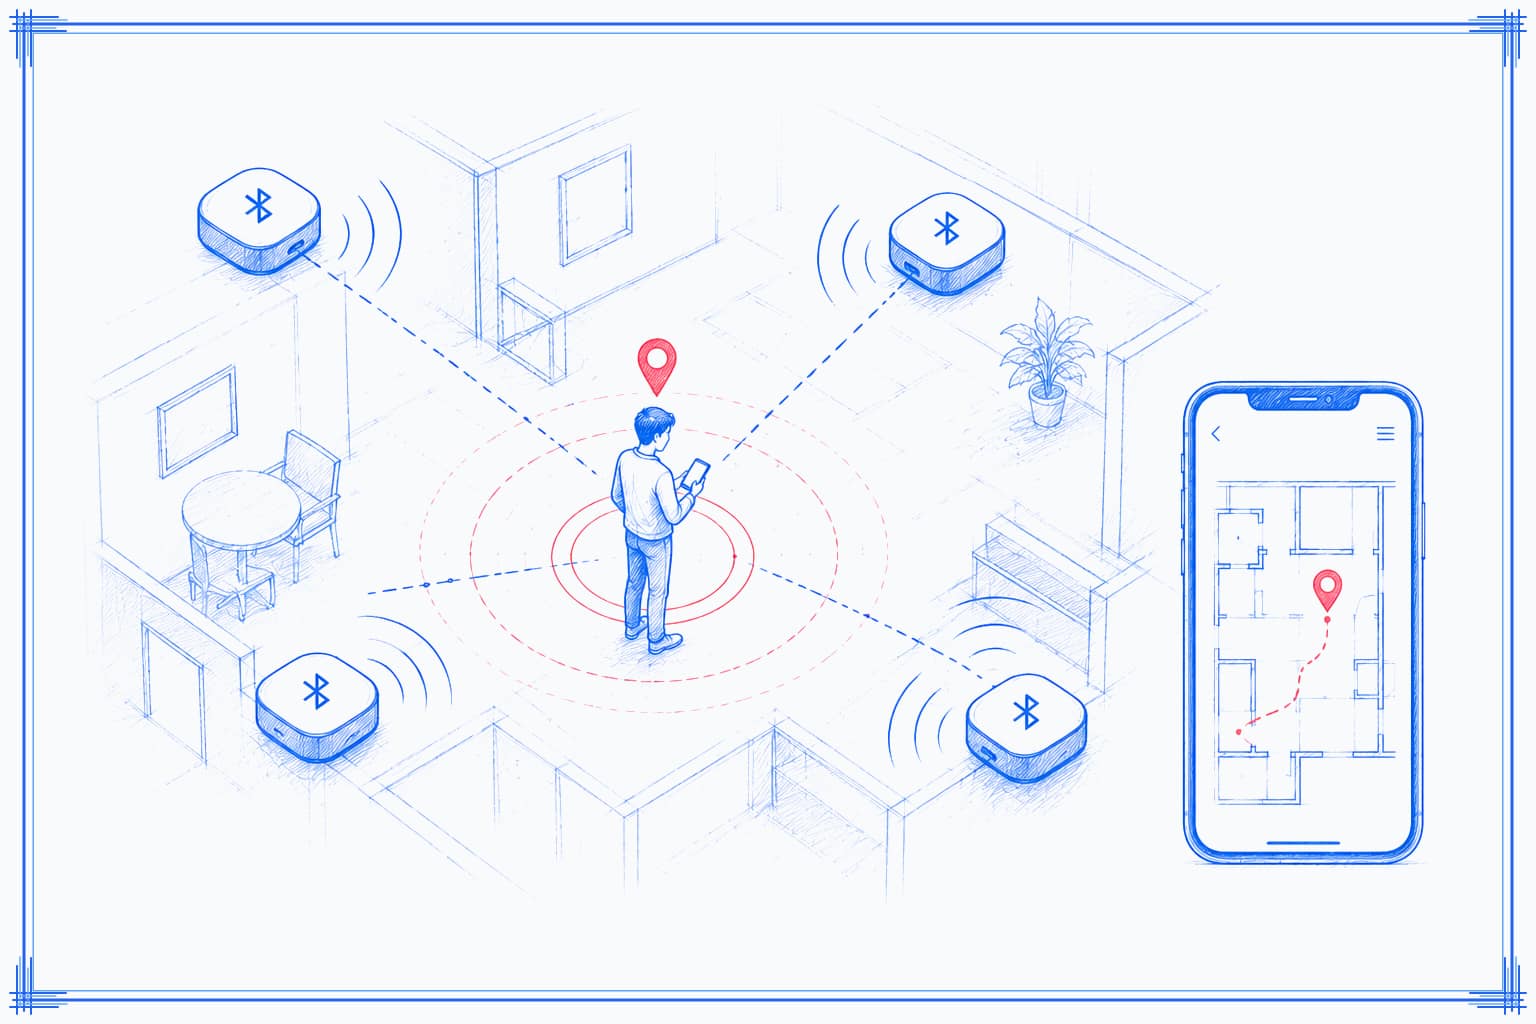
Bluetooth測位
Bluetooth信号の方向・位置推定により、紛失物の所在を探す主要機能を近似する。
- 似ている点
- タグを付けた物の方向と位置を特定し、呼び出し対象を発見できる。
- 違う点
- 位置を示すだけで、物体を自律移動させる機構は含まない。
追加の技術解説
UWB対応紛失防止タグとクラウド探索ネットワーク
タグを取り付けた物をアプリで探索し、近距離では音と距離・方向表示で案内する。
Bluetooth Direction Finding
Bluetooth LE信号の到来角・出発角を用いて方向や屋内位置を推定する標準技術。
音声アシスタントによる物品検索操作
音声指示をアプリ内の登録物品名に結び付け、探索操作を開始できる。
自律移動ロボットによる物品回収・運搬
センサー、移動台車、把持機構、経路計画を組み合わせ、限定環境で物品を回収して指定場所へ運ぶ。
Build Path
完全実現するなら、どう作る?
音声で登録名を指定し、タグ付き物品の位置と方向をスマートフォンに表示する。
呼びかけによる対象指定と発見支援。
家庭内ロボットがタグや画像認識で対象物を見つけ、把持して使用者まで運ぶ。
なくし物を使用者の元へ届ける。
追加で必要な技術条件
- タグなし物体を長期識別する低消費電力ID
- 雑然とした家庭内での汎用把持
- 階段・屋外を含む安全な自律移動
- 所有者認証とプライバシー保護された探索ネットワーク
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- タグなし物体の一意識別 同種の鍵や小物を、遮蔽や移動後も誤認せず識別する必要がある。
- 汎用回収と安全移動 形状の違う物を損傷なく把持し、人のいる複雑環境を安全に搬送する必要がある。
安全性
移動物体やロボットが人、ペット、家具、階段に接触する危険がある。
コスト
すべての物へのタグ・駆動機構付与、または高性能な家庭用移動マニピュレータの導入費が大きい。
プライバシー
探索ネットワークの位置履歴、家庭内カメラ映像、音声データの最小化と暗号化が必要。
超低消費電力の常時識別・測距
小型の日用品に長期間組み込めるID、測距、位置通知を電池交換なしに近い運用で実現する。
家庭内小物の汎用認識・把持
透明、柔軟、薄型、壊れやすい物を含む多様な日用品を安全に識別して持ち上げる。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
紛失物探索と自動回収技術の進展
確認済み事実
位置を知る技術から、物を戻すロボットへ
-
01科学的発見 確認済み 高 出典 1件
Bluetooth Direction Finding発表
Bluetooth SIGが方向検知機能を発表し、物品探索で距離だけでなく方向を扱える基盤が整った。
-
02制度・規制 確認済み 中 出典 1件
Asset Tracking Profile v1.0採択
Bluetooth LE資産タグの相対方向・位置検出手順が標準化された。
-
03特許 確認済み 高 出典 1件
家庭内物品回収ロボット特許の成立
非構造な家庭環境で物品を回収・搬送する自律ロボット関連特許が公開された。
-
04特許 確認済み 中 出典 1件
落下物を回収するピッキングロボット特許
センサー検知とロボット派遣を組み合わせた落下物回収技術が特許化された。
Realization Roadmap
編集部予測なくし物呼び出し機能の実現ロードマップ
探索から自動回収、汎用帰還へ
音声指定と位置案内は実用段階。自動回収は専用ロボット・限定環境にとどまる。
-
01製品 可能性が高い 予測総合実現スコア 62 信頼度 85%
音声操作と高精度探索の統合
複数規格のタグを音声で指定し、室内外で統一的に案内する家庭向けサービスが普及。
必要なブレークスルー
- 超低消費電力の常時識別・測距
予測根拠
既存の市販タグ、音声アシスタント、方向測位の統合で実現可能。
-
02製品 可能性が高い 予測総合実現スコア 76 信頼度 65%
家庭内ロボットによる限定物品回収
鍵、薬、リモコンなど登録済み小物を家庭ロボットが見つけて届ける。
必要なブレークスルー
- 家庭内小物の汎用認識・把持
- 人共存環境での高信頼自律移動
予測根拠
倉庫・研究用ロボット技術の家庭向け低価格化と安全性向上を前提とする。
-
03完全実現 実現可能性あり 予測総合実現スコア 90 信頼度 40%
多様な日用品の汎用自動帰還
タグやロボットの支援により、家庭内の多くの物品を一声で元の場所へ戻せる。
必要なブレークスルー
- 家庭内小物の汎用認識・把持
- 人共存環境での高信頼自律移動
- 超低消費電力の常時識別・測距
予測根拠
汎用把持、階段対応、安全認証、低コスト化の同時達成が必要。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
超低消費電力の常時識別・測距
小型の日用品に長期間組み込めるID、測距、位置通知を電池交換なしに近い運用で実現する。
家庭内小物の汎用認識・把持
透明、柔軟、薄型、壊れやすい物を含む多様な日用品を安全に識別して持ち上げる。
人共存環境での高信頼自律移動
人、ペット、段差、散乱物がある家庭で、低速かつ失敗安全に長期間運用できる。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
短期的には音声操作付き紛失防止タグが進化し、中期的には家庭用ロボットが限定物品を回収する。任意物体が自力で戻る完全再現は長期課題。
- 呼び出し対象の識別が日常の選択肢になります
- 紛失物の位置特定が日常の選択肢になります
- 対象物の自動帰還が日常の選択肢になります
探索ネットワークの位置履歴、家庭内カメラ映像、音声データの最小化と暗号化が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
どこへ置いたか分からなくなった物を探し回る手間をなくす。
作中での使われ方
なくした物の名前をメガホンで呼び、元の場所へ戻ってこさせる。
失敗・意外な展開
原作内での失敗例やオチは提供画像から確認できないため、断定せず追加確認事項とする。
なぜ魅力的なのか
探索だけでなく、物そのものが戻ってくるという直感的で完全な解決を一声で実現する点。
もし実現したら
探し物に費やす時間が減り、生活支援と物流効率が向上する一方、誤回収や無断追跡への対策が不可欠になる。
考えてみたい問い
物が自分で戻る方式と、家庭ロボットが取りに行く方式では、どちらが現実的で安心だろうか。
Current Experience
現代で近づけるもの
Current Experience
現代で体験できる近い商品
原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。
※画像はイメージです AirTag ↗
現代の商品で近い機能や体験を試すに近い体験として参照できます。
Related Approaches
同じ技術で近づく道具
共通する技術をもとに、同じアプローチで実現に近づく道具を紹介しています。
Organizations
関連企業・研究機関
直接関連する組織
Bluetooth測位を通じて関連
関連技術・エコシステム
SLAMを通じて関連
SLAMを通じて関連
SLAMを通じて関連
Bluetooth測位を通じて関連
Bluetooth測位を通じて関連
Evidence & Sources
根拠資料と調査情報
AirTag
UWBによる距離・方向案内、音を鳴らす探索、Find Myネットワークの機能を確認。
Bluetooth Direction Finding
AoA/AoDによる方向検知と屋内測位の概要を確認。
Asset Tracking Profile v1.0
Bluetooth LE資産タグの相対方向・位置検出プロファイルを確認。
US12049359B2 Autonomous domestic robotic systems for item retrieval and transport
家庭内の非構造環境で物品を回収・搬送する移動ロボット特許。
US12254443B1 Robotic item recovery
落下物検知後にピッキングロボットを派遣して回収する特許。