TBMによる連続掘削、地下ドリルの自動化、建機の遠隔操作と3D施工は実用化されている。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 40
原作どおりに使うための条件
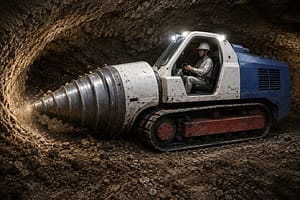
操縦者が搭乗し、先端ドリルを回転させながら地中を移動する。
地中掘削
回転ドリルで土砂や岩盤を切削して前方へ進む。
- 現在の状態
- 部分実現
- 実現度
- 75%
TBMや地下ドリルリグは岩盤・地盤の掘削を実用化している。
地中移動
掘削と機体移動を連続させて地下経路を進む。
- 現在の状態
- 部分実現
- 実現度
- 55%
大型TBMは連続掘進できるが、自由な小回りや任意地点への浮上は困難。
操縦・進路制御
操縦者が進行方向を指定し、地中で進路を修正する。
- 現在の状態
- 部分実現
- 実現度
- 60%
遠隔操作、3D施工、掘削計画ソフトは実用化されているが地下の完全自由操縦ではない。
ACT 2 / UNDERSTAND
総合実現スコア 60 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 崩落、地下水、有害ガス、地下埋設物、機体閉じ込めの危険がある。 地下レーダーや地盤スキャンが周辺施設情報を取得する可能性がある。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 24 / 35換算 68.6% / 平均 48.9%
- 技術成熟度
- 16 / 20換算 80% / 平均 64.7%
- 原作機能の利用可能性
- 6 / 15換算 40% / 平均 47%
- 精度・安定性
- 6 / 10換算 60% / 平均 50.5%
- 導入現実性
- 4 / 10換算 40% / 平均 52.1%
- 社会実装可能性
- 4 / 10換算 40% / 平均 56.3%
平均との差が最も大きいのは機能再現度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?


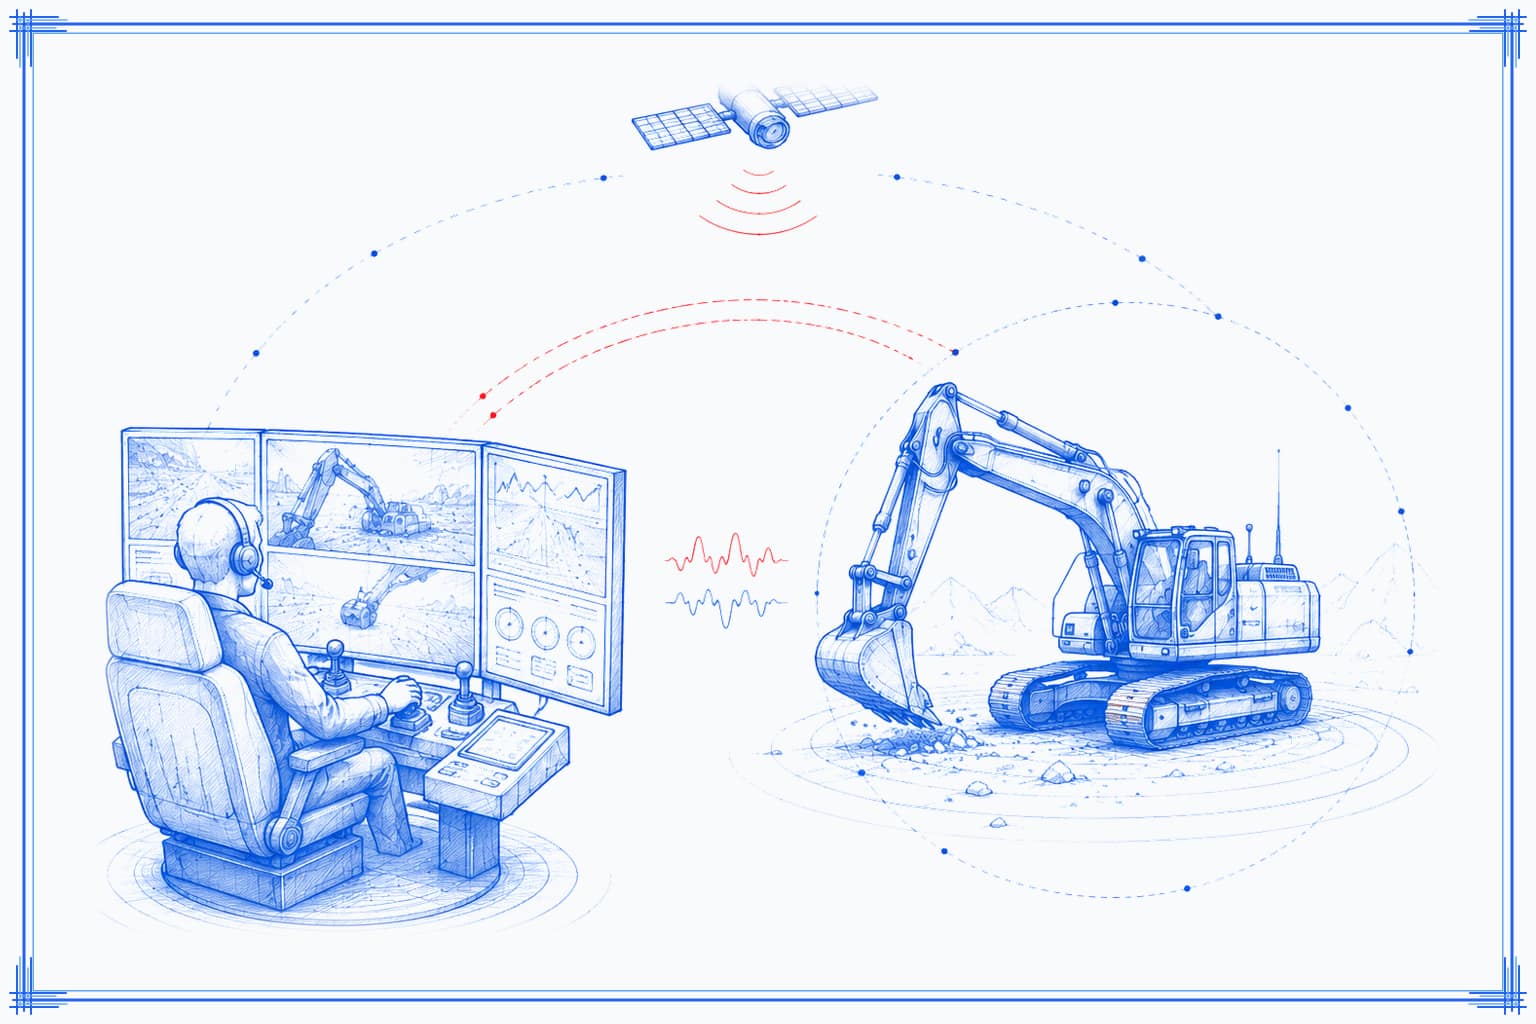
テレオペレーション(遠隔操作)
危険な掘削現場から操作者を離して進路制御する。
- 似ている点
- 危険な掘削現場から操作者を離して進路制御する。
- 違う点
- 計画施工区域と通信・安全設備が必要。
追加の技術解説
トンネル掘削機(TBM)
回転カッターヘッドで岩盤を掘削しながら坑道を形成する大型機械。
自動化地下ドリルリグ
坑内掘削の孔あけ工程を自動化し、掘削精度とトンネル形状を改善する。
建設機械の遠隔操作・3D施工
油圧ショベルを遠隔操作し、ICT施工情報を活用して掘削を支援する。
Build Path
完全実現するなら、どう作る?
小径TBMまたはマイクロトンネリング機を用い、地盤計測・姿勢制御・排土設備を統合する。
地下を掘削しながら計画経路を前進する。
遠隔操作ショベルやドリルリグで地表・坑内から掘削し、別経路で移動する。
安全距離を保ちながら掘削位置を制御する。
追加で必要な技術条件
- 小型高トルク電動カッター
- リアルタイム地盤イメージング
- 自動支保・止水
- 閉ループ排土搬送
- 地下高精度測位
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 排土と空洞保持 切削土を連続搬出しつつ、崩落を防ぐ支保を同時施工する必要がある。
- 地下測位と障害物検知 GNSSが使えない地下で、地質と埋設物を検出しながら姿勢を保つ必要がある。
安全性
崩落、地下水、有害ガス、地下埋設物、機体閉じ込めの危険がある。
コスト
カッターヘッド、耐摩耗工具、測量、支保、排土設備が高コスト。
プライバシー
地下レーダーや地盤スキャンが周辺施設情報を取得する可能性がある。
地下リアルタイム測位・地盤認識
GNSSなしで姿勢、地層、埋設物を統合推定する。
小型連続排土・自動支保
狭い機体内で切削土搬出と崩落防止を同時に行う。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
地中掘削技術の進展
確認済み事実
大型機械から自動化・遠隔操作へ
-
01製品化 確認済み 高 出典 1件
近代TBMの普及
回転カッターヘッドでトンネルを連続掘削する方式が発展。
-
02社会実装 確認済み 高 出典 1件
地下ドリル自動化の高度化
掘削計画、測定、制御を統合する自動化が進展。
-
03製品化 確認済み 高 出典 1件
遠隔操作対応油圧ショベルの販売開始
ICT施工機能と遠隔操作を組み合わせた商用システムが提供開始。
Realization Roadmap
編集部予測穴ほり機の実現ロードマップ
安全な無人小径掘削から段階的に近づく
産業用の直線・緩曲線掘削は実現しているが、自由操縦型の小型機は未実現。
-
01製品 可能性が高い 予測総合実現スコア 68 信頼度 75%
遠隔無人小径掘削の高度化
地盤計測と自動姿勢制御を統合した小径掘削機が限定環境で普及。
必要なブレークスルー
- 地下リアルタイム測位・地盤認識
予測根拠
既存の遠隔操作・自動化技術の延長。
-
02技術 不確実 予測総合実現スコア 78 信頼度 55%
自動排土・支保一体型ロボット
小径機が切削土搬出と空洞保持を連続して行う。
必要なブレークスルー
- 小型連続排土・自動支保
予測根拠
マイクロトンネリングとロボット施工の統合を想定。
-
03製品 不確実 予測総合実現スコア 88 信頼度 35%
限定地盤での高機動地中移動機
管理区域の均質地盤で、複数方向へ進路変更できる無人機を実証。
必要なブレークスルー
- 地下リアルタイム測位・地盤認識
- 小型連続排土・自動支保
- 高出力・低発熱の小型電動掘削駆動
予測根拠
地下測位、小型高出力駆動、安全支保の複合突破が必要。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
地下リアルタイム測位・地盤認識
GNSSなしで姿勢、地層、埋設物を統合推定する。
小型連続排土・自動支保
狭い機体内で切削土搬出と崩落防止を同時に行う。
高出力・低発熱の小型電動掘削駆動
岩盤切削に必要なトルクを小型機で連続供給する。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
限定された地質と管理区域では、小径・遠隔・半自律の掘削ロボットが進展する可能性が高い。日常用途の自由走行機には安全と排土の根本的突破が必要。
- 地中掘削が日常の選択肢になります
- 地中移動が日常の選択肢になります
- 操縦・進路制御が日常の選択肢になります
地下レーダーや地盤スキャンが周辺施設情報を取得する可能性がある。
Story & Ideas
物語と未来を考える
原作で解決する問題
地上の道路や障害物を避け、地中を直接掘って目的地へ移動する。
作中での使われ方
画像説明では、先端ドリルで地中を掘りながら好きな場所へ行ける道具として示される。
失敗・意外な展開
操縦を誤ると意図しない場所へ出てしまう。
なぜ魅力的なのか
道路に縛られず、地下を新しい移動空間に変える発想が直感的である。
もし実現したら
地上交通を妨げない地下物流や救援ルートが可能になる一方、無許可掘削への規制が不可欠。
考えてみたい問い
自由に曲がれる性能と、地盤を壊さない安全性のどちらを優先すべきか。
Organizations
関連企業・研究機関
関連技術・エコシステム
テレオペレーション(遠隔操作)を通じて関連
Evidence & Sources
根拠資料と調査情報
コマツ、チリ・コデルコと「マイニングTBM」のトライアル実施に合意
ハードロック鉱山でTBMを用いる坑道掘削新工法のトライアル。
Deep Automation Underground Drilling
地下ドリル・発破サイクルの自動化と精度向上。
PC200i-12 遠隔システム仕様と遠隔操作システムの販売開始
ICT施工に対応した油圧ショベル遠隔操作システムの商用提供。
Trenching and Excavation - Overview
掘削・溝掘りにおける崩落、進入退出、地下埋設物等の安全要件。
US3784257A - Steering system for a tunnel boring machine
関節式フレームと油圧ジャッキによりTBMを横・縦方向へ操舵する特許。
Related Approaches
同じ技術で近づく道具
共通する技術をもとに、同じアプローチで実現に近づく道具を紹介しています。
Related Research
関連する道具
共通する技術・カテゴリー・用途などから、関連する道具を紹介しています。
架空人物たまご
物語の登場人物を呼び出し、人物の特性に合った頼み事を一つ実行してもらう卵型のひみつ道具。
- 建設機械の遠隔操作・3D施工を共通利用
- 同じ「ロボティクス」技術カテゴリー
- 総合実現スコア差 6
どこでもだれでもローラースケート
足を乗せるだけで自動的に姿勢と進路を制御し、床・壁・天井を滑走しながら危険物を回避する架空のローラースケート。
- 同じ「モビリティ・ロボティクス」技術カテゴリー
- 総合実現スコア差 10
メカメラ
写真から組み立て式パーツを出力し、対象物そっくりの可動メカを作るカメラ。
- 同じ「ロボティクス」技術カテゴリー
- 総合実現スコア差 2
Technology Index