本文へ移動

未来道具リサーチ / Future Tool

通りぬけフープ

とおりぬけふーぷ

通りぬけたい場所に輪を当てると、壁に人が通れる通路を作るひみつ道具。

RankC
総合実現スコア47/100
評価方法を見る
総合結論

コンクリート壁の精密切断、遠隔解体、壁内部の埋設物検知、粉じん抑制は実用化されており、計画的に人用開口を作ることは可能。

2030年予測58/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア47/100

総合実現スコア上の未達 53

原作どおりに使うための条件

通りぬけたい壁面に輪を当てて使用する。

壁越し通路生成

既存壁の位置に人が通過できる経路を作り、反対側へ移動可能にする。

現在の状態
部分実現
実現度
38%

コンクリートウォールソーや遠隔解体ロボットで壁に開口を作ることは実用化済みだが、壁材を消さず瞬時に通り抜ける機能は未実現。

壁を壊さない通過

壁の構造と材料を残したまま人体を反対側へ移動させる。

現在の状態
構想段階
実現度
1%

量子トンネル効果は原子や電子などで観測されるが、人体のような巨視的物体を壁越しに移動させる工学技術は存在しない。

ACT 2 / UNDERSTAND

総合実現スコア 47 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 耐力壁の誤切断、鉄筋・配管・電線の損傷、落下物、騒音、振動、シリカ粉じんが主要リスク。 壁越しの移動能力が実現すれば私的空間への侵入を容易にする。

通りぬけフープと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 通りぬけフープ / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
12 / 35換算 34.3% / 平均 48.9%
技術成熟度
14 / 20換算 70% / 平均 64.7%
原作機能の利用可能性
6 / 15換算 40% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
5 / 10換算 50% / 平均 52.1%
社会実装可能性
4 / 10換算 40% / 平均 56.3%

平均との差が最も大きいのは精度・安定性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
とうめいマントを現代の柔軟メタサーフェス技術で再解釈したコンセプトイメージ
通りぬけフープ
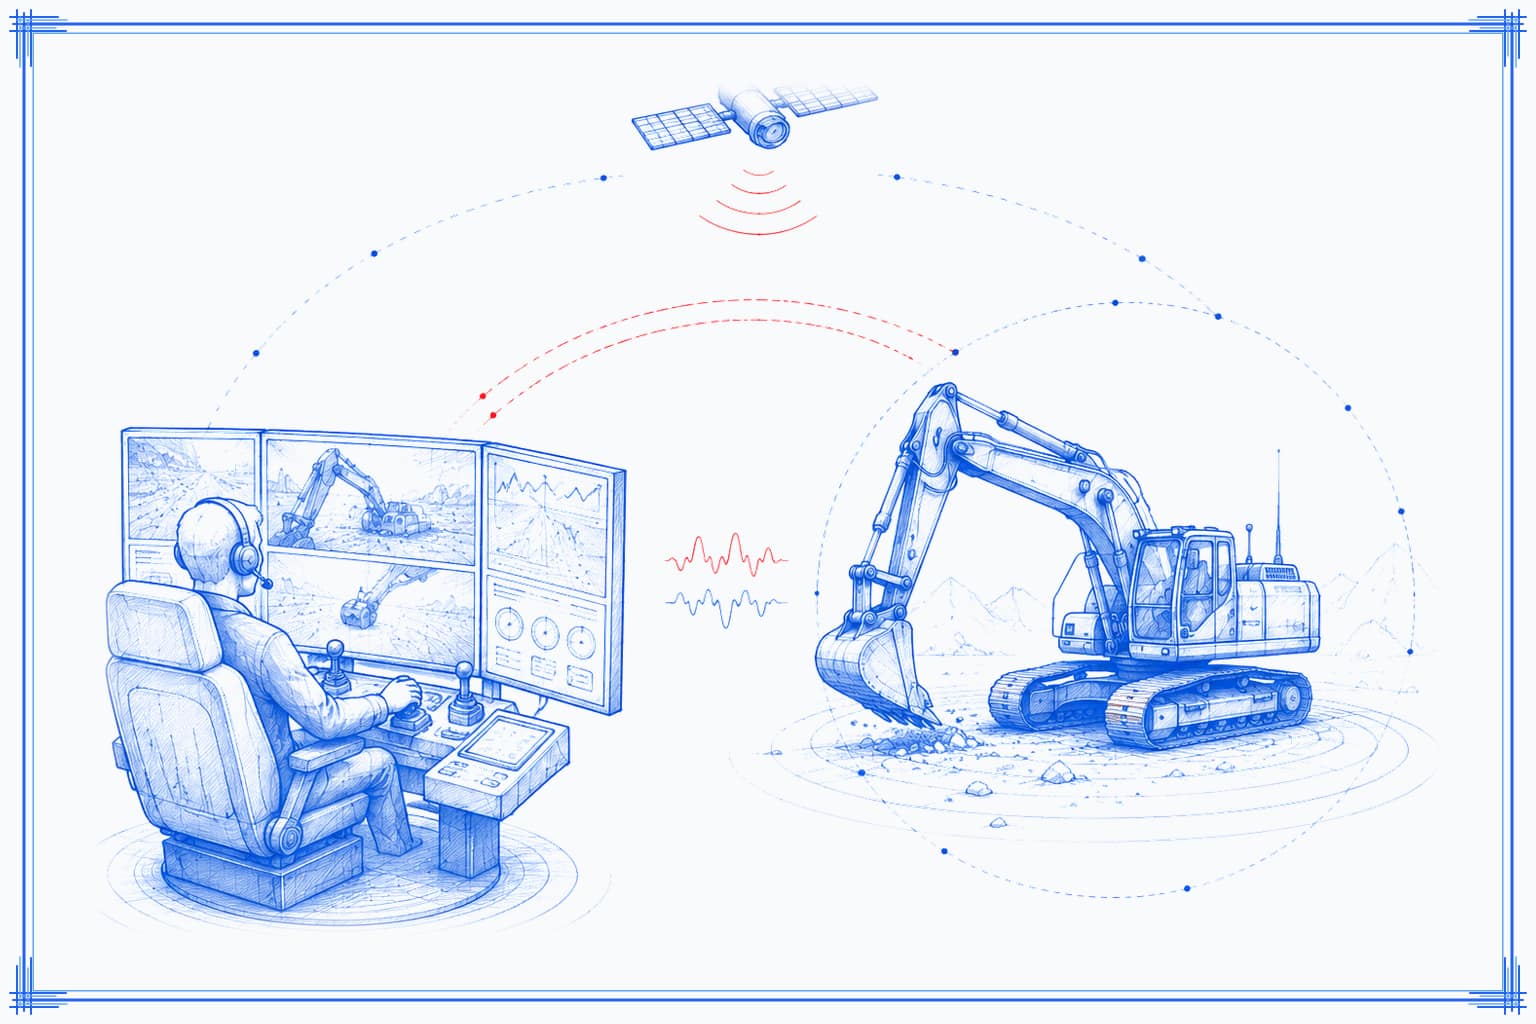
テレオペレーション(遠隔操作)
補助技術 / 関連度:高

テレオペレーション(遠隔操作)

遠隔解体ロボットやウォールソーを安全な場所から操作し、壁の開口施工を支える。

似ている点
危険区域から離れて切断・解体機を制御し、人が通れる開口の形成を補助できる。
違う点
壁通過そのものを実現せず、構造確認・切断機械・粉じん対策など別技術が必要。

追加の技術解説

遠隔操作ウォールソー

レール上の高出力ダイヤモンドブレードで鉄筋コンクリート壁を精密切断し、開口部を形成する。

遠隔操作解体ロボット

小型電動の遠隔操作ロボットにブレーカやコンクリートクラッシャーを装着し、壁開口や選択解体を行う。

壁内部の非破壊検査・埋設物検知

レーダー等でコンクリート内部の鉄筋、配管、ケーブルなどを検知し、安全な開口位置の判断を支援する。

湿式切断・局所排気によるシリカ粉じん制御

コンクリート等の切断時に水供給や局所排気を用いて呼吸性結晶質シリカへの曝露を抑える。

量子トンネル効果

粒子の波動関数により、古典的には越えられないポテンシャル障壁を透過する現象。冷却原子や電子で実験観測されている。

Build Path

完全実現するなら、どう作る?

直接実現

人体そのものが壁を壊さず透過する方式。現時点では巨視的量子トンネルとして成立する工学的方法がない。

粒子レベルでは障壁透過現象が観測されている。

代替実現

壁内部をスキャンし、ウォールソーまたは遠隔解体ロボットで人が通れる開口を作る。

既存壁を越えるための通路を必要位置に形成する。

追加で必要な技術条件

  • 構造物の高精度リアルタイム内部マッピング
  • 低振動・低粉じんの自律壁開口ロボット
  • 開口部の自動補強・自動復元施工
  • 巨視的物体を非破壊で障壁越しに移動させる未知の物理技術

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 構造安全性 耐力壁、柱梁、鉄筋を誤って切断すると建物の安全性を損なうため、構造判定と補強設計が不可欠。
  • 埋設設備の回避 壁内の電線、配管、通信線を高精度で検出し、切断経路から外す必要がある。
  • 巨視的物体の非破壊透過 量子トンネル効果を人体スケールへ拡張し、全構成粒子を生命状態のまま障壁越しに移す既知の方法がない。

安全性

耐力壁の誤切断、鉄筋・配管・電線の損傷、落下物、騒音、振動、シリカ粉じんが主要リスク。

コスト

構造調査、養生、切断機、解体、廃材処理、補修まで含む施工費が必要。

プライバシー

壁越しの移動能力が実現すれば私的空間への侵入を容易にする。代替施工でも内部スキャン情報の管理が必要。

リアルタイム構造・埋設物マッピング

壁内部の鉄筋、配管、電線、空洞と荷重経路を施工前に高信頼で3D把握する。

壁開口の自動補強・自動復元

切り取った壁の周辺補強と、通行後の閉鎖・仕上げをロボットが一貫施工する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

壁越し移動を支える技術の進展

確認済み事実

量子トンネルの基礎実験から遠隔壁開口施工へ

壁越し移動を支える技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012007/8原子の二次…確認済み022012/1高出力遠隔…確認済み032020/7トンネル原…確認済み042024/2シリカ粉じ…確認済み052026/7電子トンネ…確認済み2026 現在
  1. 科学的発見 確認済み 中 出典 1件

    原子の二次トンネルを直接観測

    光格子中の原子で相互作用を伴うトンネル現象が直接観測された。

  2. 製品化 確認済み 高 出典 1件

    高出力遠隔ウォールソーが商用化

    鉄筋コンクリートの深切りと遠隔操作を行うウォールソーが建設現場で利用される。

  3. 科学的発見 確認済み 高 出典 1件

    トンネル原子の障壁滞在時間を測定

    超低温原子が光学障壁をトンネルする時間を実験的に測定。

  4. 制度・規制 確認済み 中 出典 2件

    シリカ粉じん安全作業指針を更新

    湿式法や局所排気など、コンクリート切断時の曝露低減策が整理されている。

  5. 科学的発見 確認済み 高 出典 1件

    電子トンネルをアト秒・原子スケールで追跡

    電子の障壁透過ダイナミクスを極短時間・微小空間で観測する研究が進展。

Realization Roadmap

編集部予測

通りぬけフープ代替技術ロードマップ

非破壊透過ではなく自律開口施工を現実路線として評価

47%

壁の調査・切断・遠隔解体は実用化済みだが、工程統合と自動復元、非破壊人体透過は未実現。

通りぬけフープ代替技術ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028–2032スキャン連…可能性が高い / 78%022032–2040開口から補…不確実 / 55%032038–2045短時間・低…不確実 / 45%042090–2100壁を壊さな…科学的に困難 / 5%
  1. 製品 可能性が高い 予測総合実現スコア 58 信頼度 78%

    スキャン連動の半自動壁開口

    埋設物検知と切断経路生成を統合し、施工者監督下で安全な開口を半自動形成する。

    必要なブレークスルー
    • リアルタイム構造・埋設物マッピング
    予測根拠

    要素技術が既に商用化されており、統合自動化が中心課題。

  2. 製品 不確実 予測総合実現スコア 68 信頼度 55%

    開口から補修までの自律施工

    壁開口、補強、通行後の閉鎖・仕上げまでをロボット工程として統合する。

    必要なブレークスルー
    • 壁開口の自動補強・自動復元
    予測根拠

    ロボット解体は成熟しているが、多様な壁構造を自律補修する汎用性が不足。

  3. 技術 不確実 予測総合実現スコア 75 信頼度 45%

    短時間・低粉じんの緊急通路形成

    災害救助などで構造安全を維持しながら短時間に人用通路を形成する統合システム。

    必要なブレークスルー
    • 超低振動・低粉じん高速切断
    予測根拠

    切断・検知・遠隔施工の高度統合が必要。

  4. 技術 科学的に困難 信頼度 5%

    壁を壊さない人体透過

    人体と壁の双方を損なわず、壁の反対側へ連続的に移動する。

    必要なブレークスルー
    • 巨視的生体の非破壊障壁透過
    予測根拠

    粒子の量子トンネルは実証されているが、人体スケールへ拡張する既知の工学原理がない。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要実証段階

リアルタイム構造・埋設物マッピング

壁内部の鉄筋、配管、電線、空洞と荷重経路を施工前に高信頼で3D把握する。

2027–2032実現確率 85%
高構想段階

壁開口の自動補強・自動復元

切り取った壁の周辺補強と、通行後の閉鎖・仕上げをロボットが一貫施工する。

2030–2040実現確率 55%
高研究段階

超低振動・低粉じん高速切断

構造物と周辺利用者への影響を抑えつつ、人用開口を短時間で形成する切断技術。

2032–2045実現確率 65%
最重要構想段階

巨視的生体の非破壊障壁透過

人体の構造・生命状態を保持したまま固体障壁を通過させる、現在は未知の物理・工学原理。

実現確率 1%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

2030年代にはスキャン、切断、補強、廃材処理を統合した半自律施工ロボットが通路形成を短時間化する可能性がある。一方、壁を壊さない直接透過は予測可能な工学ロードマップを置けない。

生活への変化
  • 壁越し通路生成が日常の選択肢になります
  • 壁を壊さない通過が日常の選択肢になります
設計上の前提

壁越しの移動能力が実現すれば私的空間への侵入を容易にする。代替施工でも内部スキャン情報の管理が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

壁や仕切りに阻まれた場所へ、入口がなくても直接移動する。

作中での使われ方

通りぬけたい場所に輪を当てると、その壁を通って反対側へ進める。

失敗・意外な展開

入力画像から具体的な失敗例や物語上のオチは確認できない。

なぜ魅力的なのか

ドアや廊下の位置に縛られず、壁そのものを一時的な入口へ変える発想が空間利用の制約を一気に消す。

もし実現したら

建物内の移動や救助が劇的に自由になる一方、侵入悪用と構造安全を防ぐ認証・所有者同意・施工履歴管理が必須になる。

考えてみたい問い

壁を壊さず通れる技術と、壁を短時間で安全に開口して元に戻す技術では、どちらが先に現実的な『通りぬけフープ』になるだろうか。

Organizations

関連企業・研究機関

関連技術・エコシステム

Komatsu Ltd.DERIVED

テレオペレーション(遠隔操作)を通じて関連

EARTHBRAIN Ltd.DERIVED

テレオペレーション(遠隔操作)を通じて関連

Caterpillar Inc.DERIVED

テレオペレーション(遠隔操作)を通じて関連

NASA Jet Propulsion LaboratoryDERIVED

テレオペレーション(遠隔操作)を通じて関連

National Institute of Standards and TechnologyDERIVED

テレオペレーション(遠隔操作)を通じて関連

International Telecommunication UnionDERIVED

テレオペレーション(遠隔操作)を通じて関連

Evidence & Sources

根拠資料と調査情報

公式情報

ひみつ道具カタログ 通りぬけフープ

原作道具の読みと基本説明を確認。

資料を見る
公式情報

WS 482 HF

最大切断深度730 mmの遠隔操作ウォールソー。

資料を見る
公式情報

Construction Demolition Robots

壁開口・コンクリート除去に使える遠隔解体ロボット。

資料を見る
政府機関資料

Safe Work Practices - Silica

湿式法や局所排気などシリカ粉じん対策。

資料を見る
政府機関資料

1926.1153 Respirable crystalline silica

建設作業の呼吸性結晶質シリカ規制。

資料を見る
学術資料

Measurement of the time spent by a tunnelling atom within the barrier region

超低温ルビジウム原子の光学障壁トンネル時間を測定。

資料を見る
学術資料

Tracking electrons at the space-time limit

電子トンネルを原子・アト秒スケールで観測。

資料を見る
特許資料

US9598874B2 temporary access opening

乾式壁に一時アクセス開口を作る特許。

資料を見る
政府機関資料

Engineering Controls for Silica in Construction - Cut-off Saws

コンクリート等切断時の湿式・局所排気対策。

資料を見る