未来道具リサーチ / Future Tool
マジックハンド
まじっくはんど
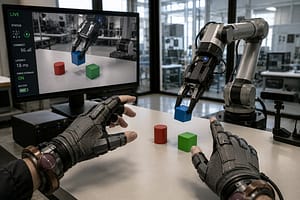
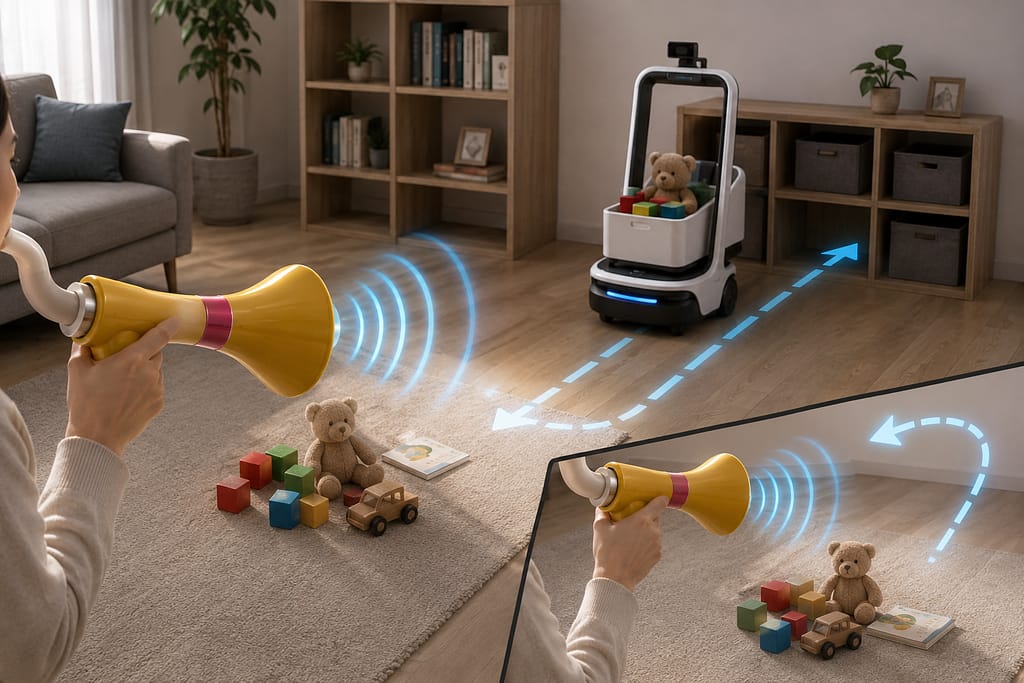
手にはめて動かすと、離れた場所にある物を、まるで直接触れているように動かせる道具。
総合結論
2030年予測82/100Roadmapを見る 遠隔ロボットハンド、グローブ型モーション入力、触覚・力覚フィードバック、低遅延通信を組み合わせれば、離れた場所の物体操作と接触感覚の一部返送は実現できる。
Technology Map
どんな技術が、この未来を支えている?
Future Tool
ロボット把持・操作
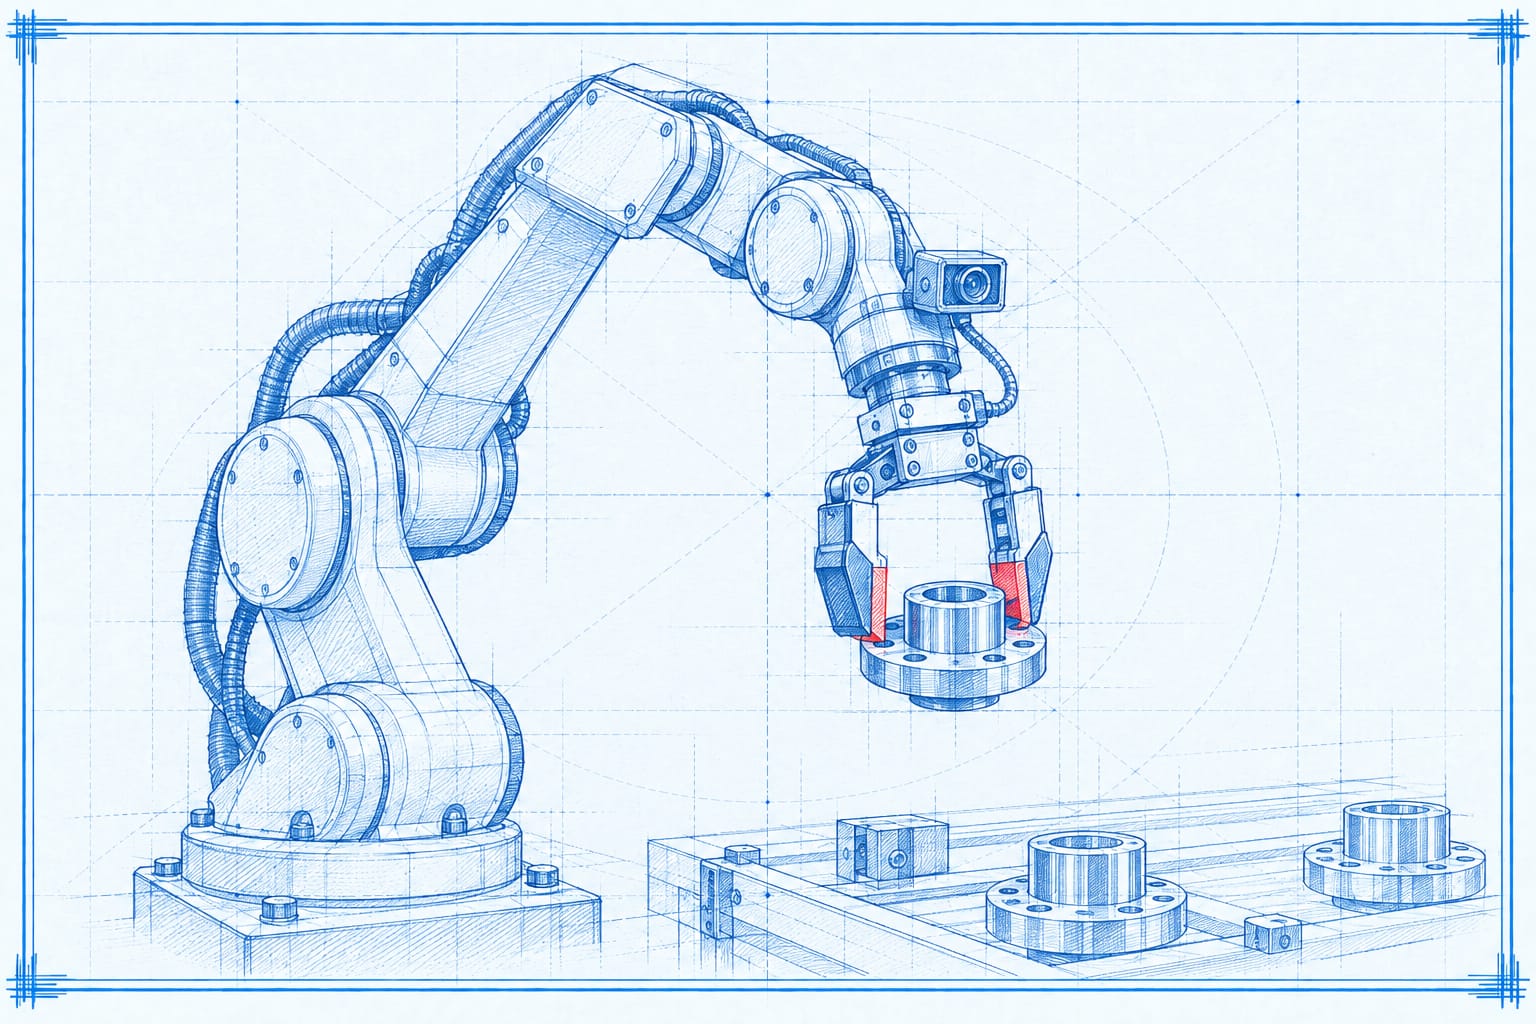
ロボットアームとエンドエフェクタで離れた物体を掴み、動かし、置く機能を限定的に近似できる。
- 似ている点
- 手先を伸ばして物体を扱う主要機能を、作業範囲内のロボット把持・操作で代替できる。
- 違う点
- 任意距離へ手が伸びるわけではなく、作業範囲、視界、把持対象、通信、安全設備に依存する。
Current Experience
現代で近づけるもの
Related Approaches
同じ技術で近づく道具
共通する技術をもとに、同じアプローチで実現に近づく道具を紹介しています。

Evidence & Sources
根拠資料と調査情報
企業公式情報
資料を見る Teleoperation System
グローブ入力でDexterous Handを遠隔操作し、Wi-Fi/5Gで離れた場所から使用できる公式製品情報。
公式製品情報
資料を見る HaptX Gloves G1
HaptX Gloves G1とSDKのROS 1/2連携、ロボット遠隔操作対応を示す公式情報。
企業公式情報
資料を見る Use Cases - Robotics
Shadow RobotとのTactile Telerobotで、遠隔ロボットの触覚を操作者へ返すシステムと実績を説明。
政府機関資料
資料を見る Sensory Manipulation as a Countermeasure to Robot Teleoperation Delays
宇宙ロボット遠隔操作で、ハプティック機器による触覚・抵抗の手掛かりと通信遅延の影響を扱うNASA研究。
特許資料
資料を見る US10809804B2 Haptic feedback glove
HaptXの触覚フィードバックグローブに関する特許情報。
特許資料
資料を見る US10551923B2 Haptic glove as a wearable force feedback user interface
遠隔ロボットの把持抵抗を操作者へ返すハプティックグローブ型テレプレゼンス技術。
企業公式情報
資料を見る Intellectual Property: Trademarks & Patents
HaptX Gloves G1を保護する米国特許番号を掲示する公式Patent Marking。