未来道具リサーチ / Future Tool
ハメルンチャルメラ
はめるんちゃるめら
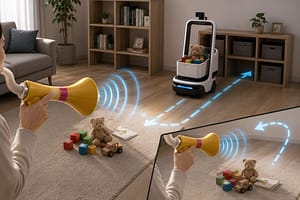
吹き口を対象へ向けて演奏すると、物体を音の指示に従って移動させ、逆向きに吹くと元の位置へ戻すチャルメラ。
音による入力、対象認識、自律搬送、位置履歴、逆経路復帰は個別に実現可能。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 52
原作どおりに使うための条件
移動させたい物に向けてチャルメラを吹く。逆さにして吹くと復帰命令になる。
対象指定と移動命令
道具を対象物へ向けて吹くことで、その対象を移動対象として指定し、片づけ先への移動を開始する。
- 現在の状態
- 部分実現
- 実現度
- 55%
要素技術は存在するが、任意の一般物体を音だけで直接自走させる統合製品は未実現。
物体の自律移動
対象物が障害物を避けながら命令どおりに自ら移動する。
- 現在の状態
- 部分実現
- 実現度
- 40%
要素技術は存在するが、任意の一般物体を音だけで直接自走させる統合製品は未実現。
逆向き操作による原位置復帰
チャルメラを逆さにして吹くと直前の移動を取り消し、対象物が元の位置へ戻る。
- 現在の状態
- 条件付きで実現
- 実現度
- 60%
要素技術は存在するが、任意の一般物体を音だけで直接自走させる統合製品は未実現。
ACT 2 / UNDERSTAND
総合実現スコア 48 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 高強度超音波、可聴副音、動物への影響、落下物、搬送時の衝突を管理する必要がある。 対象認識用カメラが室内映像や生活行動を収集する可能性がある。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 9 / 35換算 25.7% / 平均 48.9%
- 技術成熟度
- 11 / 20換算 55% / 平均 64.7%
- 原作機能の利用可能性
- 5 / 15換算 33.3% / 平均 47%
- 精度・安定性
- 8 / 10換算 80% / 平均 50.5%
- 導入現実性
- 8 / 10換算 80% / 平均 52.1%
- 社会実装可能性
- 7 / 10換算 70% / 平均 56.3%
平均との差が最も大きいのは精度・安定性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?


デジタルツイン
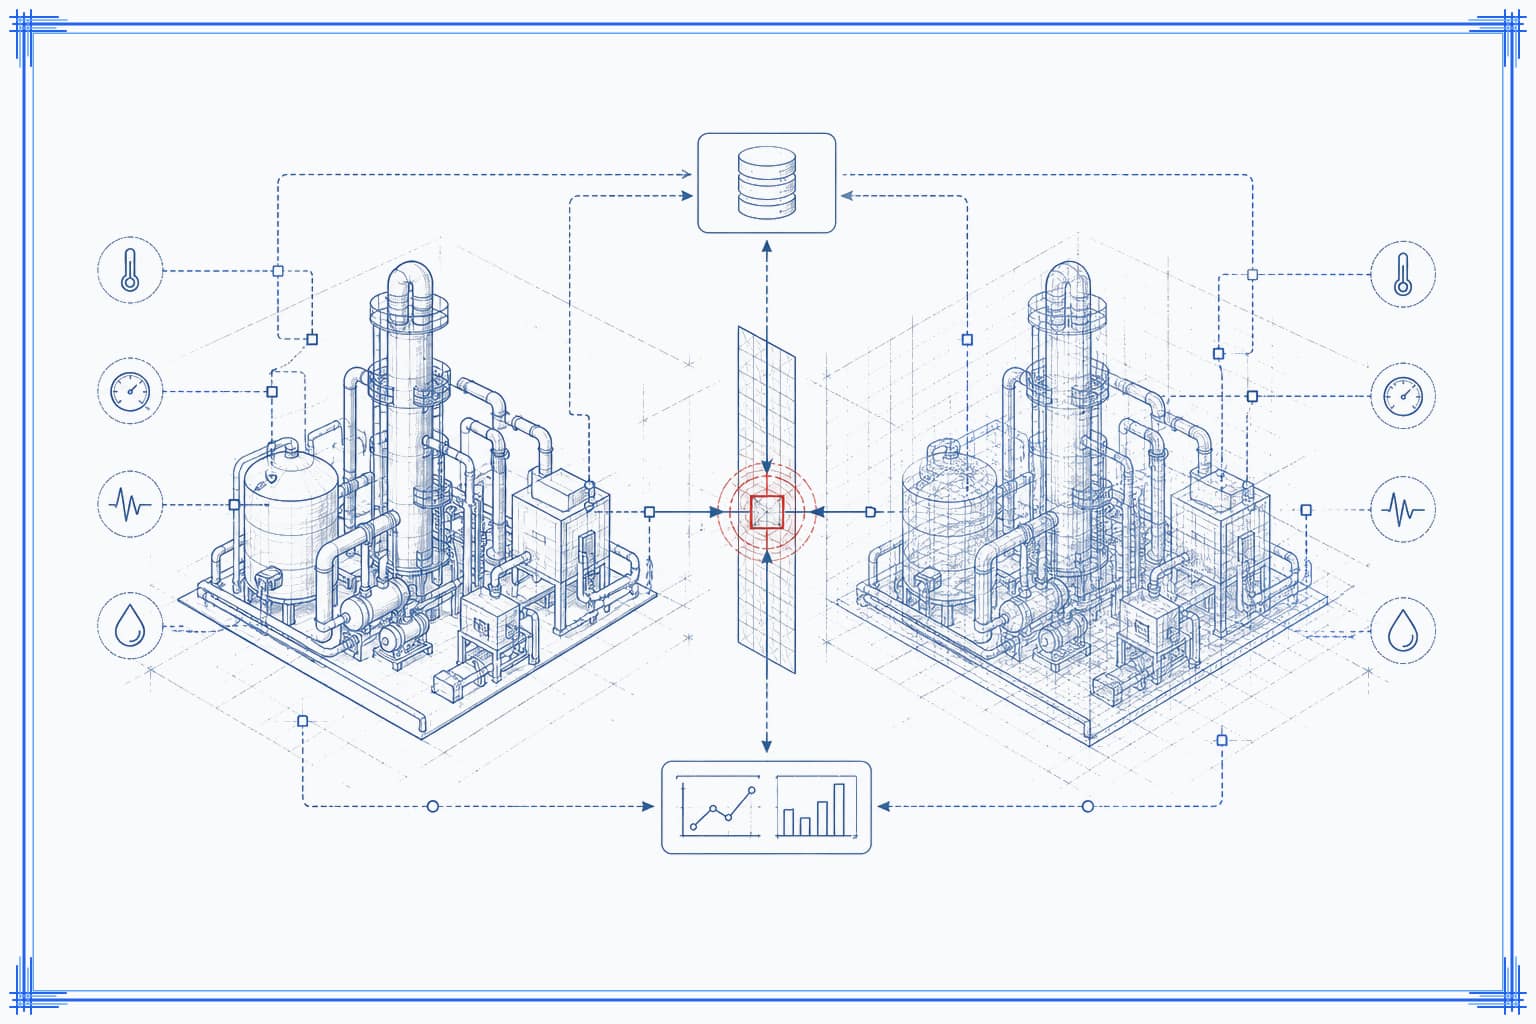
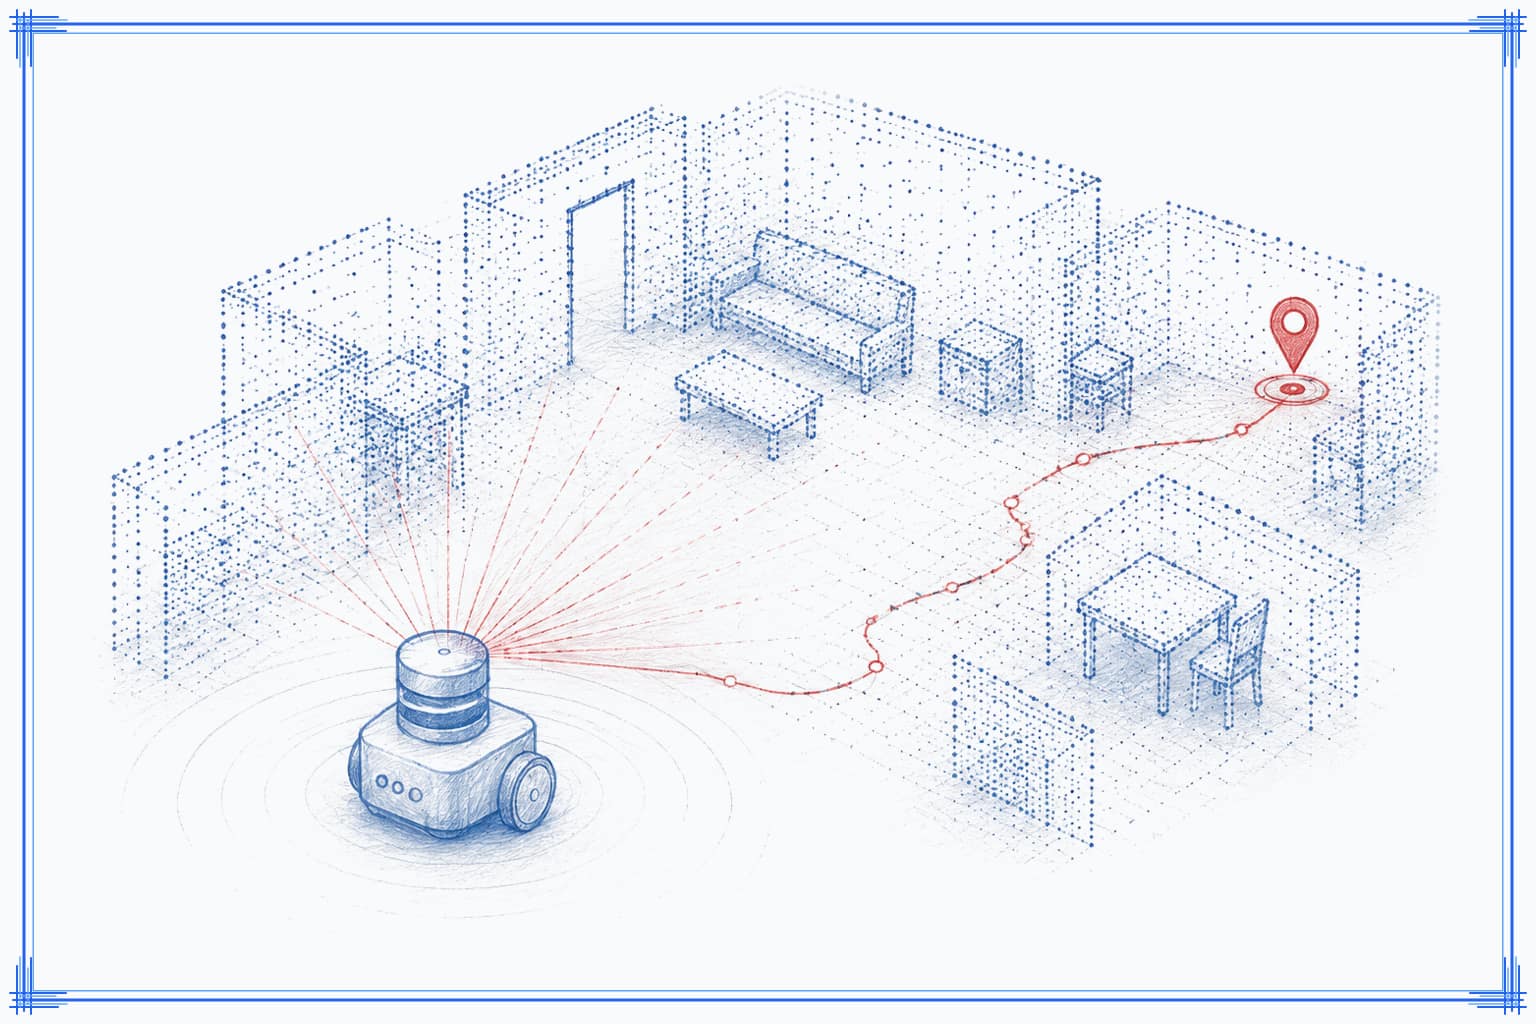
移動前後の位置、姿勢、経路を記録し、逆経路計画で元の位置へ戻す。
- 似ている点
- 逆さに吹いたときの「元へ戻す」を履歴ベースで再現できる。
- 違う点
- 完全に同じ配置へ戻すには高精度な認識、把持、環境変化への対応が必要。
SLAM
自律移動ロボットの経路計画と原位置復帰には地図上の自己位置が必要です。
- 似ている点
- 自律移動ロボットの経路計画と原位置復帰には地図上の自己位置が必要です。
- 違う点
- 音による誘導や群衆の安全な追従行動はSLAMの範囲外です。
音響浮揚
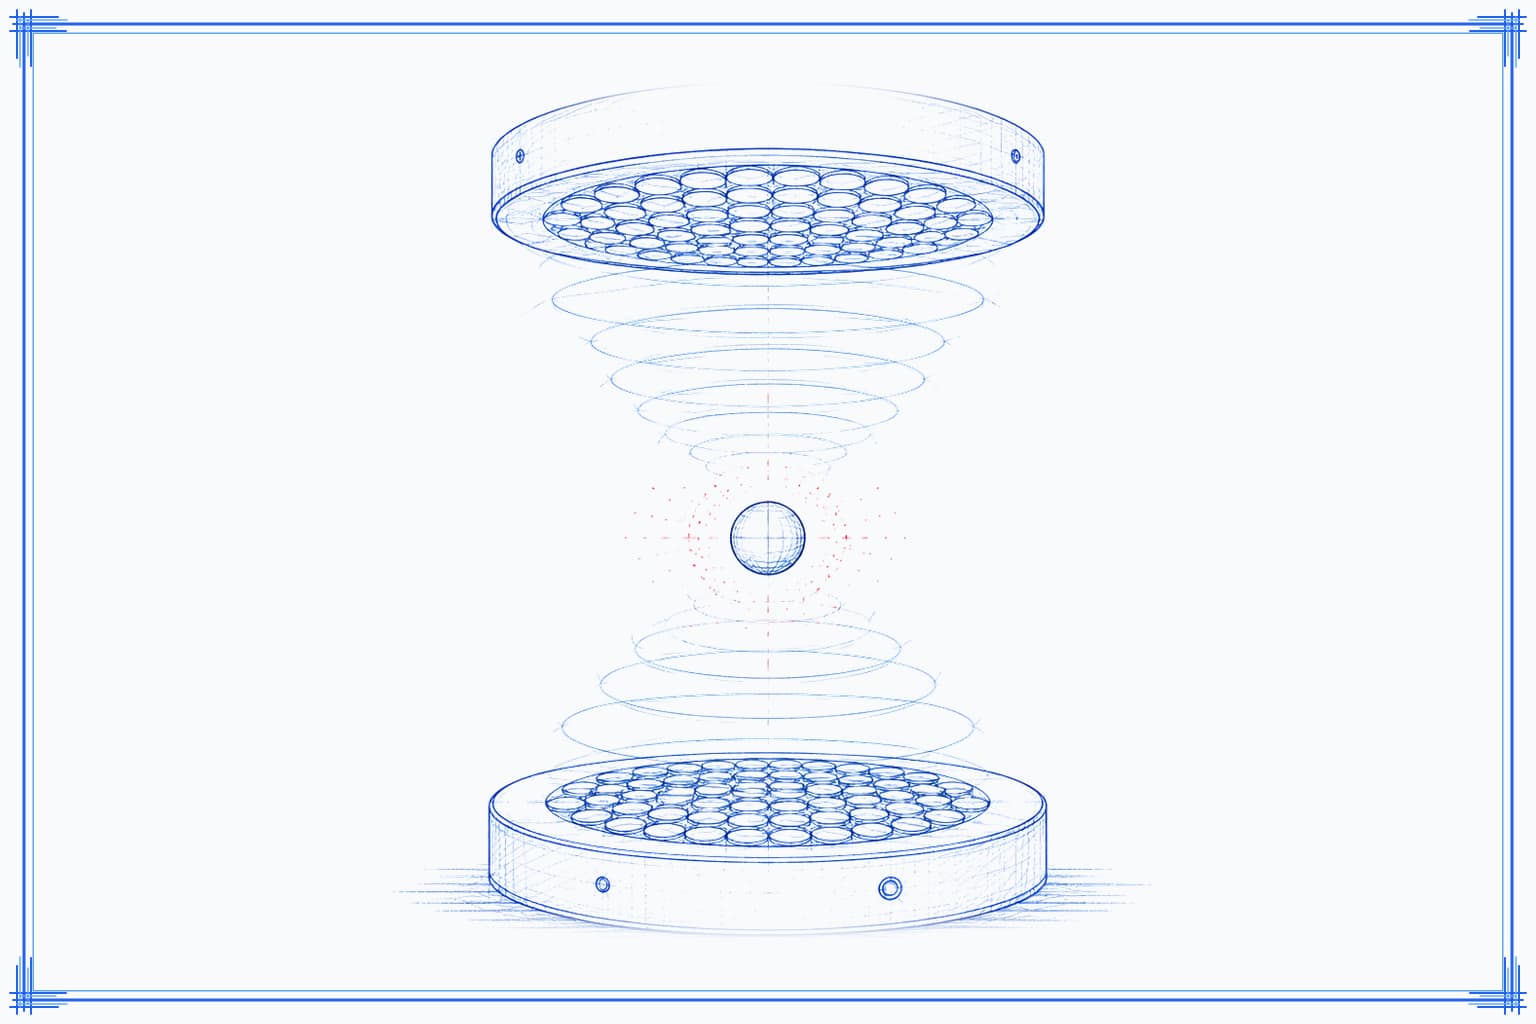
超音波トラップで小型物体へ直接力を与え、非接触で保持・移動する。
- 似ている点
- 音波を使って物体を物理的に操作・移動させる主要機能を近似する。
- 違う点
- 主に小型・軽量物体と限定された作業空間が対象で、家庭内の任意物体を長距離移動できない。
ロボット把持・操作
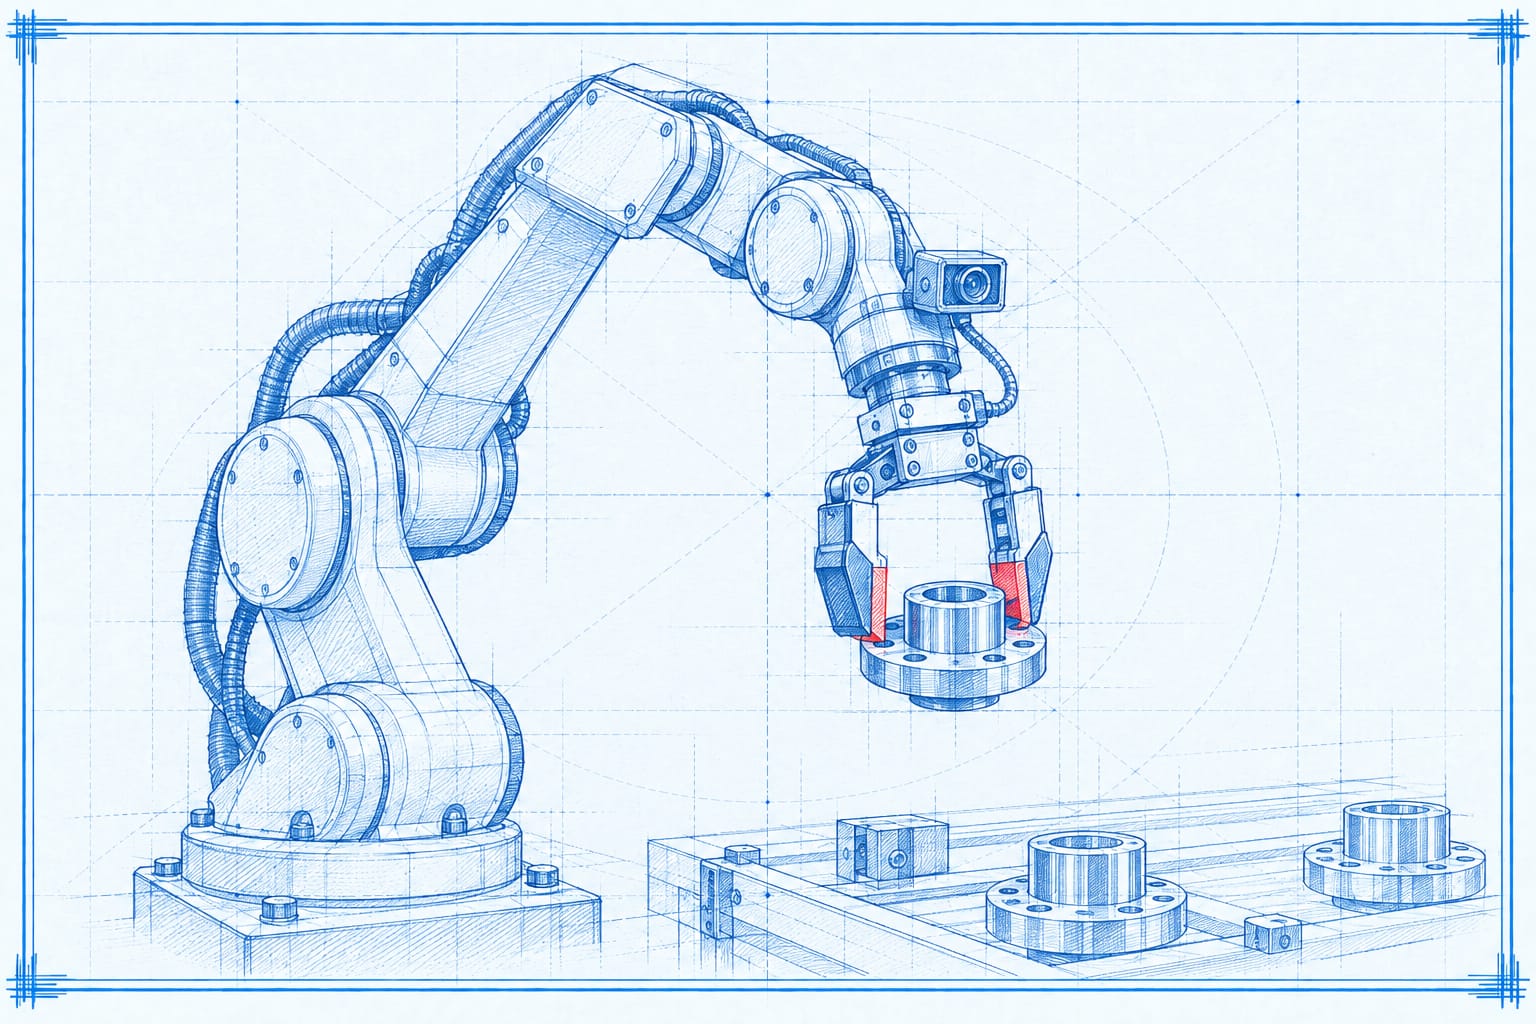
対象物を掴み、移動し、元の位置や指定場所へ置く物理操作を支援できる。
- 似ている点
- 対象物の移動・復帰には把持、搬送、配置の操作能力が必要になる。
- 違う点
- 音で任意対象を安全に誘導する機能や群衆行動の制御は実現しない。
追加の技術解説
超音波フェーズドアレイによる音響浮揚・操作
複数の超音波トランスデューサーの位相を制御し、空間中に音響トラップを形成して小物体を非接触で保持・移動する。
コンピュータービジョンによる対象認識・姿勢推定
カメラと深度センサーで物体を認識し、位置と姿勢を推定して操作対象を特定する。
自律移動ロボットと経路計画
SLAM、経路計画、障害物回避、搬送機構を統合し、物体を指定場所へ運ぶ。
位置履歴とデジタルツインによる原位置復帰
移動前後の位置、姿勢、経路を記録し、逆経路計画で元の位置へ戻す。
Build Path
完全実現するなら、どう作る?
超音波フェーズドアレイで軽量物を音響トラップに捕捉し、焦点を移動して運ぶ。
接触せず音で小物体を移動する。
チャルメラ形の入力装置、カメラ、音響ジェスチャー認識、自律搬送ロボット、位置履歴を統合する。
対象指定、片づけ、逆操作による復帰を実用的に再現する。
追加で必要な技術条件
- 高効率・低副作用の広域音響力場
- 一般物体の高信頼認識と把持
- 柔軟な家庭内搬送ロボット
- 位置履歴と状態復元の高精度デジタルツイン
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 音響力のスケーリング 空気中で重量物へ十分な力を与えるには高音圧と大面積アレイが必要。
- 対象と目的地の理解 向けた先の物体、片づけ先、所有関係、危険性を誤りなく判断する必要がある。
- 元の状態への復元 位置だけでなく姿勢、積み重なり、周囲物体との関係まで復元する必要がある。
安全性
高強度超音波、可聴副音、動物への影響、落下物、搬送時の衝突を管理する必要がある。
コスト
多数の超音波素子、高速制御、センサー、搬送ロボット、保守が必要。
プライバシー
対象認識用カメラが室内映像や生活行動を収集する可能性がある。
低音圧で大きな力を出す音響場
人や動物への影響を抑えながら、空気中でセンチメートル級以上の物体へ十分な力を与える高効率音響場。
広域リアルタイム音場制御
反射、温度変化、移動障害物がある室内で、複数の音響トラップを安全に追従制御する。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
音で物体を動かす技術の歩み
確認済み事実
音響浮揚から自律搬送まで
-
01特許 確認済み 高 出典 1件
音響浮揚と移動の基礎特許
局所的な音響エネルギー井戸で物体を浮揚し、反射体を動かして物体を移動させる特許が成立。
-
02研究 確認済み 高 出典 1件
音響ホログラムによる小物体操作
超音波アレイで複数種類の音響トラップを生成し、小物体を空中で捕捉・移動する研究が発表された。
-
03特許 確認済み 高 出典 1件
超音波浮揚による非接触操作特許の公開
超音波アレイでミリメートル級物体を表面から持ち上げ、操作するシステムが公開された。
Realization Roadmap
編集部予測ハメルンチャルメラ実現ロードマップ
代替実現から限定的な直接操作へ
音を命令入力としてロボット搬送する代替方式は試作可能。直接音響操作は小物体・限定空間に限られる。
-
01製品 可能性が高い 予測総合実現スコア 62 信頼度 75%
家庭内片づけ統合試作
指向性入力、物体認識、小型搬送ロボット、復帰履歴を統合した試作機。
必要なブレークスルー
- 家庭内セマンティック理解
予測根拠
既存の画像認識、自律移動、ROS統合技術の延長。
-
02技術 実現可能性あり 予測総合実現スコア 72 信頼度 55%
壊れやすい小物の非接触搬送
音響トラップとロボット可動アレイで、軽量・壊れやすい物体を限定空間内で運搬。
必要なブレークスルー
- 低音圧で大きな力を出す音響場
- 広域リアルタイム音場制御
予測根拠
音響浮揚研究の継続的な大型化・安定化を前提とする。
-
03完全実現 不確実 予測総合実現スコア 85 信頼度 35%
多様な物体の自動片づけシステム
直接音響操作とロボット搬送を使い分け、家庭内の多様な物体を安全に片づけて原位置復帰できる。
必要なブレークスルー
- 低音圧で大きな力を出す音響場
- 家庭内セマンティック理解
- 高精度状態復元
予測根拠
重量物の直接音響操作には大きな物理・安全上の障壁が残るため、ハイブリッド方式を想定。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
低音圧で大きな力を出す音響場
人や動物への影響を抑えながら、空気中でセンチメートル級以上の物体へ十分な力を与える高効率音響場。
広域リアルタイム音場制御
反射、温度変化、移動障害物がある室内で、複数の音響トラップを安全に追従制御する。
家庭内セマンティック理解
物体の所有者、用途、壊れやすさ、片づけ先を理解し、誤移動を防ぐ認識・推論技術。
高精度状態復元
移動前の位置、姿勢、周囲との接触関係を記録し、環境変化後も安全に元の状態へ戻す。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
近未来はロボット搬送による代替実現が先行し、音響操作は小型・軽量・壊れやすい物体の限定用途で進展すると見込まれる。
- 対象指定と移動命令が日常の選択肢になります
- 物体の自律移動が日常の選択肢になります
- 逆向き操作による原位置復帰が日常の選択肢になります
対象認識用カメラが室内映像や生活行動を収集する可能性がある。
Story & Ideas
物語と未来を考える
原作で解決する問題
散らかった物を一つずつ手で片づける手間。
作中での使われ方
片づけたい物へ向けて吹くと、物が命令どおりに移動する。逆さに吹くと元へ戻る。
失敗・意外な展開
画像からは確認できない。
なぜ魅力的なのか
音楽を奏でるだけで物体が自律的に片づくという、魔法と自動化を結びつけた直感的な操作感。
もし実現したら
日常の片づけ負担が減る一方、誤認識や無断移動を防ぐ権限管理が重要になる。
考えてみたい問い
物体を直接音で動かす方式と、ロボットに運ばせる方式では、どちらが原作らしさと安全性を両立できるか。
Related Approaches
同じ技術で近づく道具
共通する技術をもとに、同じアプローチで実現に近づく道具を紹介しています。
Organizations
関連企業・研究機関
関連技術・エコシステム
デジタルツインを通じて関連
デジタルツインを通じて関連
SLAMを通じて関連
SLAMを通じて関連
SLAMを通じて関連
音響浮揚を通じて関連
音響浮揚を通じて関連
音響浮揚を通じて関連
音響浮揚を通じて関連
ロボット把持・操作を通じて関連
ロボット把持・操作を通じて関連
ロボット把持・操作を通じて関連
Evidence & Sources
根拠資料と調査情報
Holographic acoustic elements for manipulation of levitated objects
超音波トランスデューサー配列で音響ホログラムを形成し、空中の小物体を捕捉・移動する研究。
Acoustic tractor beam can levitate large objects
音の波長より大きい物体を安定捕捉した研究成果を大学公式情報として説明。
US20230045959A1: System and method for non-contact manipulation of objects via ultrasonic levitation
超音波アレイによるミリメートル級物体の持ち上げ・操作に関する特許。
Ultraleap mid-air haptics documentation
超音波を用いて手に非接触の触覚を投影する商用技術の公式資料。
Robot Operating System
自律移動、知覚、経路計画などを統合するロボット向けオープンソース基盤。