本文へ移動

Future Tool Research File

自動万能工事マシン

じどうばんのうこうじましん

設計図を入力すると、その内容どおりの構造物を自動で施工する工事マシン。

RankB
総合実現スコア55/100
評価方法を見る
総合結論

BIMによる設計情報管理、建設3Dプリンティング、自律建機、ロボット加工は個別に実用化または実証されている。

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア55/100

総合実現スコア上の未達 45

原作どおりに使うための条件

完成した設計図を入力すること。

設計図の解釈

入力された設計図から形状、寸法、部材、施工順序を読み取る。

現在の状態
条件付きで実現
実現度
75%

BIMとデジタル施工計画で設計情報を機械可読化できるが、任意設計の完全自動解釈は限定的。

自動加工・造形

必要な部材や構造体を自動で加工、積層、組立する。

現在の状態
部分実現
実現度
60%

建設3Dプリンティングと工場自動化で一部構造を自動製造できる。

自律施工

現場を認識し、複数工程を安全に連携して施工する。

現在の状態
研究段階
実現度
40%

自律建機や施工ロボットは存在するが、異種工程の完全統合と例外対応は研究・実証段階。

ACT 2 / UNDERSTAND

総合実現スコア 55 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 人との協働、崩落、衝突、材料詰まり、設計誤りの物理的拡大を防ぐ多層安全が必要。 現場映像、位置情報、設計図、インフラ情報の保護が必要。

自動万能工事マシンと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 自動万能工事マシン / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
19 / 35換算 54.3% / 平均 48.9%
技術成熟度
13 / 20換算 65% / 平均 64.7%
原作機能の利用可能性
7 / 15換算 46.7% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
4 / 10換算 40% / 平均 52.1%
社会実装可能性
6 / 10換算 60% / 平均 56.3%

平均との差が最も大きいのは精度・安定性。一方、導入現実性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
設計データから建設ロボット群を制御する未来型自動施工システムのコンセプト
自動万能工事マシン
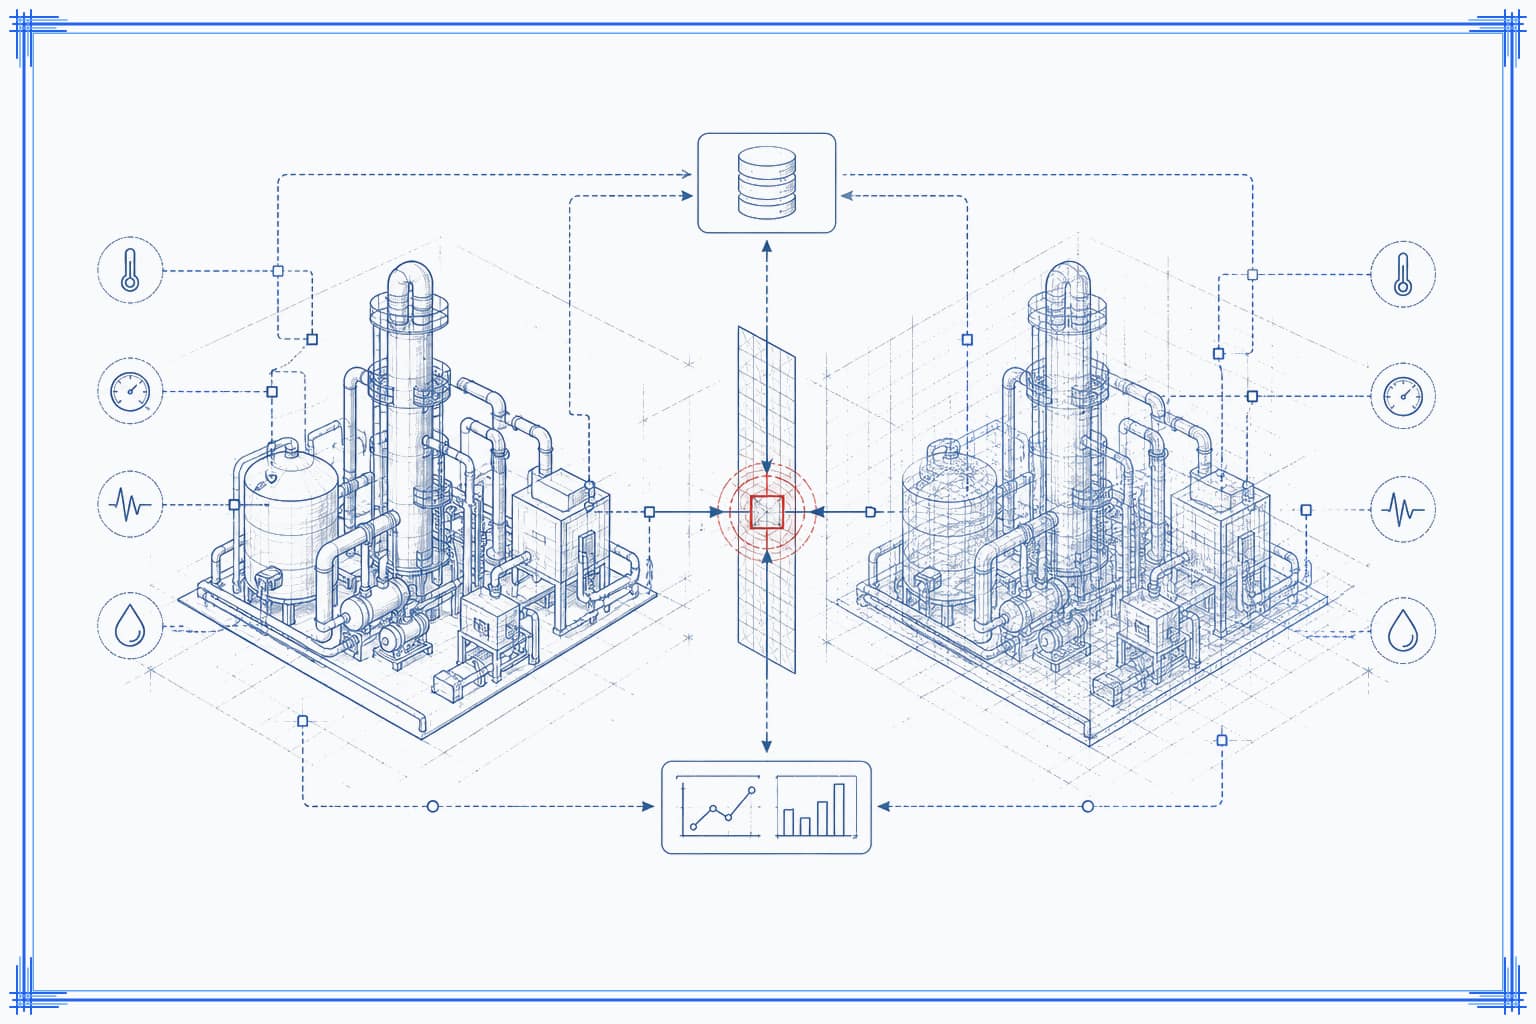
デジタルツイン
補助技術 / 関連度:高

デジタルツイン

現場の状態をセンサーで更新し、設計モデルと実施工の差を監視・最適化する仕組み。

似ている点
設計どおりに作れているかを閉ループで確認できる。
違う点
物理施工には別のロボットや機械が必要。
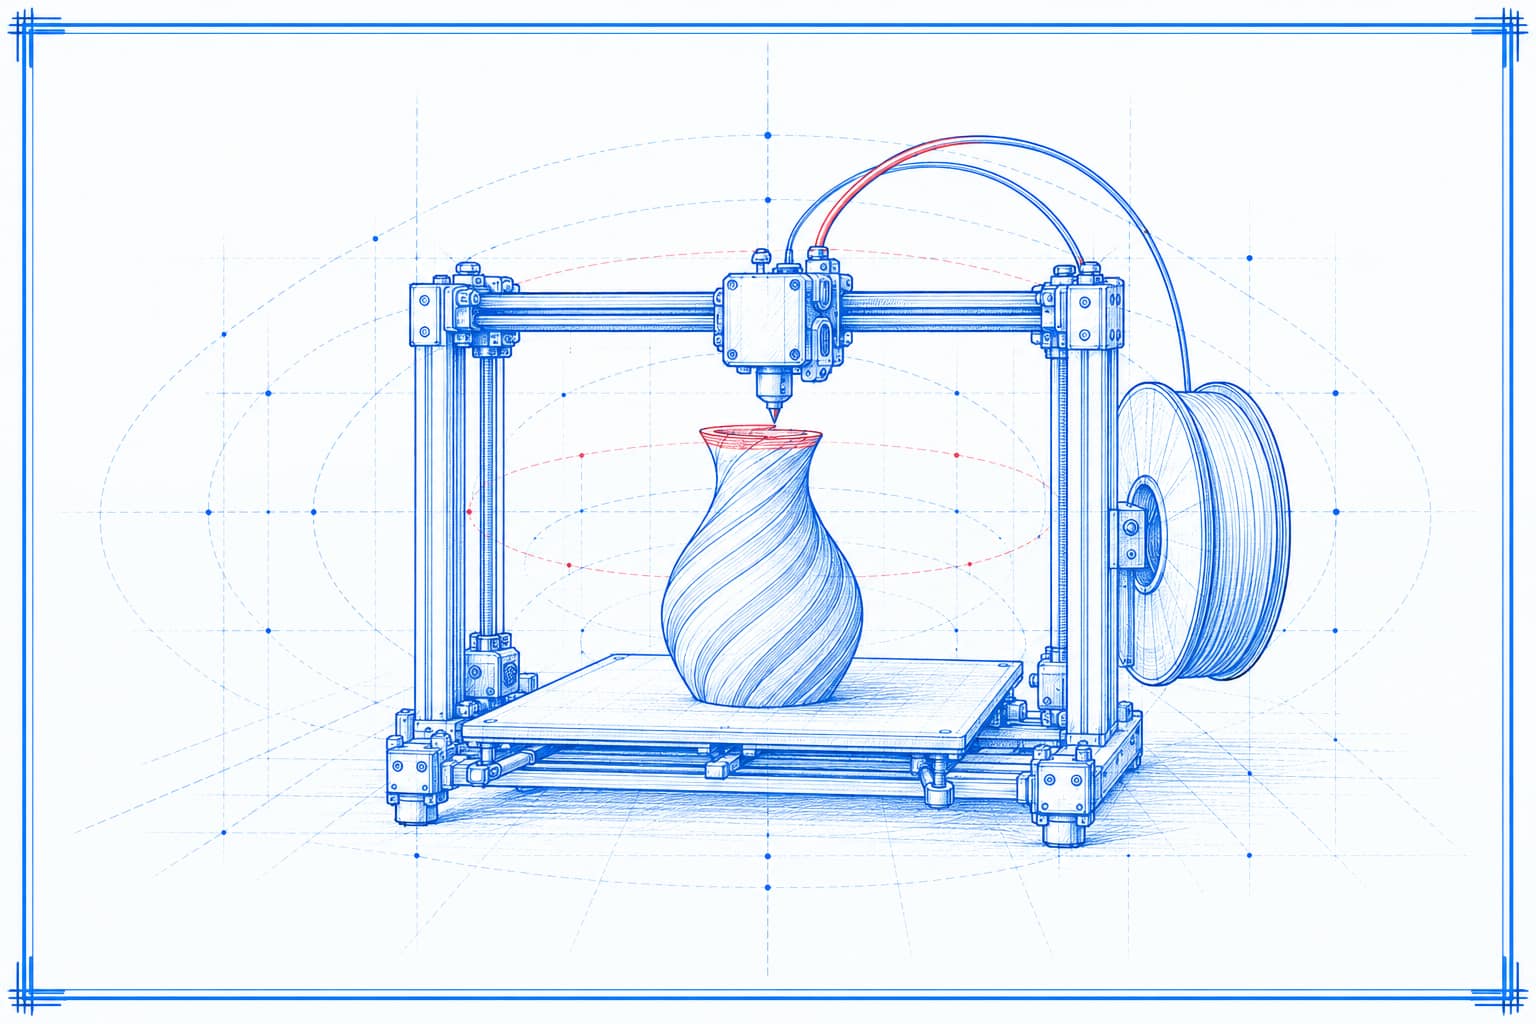
積層造形(3Dプリンティング)の概念図
補助技術 / 関連度:高

積層造形(3Dプリンティング)

建設3Dプリンティングやセメント系材料の積層は、設計データから壁や部材を自動施工する構成技術として自然である。

似ている点
設計図から物理構造物を作る工程の一部を担える。
違う点
現場認識、工程計画、安全管理、解体、配管、組立、遠隔操作は別技術であり、積層造形だけで万能工事機能を実現しない。
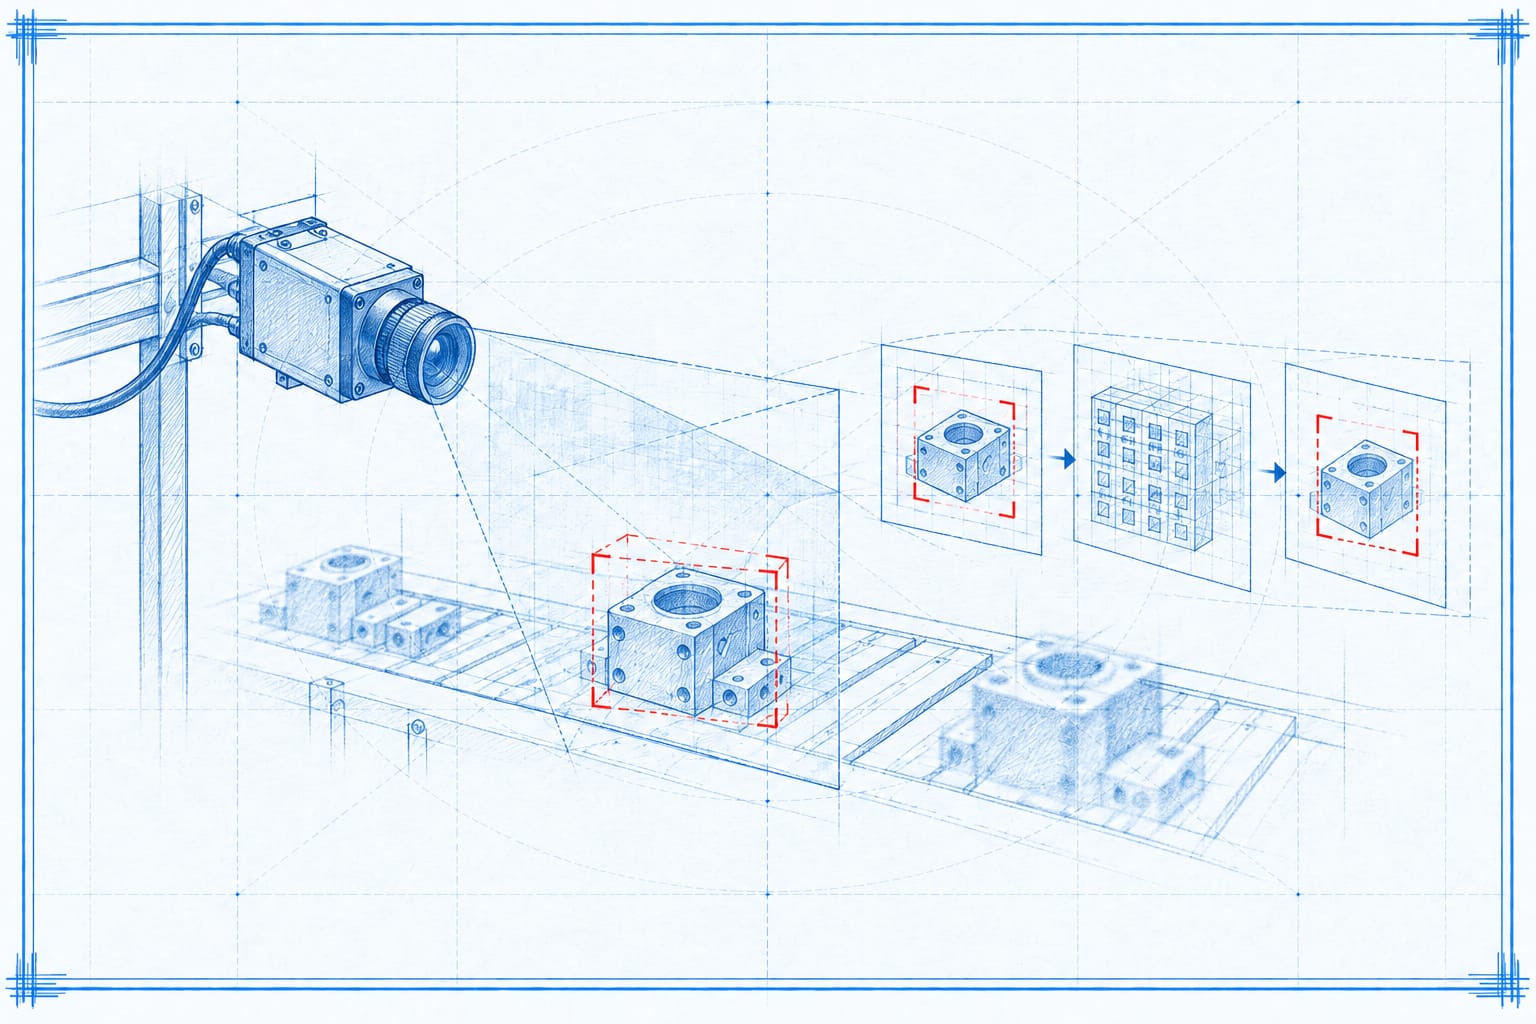
コンピュータビジョン
補助技術 / 関連度:高

コンピュータビジョン

現場の部材、障害物、施工状態をカメラで検出し、施工判断や安全確認の入力にできる。

似ている点
視覚認識は万能工事マシンが現場状態を把握するための重要な入力になる。
違う点
コンピュータビジョン単独では施工、把持、移動、材料堆積、工程計画を実行しない。
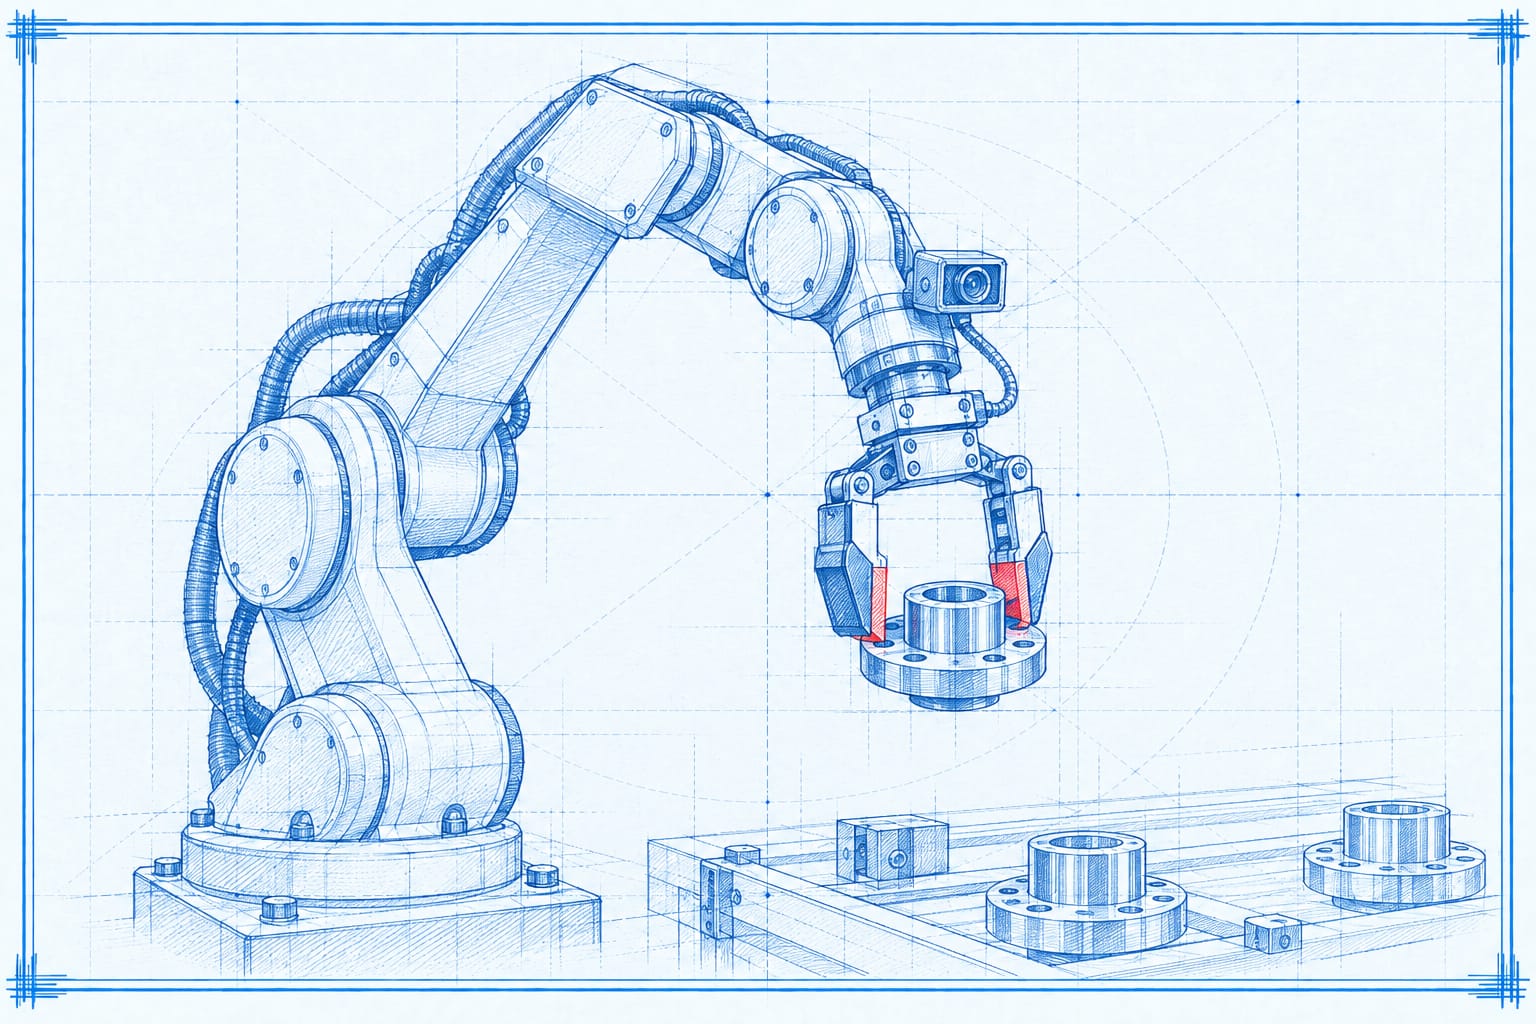
ロボット把持・操作
補助技術 / 関連度:高

ロボット把持・操作

部材の把持、配置、工具操作、組立作業を行うロボット作業能力として中核的に支援する。

似ている点
万能工事に必要な物体操作、部材配置、工具利用の現実的構成要素になる。
違う点
設計解釈、現場認識、材料生成、移動、工程管理を単独では担わない。

追加の技術解説

BIMによる設計情報管理

建築・土木資産のライフサイクルを通じて、設計・施工情報を交換、記録、版管理、組織化する枠組み。

建設3Dプリンティング

コンクリート等を積層して壁体や構造部材を造形する自動施工技術。

自律建設機械

測位、センサー、遠隔監視、経路計画を用いて掘削・運搬等を自動化する建設機械。

建設デジタルツイン

現場の状態をセンサーで更新し、設計モデルと実施工の差を監視・最適化する仕組み。

多軸ロボット施工・組立

産業用ロボットや移動ロボットで切断、溶接、積層、組立を行う技術。

Build Path

完全実現するなら、どう作る?

直接実現

BIM、建設3Dプリンタ、自律建機、施工ロボットを共通施工OSで統合する。

設計データから一部構造物を半自動または自動で施工できる。

代替実現

工場内で部材をロボット製造し、現場では自律搬送・組立を行う。

品質管理しやすい環境で設計どおりの部材を高精度に製造できる。

追加で必要な技術条件

  • 設計意図を検証できる施工AI
  • 異種ロボット共通制御基盤
  • リアルタイム品質保証
  • 自己診断・フェイルセーフ材料供給

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 任意設計への一般化 設計形式、材料、接合、地盤、天候の組合せが膨大で、例外処理が難しい。
  • 施工中の品質保証 設計値と実物を継続比較し、欠陥を検出・修正する閉ループ制御が必要。
  • 異種機械の相互運用 複数メーカーの機械、BIM、センサー、材料供給を安全に統合する標準が不足している。

安全性

人との協働、崩落、衝突、材料詰まり、設計誤りの物理的拡大を防ぐ多層安全が必要。

コスト

複数ロボット、センサー、施工OS、品質保証設備の初期投資と保守費が高い。

プライバシー

現場映像、位置情報、設計図、インフラ情報の保護が必要。

施工品質のリアルタイム閉ループ保証

計測結果を設計モデルと比較し、欠陥を施工中に検出・修正する。

異種施工ロボットの共通制御標準

メーカーや機種をまたいで作業計画、安全状態、品質データを交換する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

自動施工技術の発展

確認済み事実

BIM、ロボット、積層建設が統合へ向かう流れ

自動施工技術の発展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012018/12ISO 19650-1…確認済み022020建設3Dプリ…確認済み032023自律・遠隔…確認済み042026統合自動施…暫定2026 現在
  1. 制度・規制 確認済み 出典 1件

    ISO 19650-1/-2 公開

    BIMを用いた建築・土木情報管理の国際標準が公開された。

  2. 社会実装 確認済み 出典 1件

    建設3Dプリンティングの実証拡大

    大型積層造形による壁体・構造部材の施工実証と標準化研究が進展。

  3. 製品化 確認済み 出典 1件

    自律・遠隔建機の商用展開

    自律運転や遠隔制御を用いた建機ソリューションの適用が拡大。

  4. 研究 暫定 出典 4件

    統合自動施工は限定用途中心

    BIM、ロボット、3Dプリンタの連携は進むが、万能な全自動施工は未実現。

Realization Roadmap

編集部予測

自動万能工事マシン実現ロードマップ

限定自動化から分散型の統合施工システムへ

55%

設計情報管理と個別施工自動化は実用段階だが、全工程統合は限定的。

自動万能工事マシン実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012032限定現場で…可能性が高い / 72%022042異種ロボッ…実現可能性あり / 55%032050–2060多用途の自…不確実 / 32%
自動万能工事マシン実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012032限定現場で閉ループ自…可能性が高い022042異種ロボット協調施工実現可能性あり032050–2060多用途の自律建設サー…不確実
  1. 製品 可能性が高い 予測総合実現スコア 68 信頼度 72%

    限定現場で閉ループ自動施工

    規格化された設計・材料・現場で、設計照合から造形・検査までを自動化。

    必要なブレークスルー
    • 施工品質のリアルタイム閉ループ保証
    予測根拠

    既存のBIM、積層造形、センシング統合の延長。

  2. インフラ 実現可能性あり 予測総合実現スコア 80 信頼度 55%

    異種ロボット協調施工

    掘削、搬送、造形、組立、検査を異種ロボット群が共通計画で連携。

    必要なブレークスルー
    • 異種施工ロボットの共通制御標準
    • 現場例外に対応する施工AI
    予測根拠

    自律建機とロボット施工の進歩は見込めるが、標準化と安全認証に時間が必要。

  3. 完全実現 不確実 予測総合実現スコア 92 信頼度 32%

    多用途の自律建設サービス

    多様な小中規模構造物を、設計審査から施工完了まで高い自律性で提供。

    必要なブレークスルー
    • 施工品質のリアルタイム閉ループ保証
    • 異種施工ロボットの共通制御標準
    • 現場例外に対応する施工AI
    予測根拠

    技術だけでなく法規、責任、材料標準、社会受容の同時進展が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要実証段階

施工品質のリアルタイム閉ループ保証

計測結果を設計モデルと比較し、欠陥を施工中に検出・修正する。

2028–2035実現確率 75%
最重要研究段階

異種施工ロボットの共通制御標準

メーカーや機種をまたいで作業計画、安全状態、品質データを交換する。

2032–2045実現確率 60%
最重要研究段階

現場例外に対応する施工AI

地盤、天候、材料差、障害物、工程遅延を理解し、安全な代替手順を生成する。

2035–2055実現確率 45%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

限定用途では自動化範囲が拡大し、工場プレファブと現場ロボットの連携が先行する。完全万能化は長期課題。

生活への変化
  • 設計図の解釈が日常の選択肢になります
  • 自動加工・造形が日常の選択肢になります
  • 自律施工が日常の選択肢になります
設計上の前提

現場映像、位置情報、設計図、インフラ情報の保護が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

設計図どおりの建物や構造物を、複雑な施工技能や長い工期なしに作る。

作中での使われ方

画像資料では、設計図を入れるとそのとおりに作る道具として説明されている。

失敗・意外な展開

入力設計の誤りや曖昧さまで忠実に実行すると、危険な構造物を作るおそれがある。

なぜ魅力的なのか

設計と現実の間を一台の機械が直結するという、ものづくりの究極的な自動化を象徴する。

もし実現したら

住宅やインフラの供給速度が上がる一方、設計審査、責任分界、アクセス格差が重要課題になる。

考えてみたい問い

設計図を完全自動で実物化できるなら、最終責任は設計者、機械提供者、所有者の誰が負うべきか。

Organizations

関連企業・研究機関

関連技術・エコシステム

National Institute of Standards and TechnologyDERIVED

デジタルツインを通じて関連

NVIDIADERIVED

デジタルツインを通じて関連

Boston DynamicsDERIVED

ロボット把持・操作を通じて関連

Universal RobotsDERIVED

ロボット把持・操作を通じて関連

ABB RoboticsDERIVED

ロボット把持・操作を通じて関連

Evidence & Sources

根拠資料と調査情報

規格

ISO 19650-1:2018

BIMに基づく建築・土木資産の情報管理の概念と原則。

資料を見る
政府機関資料

Additive Construction

建設分野の積層造形に関する計測、材料、標準化研究。

資料を見る
企業公式情報

Autonomy and Remote Control

自律運転・遠隔制御技術の企業公式情報。

資料を見る
政府機関資料

Cyber-Physical Systems

物理系と計算・通信系を統合するサイバーフィジカルシステム研究。

資料を見る
研究機関資料

Large Scale Additive Manufacturing

大型ロボット積層造形の研究プロジェクト。

資料を見る

Technology Index

この道具を支える主な技術

BIMによる設計情報管理建設3Dプリンティング自律建設機械建設デジタルツイン多軸ロボット施工・組立