本文へ移動

未来道具リサーチ / Future Tool

ガードマンロボット

がーどまんろぼっと

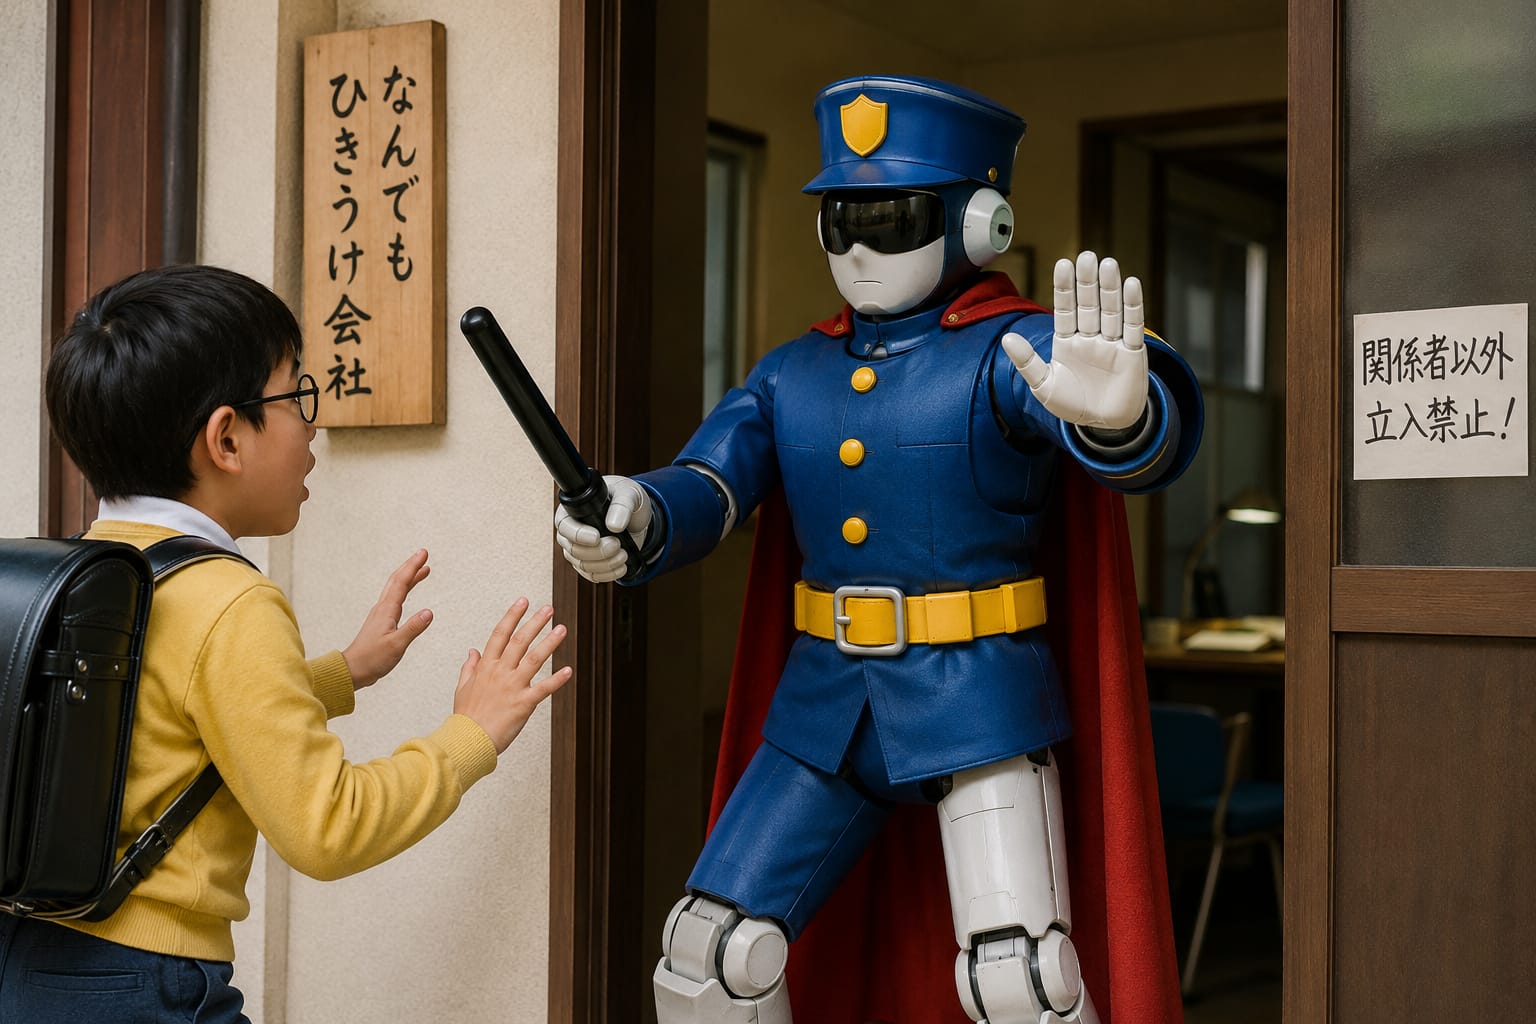
命令すれば、どんなことでも言うことをきく小型のガードマン型ロボット。

RankB
総合実現スコア70/100
評価方法を見る
総合結論

自律巡回、障害物回避、カメラ・熱・音響センシング、遠隔通話、異常検知、定型タスク実行は商用ロボットで実現している。

2030年予測78/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア70/100

総合実現スコア上の未達 30

原作どおりに使うための条件

利用者がロボットに命令する。

自然言語命令への追従

利用者の命令内容を理解し、状況に応じて行動計画へ変換して実行する。

現在の状態
部分実現
実現度
60%

音声認識、言語モデル、ロボット制御の統合により限定された命令追従は可能だが、「どんなことでも」を安全かつ確実に実行する汎用能力は未実現。

自律警備・巡回

指定区域を巡回し、人・設備・環境の異常を検知して警備する。

現在の状態
実現済み
実現度
85%

商用の自律警備ロボットや巡回ロボットが、カメラ・熱画像・センサー・自律走行を用いて施設警備に導入されている。

侵入阻止・現場対応

警備対象へ近づく人物を判定し、進入を止めるための現場対応を行う。

現在の状態
構想段階
実現度
30%

遠隔警告、通報、対話は可能だが、人に物理的な力を加えて排除する自律行動は安全・法・責任の制約が大きく、一般的な商用警備ロボットの標準機能ではない。

ACT 2 / UNDERSTAND

総合実現スコア 70 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 誤認した人物への接近、衝突、転倒、挟み込み、誤った命令実行を防ぐ多層フェイルセーフが必要。 常時カメラ、マイク、位置ログを扱うため、収集最小化、保存期間、アクセス権、第三者への通知が必要。

ガードマンロボットと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: ガードマンロボット / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
23 / 35換算 65.7% / 平均 48.9%
技術成熟度
17 / 20換算 85% / 平均 64.7%
原作機能の利用可能性
10 / 15換算 66.7% / 平均 47%
精度・安定性
7 / 10換算 70% / 平均 50.5%
導入現実性
8 / 10換算 80% / 平均 52.1%
社会実装可能性
5 / 10換算 50% / 平均 56.3%

平均との差が最も大きいのは導入現実性。一方、社会実装可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
現代の自律警備ロボットとして再解釈したガードマンロボット
ガードマンロボット
ロボット把持・操作
補助技術 / 関連度:中

ロボット把持・操作

物理的な安全確認や対象物の除去を行う場合、把持・移動・配置の能力が役立つ。

似ている点
警備ロボットが環境へ作用する場面で、対象物の取り扱いを支援できる。
違う点
監視、判断、警備方針、対人安全は別技術・運用に依存する。

追加の技術解説

K5 Autonomous Security Robot

AI駆動の自律警備ロボットとして商業施設や公共空間を継続巡回し、カメラや各種センサーで状況を記録・検知する。

Spot autonomous inspection and patrol platform

四脚ロボットSpotは自律移動、遠隔操作、360度知覚、各種センサー搭載に対応し、施設の自律点検や周辺チェックに利用できる。

Unitree G1 humanoid robot

23〜43個の関節モーターと器用な手を備え、模倣学習・強化学習やロボット大規模モデルを前提に開発される人型ロボット。

ISO 13482 service robot safety framework

人と接触し得るサービスロボットの安全設計、保護措置、リスク低減を扱う国際標準。第2版はサービスロボット向けとして改訂作業中。

Build Path

完全実現するなら、どう作る?

直接実現

商用自律警備ロボットに音声対話と運用ルールを組み合わせ、巡回・異常検知・警告・通報を行う。

施設の警備、巡回、監視、異常時の一次対応を自動化できる。

代替実現

Spotのような高機動ロボットを遠隔監視員と組み合わせ、人間が判断しロボットが現地確認する。

危険区域や夜間の巡回を人間の代わりに行い、映像・センサー情報を集められる。

構想段階

人型ロボット、ロボット基盤モデル、長期記憶、権限制御、安全監督を統合して汎用ガードマンへ近づける。

自然言語で多様な警備タスクを依頼し、環境に応じて柔軟に計画・行動する体験。

追加で必要な技術条件

  • ロボット基盤モデルと長期タスク計画
  • 安全制約付き自然言語命令解釈
  • 人間近傍での安全な全身運動制御
  • 暗号学的な命令権限管理
  • 監査可能な意思決定ログ

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 任意命令を理解する汎用性 曖昧で未知の命令を現実環境の制約へ落とし込み、長時間タスクとして安定実行する能力が不足している。
  • 対人介入の安全性 人を傷つけずに侵入を阻止するには、接触安全、意図推定、比例原則、即時停止を同時に満たす必要がある。
  • 命令権限と悪用防止 誰の命令を受け入れるか、危険命令をどう拒否するか、乗っ取り時にどう停止するかを検証可能にする必要がある。

安全性

誤認した人物への接近、衝突、転倒、挟み込み、誤った命令実行を防ぐ多層フェイルセーフが必要。

コスト

高性能センサー、移動機構、遠隔運用、保守、保険まで含めると導入・運用コストが大きい。

プライバシー

常時カメラ、マイク、位置ログを扱うため、収集最小化、保存期間、アクセス権、第三者への通知が必要。

安全制約付き命令グラウンディング

自然言語命令を現場の具体的行動へ変換する際に、禁止行為、権限、安全条件を自動検査して実行可能な計画だけを生成する。

長時間自律するロボット基盤モデル

数時間〜数日にまたがる警備任務を、環境記憶、再計画、充電、異常復旧を含めて安定遂行する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

ガードマンロボットに近づく警備ロボット技術の進展

確認済み事実

自律巡回・安全規格・汎用人型AIの流れ

ガードマンロボットに近づく警備ロボット技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012014/2ISO 13482発…確認済み022019/10移動型Secur…確認済み032024/4長期自律点…確認済み042026/4自律警備ロ…確認済み2026 現在
ガードマンロボットに近づく警備ロボット技術の進展年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012014/2ISO 13482発行確認済み022019/10移動型Security robot…確認済み032024/4長期自律点検システムA…確認済み042026/4自律警備ロボットと人…確認済み
  1. 制度・規制 確認済み 高 出典 1件

    ISO 13482発行

    人の近くで動くサービス系ロボットの安全設計とリスク低減を扱う国際標準が発行された。

  2. 特許 確認済み 中 出典 1件

    移動型Security robot特許公開

    施設巡回で情報収集を行うモジュール型の移動警備ロボット特許が公開された。

  3. 研究 確認済み 高 出典 1件

    長期自律点検システムAutoInspect

    Spotを用いた長期自律点検システムが複数の実環境で数週間規模の配備を報告した。

  4. 社会実装 確認済み 高 出典 1件

    自律警備ロボットと人間警備の統合が進展

    Knightscopeは自律機械、ソフトウェア、人間の警備要員を統合する運用モデルを展開している。

Realization Roadmap

編集部予測

ガードマンロボット実現ロードマップ

巡回自動化から安全な汎用命令追従へ

70%

巡回・監視・異常検知は実用化済み。汎用命令追従と対人介入の安全性が未達。

ガードマンロボット実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030監督付き自…可能性が高い / 80%022033–2038人型ロボッ…実現可能性あり / 55%032040–2048安全制約付…不確実 / 35%
ガードマンロボット実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030監督付き自律警備ロボ…可能性が高い022033–2038人型ロボットによる多…実現可能性あり032040–2048安全制約付き汎用ガー…不確実
  1. 製品 可能性が高い 予測総合実現スコア 78 信頼度 80%

    監督付き自律警備ロボットの高度化

    自然言語で巡回・確認・通報タスクを依頼し、危険判断は遠隔人員へエスカレーションする。

    必要なブレークスルー
    • 安全制約付き命令グラウンディング
    予測根拠

    既存の自律警備・点検ロボットと会話AIを安全制約付きで統合する延長線上。

  2. 製品 実現可能性あり 予測総合実現スコア 86 信頼度 55%

    人型ロボットによる多目的施設警備

    ドア、エレベーター、物品操作を含む複数の警備タスクを人型ロボットが担当する。

    必要なブレークスルー
    • 長時間自律するロボット基盤モデル
    • 人間近傍での検証可能な安全介入
    予測根拠

    人型ハードウェアとエージェントAIは進展中だが、長時間信頼性と人間近傍の安全認証が課題。

  3. 完全実現 不確実 予測総合実現スコア 95 信頼度 35%

    安全制約付き汎用ガードマン

    未知の自然言語命令を理解し、権限と法的制約を確認しながら多様な警備タスクを長時間遂行する。

    必要なブレークスルー
    • 長時間自律するロボット基盤モデル
    • 人間近傍での検証可能な安全介入
    • 検証可能な命令権限・監査基盤
    予測根拠

    能力の向上だけでなく、命令拒否、安全保証、権限管理、責任制度まで必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

安全制約付き命令グラウンディング

自然言語命令を現場の具体的行動へ変換する際に、禁止行為、権限、安全条件を自動検査して実行可能な計画だけを生成する。

2027–2032実現確率 80%
最重要研究段階

長時間自律するロボット基盤モデル

数時間〜数日にまたがる警備任務を、環境記憶、再計画、充電、異常復旧を含めて安定遂行する。

2029–2038実現確率 65%
最重要研究段階

人間近傍での検証可能な安全介入

衝突回避だけでなく、接触を伴う場面でも力・速度・距離を制限し、誤判断時には即時停止できる安全保証技術。

2030–2040実現確率 55%
高構想段階

検証可能な命令権限・監査基盤

誰が何を命令できるかを暗号学的に管理し、危険命令を拒否し、全判断を監査できる権限制御基盤。

2032–2045実現確率 60%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

限定された警備任務は2030年代にさらに自律化が進む可能性が高い。原作の「万能命令追従」は、能力だけでなく安全・法・権限設計がボトルネックとなる。

生活への変化
  • 自然言語命令への追従が日常の選択肢になります
  • 自律警備・巡回が日常の選択肢になります
  • 侵入阻止・現場対応が日常の選択肢になります
設計上の前提

常時カメラ、マイク、位置ログを扱うため、収集最小化、保存期間、アクセス権、第三者への通知が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

会社にドラえもんを入れず、のび太の「なんでもひきうけ会社」を守る。

作中での使われ方

のび太がガードマンロボットを取り出し、ドラえもんが会社へ入らないよう命令する。

失敗・意外な展開

公式あらすじでは命令後の詳細な顛末までは説明されていないため、追加確認が必要。

なぜ魅力的なのか

人間の警備員のように自然言語の指示を理解し、その場の状況に合わせて自律的に守るという、汎用ロボットの理想像を非常に簡潔に表している。

もし実現したら

警備や夜間巡回の省人化が進む一方、誤認・過剰対応・監視プライバシー・命令権限の管理が重要になる。

考えてみたい問い

命令に忠実な警備ロボットには、利用者の指示より優先される安全ルールをどこまで持たせるべきか。

Organizations

関連企業・研究機関

関連技術・エコシステム

Boston DynamicsDERIVED

ロボット把持・操作を通じて関連

Universal RobotsDERIVED

ロボット把持・操作を通じて関連

ABB RoboticsDERIVED

ロボット把持・操作を通じて関連

Evidence & Sources

根拠資料と調査情報

組織公式情報

ひみつ道具カタログ|ドラえもん|テレビ朝日

ガードマンロボットの名称、読み、命令すればどんなことでも言うことをきくという公式説明を確認。

資料を見る
組織公式情報

「なんでもひきうけ会社」「雪だるまは忘れない」

ガードマンロボットを使い、ドラえもんを会社へ入れないよう命令する作中用途と、てんとう虫コミックス第37巻収録を確認。

資料を見る
企業公式情報

ドラえもん 37

第37巻に「なんでもひきうけ会社」が収録されることを出版社公式ページで確認。

資料を見る
database

ガードマンロボット

初出誌を小学六年生1984年11月号とする二次データベース情報。

資料を見る
企業公式情報

Autonomous Security Robots

K5をAI駆動の自律警備ロボットとして紹介し、商業施設・公共空間の24時間巡回用途を説明。

資料を見る
政府機関資料

Knightscope, Inc. Form 10-K for 2025

Knightscopeの自律警備ロボット製品、ソフトウェア、次世代K7開発を会社提出資料で確認。

資料を見る
公式製品情報

Spot | Boston Dynamics

Spotの自律移動、360度知覚、遠隔調査、施設点検用途を確認。

資料を見る
企業公式情報

Industrial Inspection Solutions

Spotによる周辺チェック、自律点検、視覚・熱・音響センシングを確認。

資料を見る
公式製品情報

Unitree G1

G1の人型構造、関節数、器用な手、模倣・強化学習、ロボット大規模モデルへの取り組みを確認。

資料を見る
標準化機関資料

ISO 13482:2014

パーソナルケアロボットの安全設計、保護措置、リスク低減要求を確認。

資料を見る
標準化機関資料

ISO/FDIS 13482 Robotics — Safety requirements for service robots

サービスロボット安全規格の第2版がFDIS段階にあることを確認。

資料を見る
特許資料

US20190329418A1 Security robot

用途に応じたペイロードを搭載できる移動警備ロボットに関する特許公開。

資料を見る
特許資料

US20230419467A1 A mobile robot system for automated asset inspection

Boston Dynamicsによる自動資産点検用モバイルロボットシステムの公開特許。

資料を見る
学術資料

AutoInspect: Towards Long-Term Autonomous Industrial Inspection

Spot上で長期自律点検を行うROSベースシステムの実地配備を報告。

資料を見る
学術資料

SafeGuard ASF: SR Agentic Humanoid Robot System for Autonomous Industrial Safety

Unitree G1上でマルチモーダル知覚、エージェント推論、歩行制御を統合した自律安全巡回の研究。

資料を見る