本文へ移動

未来道具リサーチ / Future Tool

マジックハンド

まじっくはんど

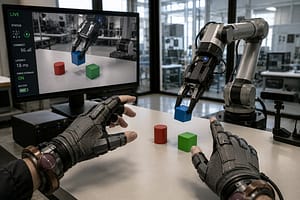
手にはめて動かすと、離れた場所にある物を、まるで直接触れているように動かせる道具。

RankB
総合実現スコア74/100
評価方法を見る
総合結論

遠隔ロボットハンド、グローブ型モーション入力、触覚・力覚フィードバック、低遅延通信を組み合わせれば、離れた場所の物体操作と接触感覚の一部返送は実現できる。

2030年予測82/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア74/100

総合実現スコア上の未達 26

原作どおりに使うための条件

手に装着し、装着者が手を動かして操作する。

離れた物体を手の動きで操作

装着者の手指の動きを、離れた場所にある物体の移動・把持・操作へ対応させる。

現在の状態
部分実現
実現度
78%

市販の遠隔操作ロボットハンドはグローブ入力で手指動作を模倣し、遠隔地の物体を把持・操作できる。

遠隔物体の触覚を返す

遠隔側で検出した接触・圧力などを装着者へ触覚・力覚として返し、直接触れている感覚に近づける。

現在の状態
部分実現
実現度
68%

HaptX Glovesや触覚センサー付きテレロボットでは、遠隔ロボットが触れた情報を触覚・力覚として操作者へ返す実例がある。

ACT 2 / UNDERSTAND

総合実現スコア 74 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は原作機能の利用可能性です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 通信遅延や誤操作、過大把持力、衝突に対するフェイルセーフと力制限が必要。 操作者の手指動作、生体・行動データ、遠隔現場の映像・音声の保護が必要。

マジックハンドと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: マジックハンド / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
29 / 35換算 82.9% / 平均 48.9%
技術成熟度
16 / 20換算 80% / 平均 64.7%
原作機能の利用可能性
8 / 15換算 53.3% / 平均 47%
精度・安定性
7 / 10換算 70% / 平均 50.5%
導入現実性
6 / 10換算 60% / 平均 52.1%
社会実装可能性
8 / 10換算 80% / 平均 56.3%

平均との差が最も大きいのは機能再現度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
マジックハンド
マジックハンド
ロボット把持・操作
代替手段 / 関連度:高

ロボット把持・操作

ロボットアームとエンドエフェクタで離れた物体を掴み、動かし、置く機能を限定的に近似できる。

似ている点
手先を伸ばして物体を扱う主要機能を、作業範囲内のロボット把持・操作で代替できる。
違う点
任意距離へ手が伸びるわけではなく、作業範囲、視界、把持対象、通信、安全設備に依存する。

追加の技術解説

Shadow Teleoperation System

グローブで人の手の動きを取得し、Dexterous Handを遠隔操作するシステム。Wi-Fiや5Gを介して遠隔地から操作できる。

HaptX Gloves G1

触覚・力覚フィードバックを手に提示でき、ROS 1/2連携によるロボット遠隔操作にも対応するハプティックグローブ。

触覚フィードバック付き遠隔ロボット操作

触覚センサーを備えた器用なロボットハンドとハプティックグローブを組み合わせ、操作者が遠隔側の接触を感じながら操作する方式。

Build Path

完全実現するなら、どう作る?

直接実現

手の姿勢をグローブで計測し、ネットワーク越しにロボットアーム・ロボットハンドを追従制御し、遠隔側の触覚センサー情報をハプティックグローブへ返す。

離れた場所の物体を手の動きに近い操作で把持・移動し、接触や抵抗の一部を感じる。

追加で必要な技術条件

  • 高密度双方向触覚
  • 触覚センサーの標準化
  • 予測制御による遅延補償
  • 安全な低遅延ネットワーク
  • 軽量高出力ロボットハンド

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 通信遅延と安定性 視覚・運動・触覚の時間ずれは操作感と安全性を悪化させるため、低遅延通信と予測制御が必要。
  • 触覚忠実度 圧力、せん断、温度、質感、重量感を同時に高忠実度で再現するウェアラブル装置はまだ限定的。
  • 人の手の器用さの再現 多自由度、触覚センシング、力制御、耐久性を同時に満たすロボットハンドは高価で複雑。

安全性

通信遅延や誤操作、過大把持力、衝突に対するフェイルセーフと力制限が必要。

コスト

高自由度ロボットハンド、触覚センサー、ハプティックグローブ、通信・映像設備の統合コストが高い。

プライバシー

操作者の手指動作、生体・行動データ、遠隔現場の映像・音声の保護が必要。

多感覚・高忠実度の軽量ハプティクス

圧力、せん断、振動、温度、重量感を広い手領域へ低遅延で再現し、長時間装着できる軽量デバイスが必要。

低遅延通信と予測型テレオペレーション

距離による通信遅延やジッタを、エッジ処理・予測制御・局所自律で吸収し、触覚ループを安定させる必要がある。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

遠隔操作と触覚技術の進展

確認済み事実

マジックハンドに近づく現実技術

遠隔操作と触覚技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012018/2HaptX系の全…確認済み022019HaptXとShad…確認済み032023HaptX Glove…確認済み042025遠隔操作ロ…確認済み2026 現在
遠隔操作と触覚技術の進展年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012018/2HaptX系の全身HMI特許…確認済み022019HaptXとShadow Robotが…確認済み032023HaptX Gloves G1が商用…確認済み042025遠隔操作ロボットハン…確認済み
  1. 特許 確認済み 中 出典 1件

    HaptX系の全身HMI特許が成立

    HaptXの前身技術を含むWhole body human-computer interfaceの米国特許が成立し、力覚インターフェースの基盤が整備された。

  2. 試作 確認済み 高 出典 1件

    HaptXとShadow Robotが触覚テレロボットを実証

    遠隔のロボットハンドが触れた感覚を操作者へ返すTactile Telerobotが実証され、原作機能に近い双方向遠隔操作が現実化した。

  3. 製品化 確認済み 高 出典 1件

    HaptX Gloves G1が商用展開

    高密度の触覚・力覚を備えたHaptX Gloves G1が展開され、ロボット遠隔操作向けROS連携も提供された。

  4. 製品化 確認済み 高 出典 1件

    遠隔操作ロボットハンドが商用システムとして提供

    Shadow Robotはグローブ入力、Dexterous Hand、ネットワーク遠隔操作を統合したTeleoperation Systemを提供し、遠隔地の複雑作業へ対応している。

Realization Roadmap

編集部予測

マジックハンド実現ロードマップ

遠隔ロボットと触覚統合の高度化

74%

ロボット手を介した遠隔物体操作と触覚返送は実現済みだが、設備コストと触覚忠実度、通信遅延が残る。

マジックハンド実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030専門用途で…可能性が高い / 75%022033–2037軽量・低価…実現可能性あり / 60%032038–2042遠隔技能伝…実現可能性あり / 50%
マジックハンド実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030専門用途での高忠実度…可能性が高い022033–2037軽量・低価格な双方向…実現可能性あり032038–2042遠隔技能伝送が社会イ…実現可能性あり
  1. 製品 可能性が高い 予測総合実現スコア 82 信頼度 75%

    専門用途での高忠実度遠隔手作業が一般化

    危険作業、研究、保守、医療訓練などで多指ロボットとハプティックグローブの統合導入が増える。

    必要なブレークスルー
    • 多感覚・高忠実度の軽量ハプティクス
    • 低遅延通信と予測型テレオペレーション
    予測根拠

    既存の商用ハプティックグローブと遠隔操作ロボットがすでに存在し、統合改良の延長線上にある。

  2. 技術 実現可能性あり 予測総合実現スコア 88 信頼度 60%

    軽量・低価格な双方向遠隔操作端末

    触覚・力覚の精度を維持しながら、装置の小型化・低価格化とAI支援安全制御が進み、導入対象が中小事業者へ広がる。

    必要なブレークスルー
    • 多感覚・高忠実度の軽量ハプティクス
    • 低遅延通信と予測型テレオペレーション
    予測根拠

    現行製品は高機能だが専門用途中心であり、量産・標準化・AI補助によるコスト低下が必要。

  3. 社会受容 実現可能性あり 予測総合実現スコア 93 信頼度 50%

    遠隔技能伝送が社会インフラ化

    低遅延ネットワークと安全標準が整い、熟練者が遠隔地のロボット手を自分の手に近い感覚で操作するサービスが広範に利用される。

    必要なブレークスルー
    • 多感覚・高忠実度の軽量ハプティクス
    • 低遅延通信と予測型テレオペレーション
    予測根拠

    NASA研究が示すように通信遅延は依然重要課題であり、触覚と予測制御の統合、安全・責任ルールの整備が普及条件。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要商用化済み

多感覚・高忠実度の軽量ハプティクス

圧力、せん断、振動、温度、重量感を広い手領域へ低遅延で再現し、長時間装着できる軽量デバイスが必要。

2028–2035実現確率 80%
高研究段階

低遅延通信と予測型テレオペレーション

距離による通信遅延やジッタを、エッジ処理・予測制御・局所自律で吸収し、触覚ループを安定させる必要がある。

2028–2040実現確率 70%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

触覚センサー、ハプティクス、器用なロボットハンド、AI支援制御の統合が進むほど、専門家の技能を遠隔地へ移す用途は拡大する。ただし無媒介の遠隔作用ではなく、現地ロボットを介する形が現実的。

生活への変化
  • 離れた物体を手の動きで操作が日常の選択肢になります
  • 遠隔物体の触覚を返すが日常の選択肢になります
設計上の前提

操作者の手指動作、生体・行動データ、遠隔現場の映像・音声の保護が必要。

Current Experience

現代で近づけるもの

Current Experience

現代で体験できる近い商品

原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。

Organizations

関連企業・研究機関

関連技術・エコシステム

Boston DynamicsDERIVED

ロボット把持・操作を通じて関連

Universal RobotsDERIVED

ロボット把持・操作を通じて関連

ABB RoboticsDERIVED

ロボット把持・操作を通じて関連

Evidence & Sources

根拠資料と調査情報

企業公式情報

Teleoperation System

グローブ入力でDexterous Handを遠隔操作し、Wi-Fi/5Gで離れた場所から使用できる公式製品情報。

資料を見る
公式製品情報

HaptX Gloves G1

HaptX Gloves G1とSDKのROS 1/2連携、ロボット遠隔操作対応を示す公式情報。

資料を見る
企業公式情報

Use Cases - Robotics

Shadow RobotとのTactile Telerobotで、遠隔ロボットの触覚を操作者へ返すシステムと実績を説明。

資料を見る
政府機関資料

Sensory Manipulation as a Countermeasure to Robot Teleoperation Delays

宇宙ロボット遠隔操作で、ハプティック機器による触覚・抵抗の手掛かりと通信遅延の影響を扱うNASA研究。

資料を見る
特許資料

US10809804B2 Haptic feedback glove

HaptXの触覚フィードバックグローブに関する特許情報。

資料を見る
特許資料

US10551923B2 Haptic glove as a wearable force feedback user interface

遠隔ロボットの把持抵抗を操作者へ返すハプティックグローブ型テレプレゼンス技術。

資料を見る
企業公式情報

Intellectual Property: Trademarks & Patents

HaptX Gloves G1を保護する米国特許番号を掲示する公式Patent Marking。

資料を見る