技術テーマ / Theme
次世代モビリティ
移動を、速く、安全に、柔軟に。
次世代モビリティは、ドローン、自律移動、空間認識、遠隔体験などにより、人や物の移動を速く、安全に、柔軟にする技術群です。
ロボティクスが機械システムの認識・操作・作業を広く扱うのに対し、次世代モビリティでは移動の価値、経路判断、空間認識、遠隔代替に焦点を当てます。
情報基準日
- 現在地把握場所を知る / SLAM・LiDAR
- 経路判断進み方を決める / エッジAI
- 移動制御安全に動く / ドローン・自律移動
- 遠隔代替行かずに届く / デジタルツイン・VR
01 なぜ今
なぜ、いま次世代モビリティを見るのか
ドローン配送、自律移動、空間認識、遠隔体験は、移動を単に速くするだけでなく、危険な移動や不要な移動を減らす技術として広がっています。制度、空域管理、安全評価が、技術と同じくらい重要です。
- SLAM、LiDAR、エッジAIが、移動体の現在地把握と低遅延判断を支える
- ドローン配送やAAMの実証により、空を使う移動の制度設計が進んでいる
- デジタルツインやVRは、実際に移動せず状況を確認する遠隔代替の入口になる
02 外部シグナルと見方
外部シグナルと、みらいといまの見方
MIRAIMA VIEW
みらいといまでは、次世代モビリティを「場所を知る」「経路を決める」「安全に動く」「移動そのものを減らす」ための技術束として扱います。
AAM・eVTOL統合パイロットの選定
FAAがAdvanced Air MobilityとeVTOL運航の統合パイロット提案を選定し、都市・地域移動の実証領域を示した。
Federal Aviation Administrationドローン配送の認証と運航整理
FAAはドローン配送についてPart 135認証、BVLOS、UTMなどを整理し、商用運航の前提条件を示している。
Federal Aviation Administration自動運転車両の基準・免除に関する動き
NHTSAが自動運転車の安全基準やロボタクシー向け免除に関する取り組みを発表し、自律移動の制度面の進展を示した。
NHTSA03 技術マップ
次世代モビリティを構成する技術
次世代モビリティは、位置推定、経路判断、移動制御、遠隔代替がつながって成立します。
04 現在地
関連技術の現在地
配送ドローン
配送ドローンとは、荷物を載せた無人航空機を飛行計画、測位、障害物検知、遠隔監督、受け渡し設備と組み合わせて配送する運航技術です。機体単体ではなく、空域許可や整備、通信、地上リスク管理まで含むシステムとして成立します。
- TRL
- 9
- 社会実装
- 限定的な商用利用
SLAM
SLAMとは、移動体や端末がセンサー観測から地図を作りながら、その地図上の自己位置と姿勢を同時に推定する技術です。LiDARやカメラ、IMUなどを使い、ロボットやARで実用化されていますが、位置測定そのものや単なる地図作成と同一ではありません。
- TRL
- 9
- 社会実装
- 広く実用化
LiDAR
LiDARとは、レーザー光の反射時間や位相などから対象までの距離を測り、周囲の三次元形状を点群として取得するセンシング技術です。測量やロボット、自動運転、建設で使われますが、雨や霧、反射率、遮蔽などが精度と運用範囲を左右します。
- TRL
- 9
- 社会実装
- 広く実用化
エッジAI
エッジAIとは、センサー、スマートフォン、車両、産業機器など、データが生まれる場所の近くでAI推論や一部学習を実行する技術です。低遅延や通信量削減、データ最小化に役立ちますが、端末差や電力、更新、安全性の管理が欠かせません。
- TRL
- 9
- 社会実装
- 広く実用化
デジタルツイン
デジタルツインは、物理的な設備、空間、工程、人や環境の状態をデジタルモデルで表し、観測データで更新しながら分析・予測・制御に利用する技術概念です。単なる3Dモデルではなく、対象との継続的なデータ接続と用途に応じたモデル更新を重視します。
- TRL
- 未設定
- 社会実装
- 商用利用・研究利用
仮想現実(VR)
仮想現実(VR)は、コンピューター生成された三次元環境を利用者の主要な知覚・操作空間として提示し、頭部・身体・コントローラー等の入力に応じて表示や音響をリアルタイムに更新する没入型技術です。HMD、姿勢・位置追跡、低遅延レンダリング、立体音響、入力装置、安全境界などで構成され、娯楽、訓練、設計、教育、研究で利用されています。現実環境へ情報を重畳するAR、実在対象と状態を同期するデジタルツイン、環境遷移を予測・生成する世界モデルとは別で、XRはVRを含む上位概念、Mixed Realityは別概念として扱います。
- TRL
- 9
- 社会実装
- 広く実用化
05 現場での進展
現実世界では、どこで進んでいる?
ドローン配送
小型荷物や医療物資を、空域管理と安全条件のもとで届けます。
自律移動
SLAM、LiDAR、エッジAIを使い、周囲を見ながら経路を判断します。
遠隔訪問
デジタルツインやVRによって、移動せずに現地の状況や空間を体験します。
空間案内
地図、位置推定、周囲のセンサー情報を組み合わせ、目的地までの移動を支援します。
究極の移動
どこでもドアは実在技術ではなく、移動の摩擦を限りなく小さくする理想像として扱います。
06 未来道具との接続
この技術で近づく未来道具
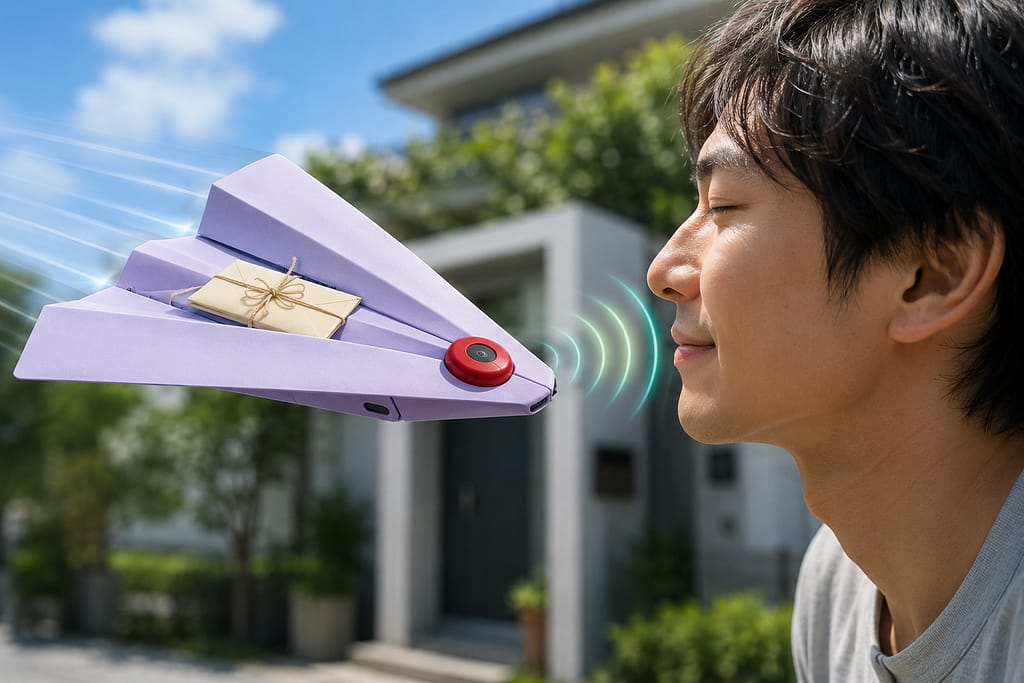
でんしょひこうき
総合実現スコア 52
においを覚えさせると、折り紙の飛行機が相手のもとへ飛び、おつかいをする道具。
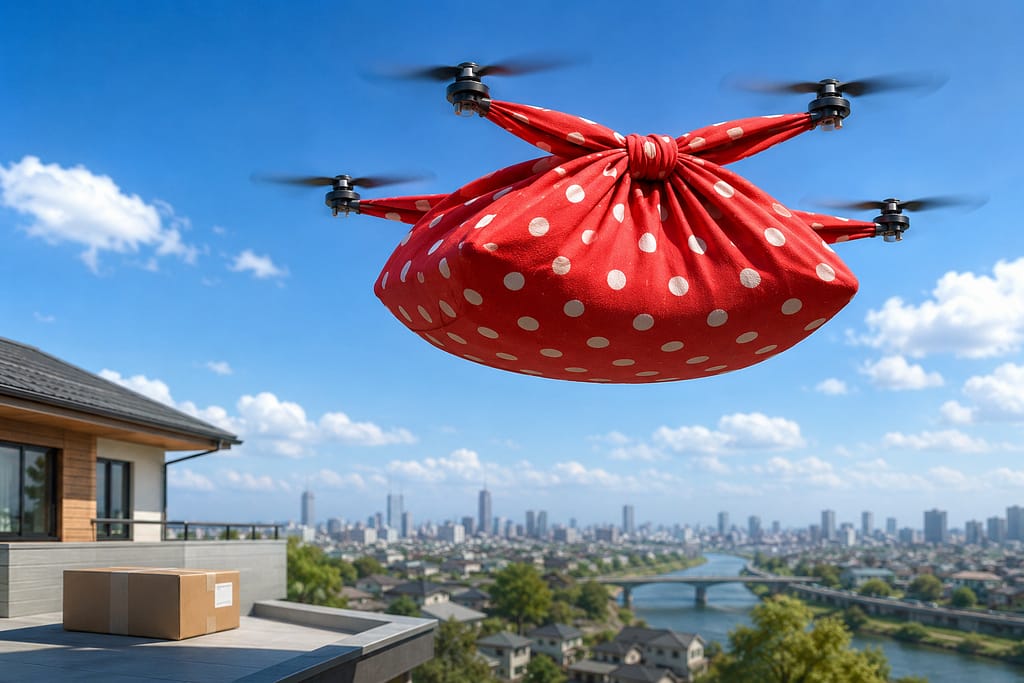
空飛ぶふろしき
総合実現スコア 56
包んだ荷物を自動で空輸する未来型のふろしき。

どこでもだれでもローラースケート
総合実現スコア 50
足を乗せるだけで自動的に姿勢と進路を制御し、床・壁・天井を滑走しながら危険物を回避する架空のローラースケート。
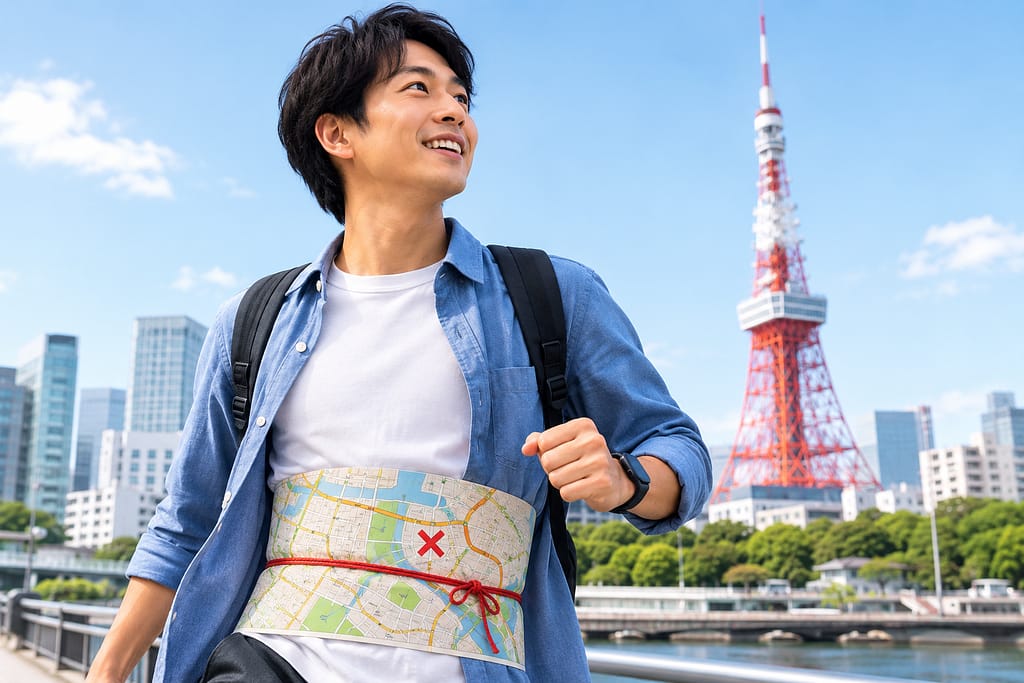
まほうの地図
総合実現スコア 73
印を付けた目的地まで迷わず短時間で移動できる地図。
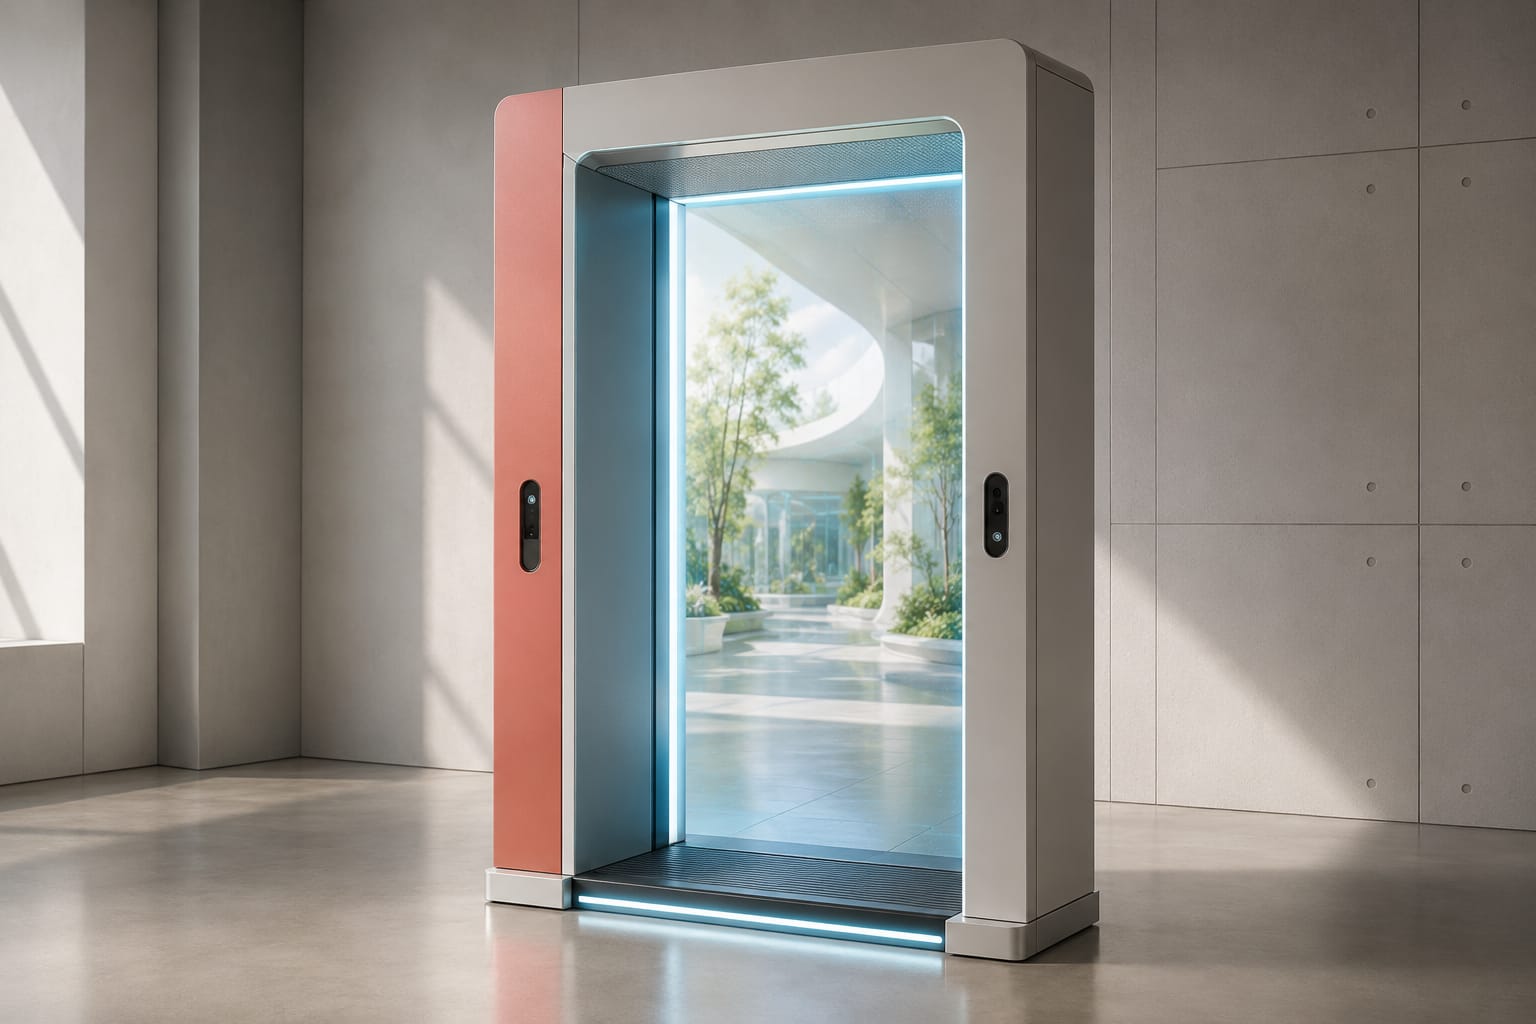
どこでもドア
総合実現スコア 10
ドアを開くと、指定した目的地へ直接つながる移動用のひみつ道具。
07 次に越える壁
次に越える壁
08 よくある疑問
よくある疑問
次世代モビリティとは何ですか?
次世代モビリティは、ドローン、自律移動、空間認識、eVTOLなどを通じて、人や物の移動を速く、安全に、柔軟にする技術領域です。このThemeでは、作業そのものではなく移動の価値に焦点を当てます。
次世代モビリティとロボティクスは何が違いますか?
ロボティクスはロボットの認識、操作、作業を広く扱います。次世代モビリティは、人や物の移動、経路判断、空間認識、遠隔代替に焦点を当てます。
どこでもドアは実在技術として扱いますか?
いいえ。どこでもドアは、移動の摩擦をなくす究極の理想像として扱い、実在技術としてはドローン、自律移動、デジタルツイン、VRなどを参照します。
みらいといまではどの情報を根拠に表示していますか?
技術、未来道具、組織、課題の既存データをIDで参照し、Theme側には次世代モビリティとしての意味づけだけを保持します。