本文へ移動

Future Tool Research File

空飛ぶふろしき

そらとぶふろしき

包んだ荷物を自動で空輸する未来型のふろしき。

RankB
総合実現スコア56/100
評価方法を見る
総合結論

商用配送ドローンは小口荷物を自律飛行で運び、事業者によっては目視外運航も認可されている。

2030年予測65/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア56/100

総合実現スコア上の未達 44

原作どおりに使うための条件

運びたい物をふろしきで包んで使用する。

荷物を包む

形状の異なる物体を布で包み、輸送中にまとめて保持する。

現在の状態
部分実現
実現度
70%

一般のふろしきや柔軟包装で包む機能は実現済みだが、飛行中の自動固定・荷重管理は限定的。

自律飛行する

人が持たずに、包んだ荷物を空中で目的地まで運ぶ。

現在の状態
条件付きで実現
実現度
65%

商用配送ドローンとBVLOS運航は実用化が進む一方、地域・認証・機体・積載条件に制約がある。

多様な物を運ぶ

包める物なら形状を問わず運搬する。

現在の状態
未実現
実現度
25%

現行配送ドローンは重量、重心、寸法、危険物、固定方法が厳格に制限され、「どんなものでも」には未到達。

Current Experience

現代で体験できる近い商品

原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。

未来道具との近さB一部を体験できる商品の評価ではなく、体験の近さです。

現代の商品で近い機能や体験を試すに近い体験として参照できます。

似ているところ
未来道具の一部の体験を、現在入手できる商品として参照できる。
まだ違うところ
原作の道具そのものではなく、機能や体験の一部に限られる。

※このリンクはAmazonアソシエイトリンクです。

書籍

『道路のない交通革命』

未来道具との近さB一部を体験できる商品の評価ではなく、体験の近さです。

空中移動や新しい交通の背景を理解するに近い体験として参照できます。

似ているところ
道路に依存しない移動の発想が、空輸・空中移動の理解に近い。
まだ違うところ
ふろしき自体が飛行する商品ではなく、交通技術を学ぶ資料です。

※このリンクはAmazonアソシエイトリンクです。

ACT 2 / UNDERSTAND

総合実現スコア 56 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 落下物、回転部接触、荷崩れ、突風、電池火災、通信断、誤配送へのフェイルセーフが必要。 航法カメラやセンサーが住宅・人物・位置情報を取得する可能性があり、最小化と管理が必要。

空飛ぶふろしきと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 空飛ぶふろしき / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
20 / 35換算 57.1% / 平均 48.9%
技術成熟度
13 / 20換算 65% / 平均 64.7%
原作機能の利用可能性
7 / 15換算 46.7% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
5 / 10換算 50% / 平均 52.1%
社会実装可能性
5 / 10換算 50% / 平均 56.3%

平均との差が最も大きいのは精度・安定性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
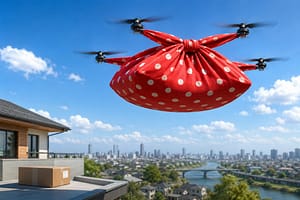
荷物を包んだスマートテキスタイル型の空飛ぶふろしきの現代コンセプト
空飛ぶふろしき
配送ドローン
代替手段 / 関連度:高

配送ドローン

荷物を無人で空輸する。

似ている点
荷物を無人で空輸する。
違う点
機体と保持機構が必要で荷重・天候・空域制約がある。

追加の技術解説

商用配送ドローン

電動の固定翼・回転翼・ハイブリッドVTOL機で小口荷物を自動配送する技術。

BVLOS運航とUAS交通管理

操縦者の目視外で複数ドローンの飛行計画や空域情報を共有し、安全に分離する運航基盤。

柔軟包材・適応型荷物保持

布、ネット、ストラップ、柔軟グリッパーなどで不定形物を包み、荷重を分散して保持する技術群。

Build Path

完全実現するなら、どう作る?

代替実現

ふろしき状の荷物袋を配送ドローンへ着脱する。

包んだ荷物を無人で空輸し、指定地点へ届ける。

構想段階

布全面へ分散推進器、電源、センサー、可変剛性構造を埋め込む。

外見をふろしきに近づけつつ包んだ物を飛行させる。

追加で必要な技術条件

  • 軽量で安全な高比エネルギー電源
  • 可変剛性スマートテキスタイル
  • 分散推進と冗長制御
  • 自動荷重・重心推定
  • 高信頼BVLOS通信と交通管理

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 電源と推進の重量 布の柔軟性を保ちながら、荷物を持ち上げる推力と飛行時間を確保する必要がある。
  • 不定形荷物の重心管理 包んだ物の重量分布をリアルタイム推定し、飛行中の揺れや荷崩れを抑える必要がある。
  • 航空安全認証 柔軟で形状が変わる飛行体の耐空性、故障モード、落下安全性を評価する基準が未整備。

安全性

落下物、回転部接触、荷崩れ、突風、電池火災、通信断、誤配送へのフェイルセーフが必要。

コスト

航空機認証、冗長センサー、通信、保守、運航管理、保険、発着インフラの費用が大きい。

プライバシー

航法カメラやセンサーが住宅・人物・位置情報を取得する可能性があり、最小化と管理が必要。

飛行可能な分散推進スマートテキスタイル

布の柔軟性を維持しながら推進、電源、配線、姿勢制御を安全に分散統合する。

不定形荷物の自動重心推定と可変固定

包んだ瞬間に重量分布・重心・固定状態を推定し、飛行中も形状と張力を自動調整する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

空飛ぶふろしきにつながる技術年表

確認済み事実

配送ドローンと目視外運航の社会実装

空飛ぶふろしきにつながる技術年表原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012019/4Wingが米国…確認済み022023/9Ziplineの目…確認済み032024/7同一空域で…確認済み2026 現在
空飛ぶふろしきにつながる技術年表年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012019/4Wingが米国初のドロー…確認済み022023/9Ziplineの目視外商用配…確認済み032024/7同一空域で複数社のド…確認済み
  1. 制度・規制 確認済み 出典 1件

    Wingが米国初のドローン配送航空運送認証

    FAAがWing Aviationへ初のUAS航空運送認証を付与し、商用小口配送への道を開いた。

  2. 社会実装 確認済み 出典 1件

    Ziplineの目視外商用配送をFAAが認可

    操縦者の直接目視なしで商用荷物を配送する運航が認可された。

  3. 社会実装 確認済み 出典 1件

    同一空域で複数社のドローン配送をUTMで分離

    FAAがDallas地域でZiplineとWingの運航を認可し、共有空域でのUTM利用を前進させた。

Realization Roadmap

編集部予測

空飛ぶふろしき実現ロードマップ

専用ドローン型から柔軟飛行体へ

56%

小口荷物の無人空輸は限定的に商用化。ふろしき状の飛行体は未実現。

空飛ぶふろしき実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030形状適応型…可能性が高い / 75%022030–2038住宅地での…実現可能性あり / 65%032035–2045布状分散推…不確実 / 35%042045–2060空飛ぶふろ…不確実 / 25%
  1. 製品 可能性が高い 予測総合実現スコア 65 信頼度 75%

    形状適応型の着脱式配送バッグ

    重量・重心を自動検知する柔軟バッグを既存配送ドローンへ統合。

    必要なブレークスルー
    • 不定形荷物の自動重心推定と可変固定
    予測根拠

    既存ドローンと柔軟包装の統合で段階的に実現可能。

  2. インフラ 実現可能性あり 予測総合実現スコア 72 信頼度 65%

    住宅地での大規模BVLOS配送網

    UTM、騒音対策、地域承認を含む多数機の常態運航。

    必要なブレークスルー
    • 都市部の高信頼BVLOS・UTM標準化
    予測根拠

    実証と認可は進むが、地域差と社会受容が大きい。

  3. 製品 不確実 予測総合実現スコア 80 信頼度 35%

    布状分散推進体の安全実証

    小荷重を包んで飛ぶ可変剛性テキスタイル試作機を試験空域で実証。

    必要なブレークスルー
    • 飛行可能な分散推進スマートテキスタイル
    • 不定形荷物の自動重心推定と可変固定
    予測根拠

    分散推進・電源・耐久性・認証の同時解決が必要。

  4. 完全実現 不確実 予測総合実現スコア 90 信頼度 25%

    空飛ぶふろしき型システムの限定実用化

    規定重量内の荷物を包み、布状の外観で自律配送するシステムを限定環境で運用。

    必要なブレークスルー
    • 飛行可能な分散推進スマートテキスタイル
    • 都市部の高信頼BVLOS・UTM標準化
    予測根拠

    物理的に不可能ではないが、専用ドローンより複雑で経済合理性が不透明。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要構想段階

飛行可能な分散推進スマートテキスタイル

布の柔軟性を維持しながら推進、電源、配線、姿勢制御を安全に分散統合する。

2035–2050実現確率 30%
研究段階

不定形荷物の自動重心推定と可変固定

包んだ瞬間に重量分布・重心・固定状態を推定し、飛行中も形状と張力を自動調整する。

2028–2040実現確率 60%
最重要実証段階

都市部の高信頼BVLOS・UTM標準化

多数の小型配送機が住宅地で安全に共存するための通信、監視、衝突回避、責任分界を標準化する。

2026–2035実現確率 75%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

短中期は専用配送ドローンに柔軟な荷物袋を組み合わせる代替実現が進む。布そのものが飛ぶ形態は、分散アクチュエータと電源の飛躍的軽量化がない限り研究・コンセプト段階に留まる。

生活への変化
  • 荷物を包むが日常の選択肢になります
  • 自律飛行するが日常の選択肢になります
  • 多様な物を運ぶが日常の選択肢になります
設計上の前提

航法カメラやセンサーが住宅・人物・位置情報を取得する可能性があり、最小化と管理が必要。

Organizations

関連企業・研究機関

関連技術・エコシステム

Federal Aviation AdministrationDERIVED

配送ドローンを通じて関連

Zipline InternationalDERIVED

配送ドローンを通じて関連

Evidence & Sources

根拠資料と調査情報

政府機関資料

Package Delivery by Drone (Part 135)

米国での商用ドローン配送、Part 135認証、400フィート未満の運航、BVLOS・UTM、認可事業者の概要。

資料を見る
政府機関資料

Is package delivery allowed under the Small UAS Rule (Part 107)?

目視内、55ポンド未満、外部荷重の確実な固定など、小型UASで荷物を運ぶ条件を説明。

資料を見る
政府機関資料

FAA Makes Drone History in Dallas Area

複数事業者が同一空域でUTMを使い、BVLOS配送を安全に分離する認可事例。

資料を見る

Technology Index

この道具を支える主な技術

商用配送ドローンBVLOS運航とUAS交通管理柔軟包材・適応型荷物保持