未来道具リサーチ / Future Tool
快速シューズ
かいそくしゅーず
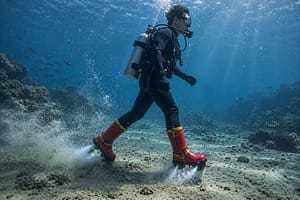
水中高速移動を目指す推進機構付きブーツ型ウェアラブル。
電動DPV、防水リチウム電池、足操作スロットル、脚部装着推進器という要素技術は存在する。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 48
原作どおりに使うための条件
水中で両足に装着して使用する。
水中高速移動
両足の推進力で水中を高速移動する。
- 現在の状態
- 部分実現
- 実現度
- 35%
DPVや足装着型推進装置の特許により高速移動自体は部分実現しているが、歩行動作と陸上の10倍速は未実現。
ハンズフリー操舵
足の動きと姿勢で推進力を調整し、両手を自由に保つ。
- 現在の状態
- 研究段階
- 実現度
- 25%
足操作スロットルの特許はあるが、転倒・暴走防止を含む実用品は限定的。
ACT 2 / UNDERSTAND
総合実現スコア 52 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 脚部への大きな曲げモーメント、プロペラ接触、急浮上、衝突、装置故障時の離脱が主要課題。 位置・潜水ログをクラウド連携する場合は行動履歴の保護が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 15 / 35換算 42.9% / 平均 48.9%
- 技術成熟度
- 14 / 20換算 70% / 平均 64.7%
- 原作機能の利用可能性
- 8 / 15換算 53.3% / 平均 47%
- 精度・安定性
- 5 / 10換算 50% / 平均 50.5%
- 導入現実性
- 4 / 10換算 40% / 平均 52.1%
- 社会実装可能性
- 6 / 10換算 60% / 平均 56.3%
平均との差が最も大きいのは原作機能の利用可能性。一方、導入現実性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?

追加の技術解説
足装着型電動水中推進装置
防水電池、電動推進器、足の動きで操作するスロットルをフットボードに統合する方式。
ダイバー推進車両(DPV)
電動プロペラでダイバーを牽引し、水中での移動距離と速度を拡張する市販技術。
水中用姿勢・スロットル制御
脚部装着推進器、IMU、圧力センサー、左右独立推力を組み合わせて姿勢と方向を制御する考え方。
Build Path
完全実現するなら、どう作る?
左右のブーツにダクト付き電動推進器と足操作スロットルを搭載する。
足装着型で水中移動を高速化し、両手を比較的自由にできる。
市販DPVや水中スクーターで身体全体を牽引する。
現時点で実用的な水中高速移動と航続距離の拡張。
追加で必要な技術条件
- 高エネルギー密度で圧力安全性の高い電池
- 低速域から高速域まで安定する左右独立推力制御
- 緊急時に推進力を即時遮断するフェイルセーフ
- 脚部負荷を分散する外骨格フレーム
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 高速時の流体抵抗 人体とブーツの投影面積が大きく、速度上昇に伴い必要推力が急増する。
- 脚部推進の姿勢不安定 推力が足元に集中すると回転モーメントが生じ、首・腰・膝への負荷と姿勢制御が難しくなる。
- 故障時の安全離脱 水中で片側推進器が停止または暴走した場合でも即時停止・切離しできる冗長設計が必要。
安全性
脚部への大きな曲げモーメント、プロペラ接触、急浮上、衝突、装置故障時の離脱が主要課題。
コスト
耐圧筐体、冗長推進器、高性能電池、センサー、訓練と保守が高コスト。
プライバシー
位置・潜水ログをクラウド連携する場合は行動履歴の保護が必要。
水中ウェアラブル用瞬時フェイルセーフ
片側故障、暴走、転倒を検知し、推進停止・中立浮力化・安全離脱を同時に行う。
脚部推進の全身姿勢制御
IMU、圧力、関節負荷を統合し、左右独立推力を遅延なく制御する。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
水中個人推進技術の進展
確認済み事実
足装着型構想から商用DPVまで
-
01特許 確認済み 高 出典 1件
足装着型水中推進装置の米国特許
各足にモーターとプロペラを装着し、海底歩行も可能にする構成が公開された。
-
02特許 確認済み 高 出典 1件
足操作スロットル付き推進ボード特許
防水電池と電動推進器をフットボードに統合する米国特許が成立。
-
03社会実装 確認済み 高 出典 1件
高性能DPVが商用利用
長時間運転と深度対応を備えた電動DPVが技術・業務ダイビング向けに販売されている。
Realization Roadmap
編集部予測快速シューズ実現ロードマップ
安全な低速支援から高機動ブーツへ
DPVと足装着型推進の要素技術はあるが、歩行感・高速度・安全性の統合は未完成。
-
01製品 可能性が高い 予測総合実現スコア 62 信頼度 70%
低速ハンズフリー移動支援
脚部または腰部に推進器を分散し、救助・作業用途で低速移動を支援。
必要なブレークスルー
- 水中ウェアラブル用瞬時フェイルセーフ
予測根拠
既存DPV、足操作特許、IMU制御の組み合わせ。
-
02技術 実現可能性あり 予測総合実現スコア 75 信頼度 50%
左右独立推力の安定化ブーツ
左右推力と身体姿勢をリアルタイム制御し、手を使わず中速移動できる。
必要なブレークスルー
- 脚部推進の全身姿勢制御
- 高安全・高出力耐圧電池
予測根拠
小型推進器、電池、ウェアラブル制御の改良を前提とする。
-
03完全実現 不確実 予測総合実現スコア 88 信頼度 25%
高速水中歩行体験の統合
身体負荷を抑えつつ歩行に近い操作で高速移動する統合システム。
必要なブレークスルー
- 脚部推進の全身姿勢制御
- 高安全・高出力耐圧電池
- 人体周りの能動抗力低減
予測根拠
抗力低減と人体保護の大幅な進歩が必要で、原作の10倍速は科学的・安全上なお困難。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
水中ウェアラブル用瞬時フェイルセーフ
片側故障、暴走、転倒を検知し、推進停止・中立浮力化・安全離脱を同時に行う。
脚部推進の全身姿勢制御
IMU、圧力、関節負荷を統合し、左右独立推力を遅延なく制御する。
高安全・高出力耐圧電池
脚部に搭載できる重量で、高出力、耐圧、浸水時安全性を両立する電池。
人体周りの能動抗力低減
姿勢、外装形状、流れ制御により高速時の抗力と身体負荷を大幅に下げる。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
近い将来は救助・作業向けの低速ハンズフリー推進装置が現実的。原作同等の10倍速は人体保護と流体抵抗のため見通しが低い。
- 水中高速移動が日常の選択肢になります
- ハンズフリー操舵が日常の選択肢になります
位置・潜水ログをクラウド連携する場合は行動履歴の保護が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
水中では歩行が遅く、移動に時間と体力がかかる問題。
作中での使われ方
履くだけで水中を高速移動し、探索や救助、追跡を可能にする道具として使える。
失敗・意外な展開
片側だけ作動すると身体が急回転し、速すぎるため目的地を通り過ぎる。
なぜ魅力的なのか
歩くという身近な動作を、水中の高速移動へ反転させる発想が直感的で夢がある。
もし実現したら
水中作業の行動範囲は広がるが、速度制限、訓練、保護水域での運用ルールが不可欠になる。
考えてみたい問い
便利さと安全性を両立するなら、最高速度をどこまで制限すべきだろうか。
Evidence & Sources
根拠資料と調査情報
US11596839B2 Underwater propulsion device
電池、推進器、足固定部、足の動きで操作するスロットルを一体化した足装着型水中推進装置。
US3635188A Underwater propulsion device
各足にモーターとプロペラを装着し、海底歩行も可能にする構成を開示。
US20240367770A1 Underwater propulsion device
両下腿のスリーブに推進ユニットを搭載する水中推進装置。
SUEX XJ-S Technical specifications
商用DPVの航続時間、速度、深度などを示す公式製品情報。
About CAYAGO AG
CAYAGO AGが水上・水中用eモビリティ製品SEABOBを開発・製造する企業であることを示す公式情報。