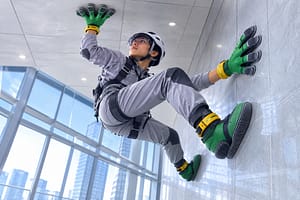
ヤモリ模倣接着、静電吸着、壁面移動ロボット、荷重センサーは個別に実証されている。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 52
原作どおりに使うための条件
手ぶくろとくつを両手両足に装着して使用する。
壁面・天井への吸着
手足の接触部を壁や天井に保持し、体重を支持する。
- 現在の状態
- 部分実現
- 実現度
- 55%
ヤモリ模倣接着や静電吸着を用いた壁面移動ロボットは実証されているが、人間を自由に支える汎用ウェアラブルは未実現。
逆さ姿勢での移動
天井を含む任意方向の面で、手足を交互に着脱して歩行する。
- 現在の状態
- 研究段階
- 実現度
- 30%
ロボットでは垂直面・反転面の移動例があるが、人間用では転落時の安全性と着脱協調が大きな課題。
選択的な着脱
必要な瞬間だけ接着を有効化し、次の一歩では小さい力で解除する。
- 現在の状態
- 部分実現
- 実現度
- 60%
方向性接着材や静電吸着では接着力の制御が可能だが、汗・粉塵・粗さへの適応が不足。
ACT 2 / UNDERSTAND
総合実現スコア 48 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 単一点の剥離が連鎖落下につながるため、複数接点と独立した落下防止系が必要。 装着カメラや建物内移動ログを使う場合、第三者の撮影と位置情報管理が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 12 / 35換算 34.3% / 平均 48.9%
- 技術成熟度
- 10 / 20換算 50% / 平均 64.7%
- 原作機能の利用可能性
- 4 / 15換算 26.7% / 平均 47%
- 精度・安定性
- 8 / 10換算 80% / 平均 50.5%
- 導入現実性
- 6 / 10換算 60% / 平均 52.1%
- 社会実装可能性
- 8 / 10換算 80% / 平均 56.3%
平均との差が最も大きいのは精度・安定性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?

追加の技術解説
ヤモリ模倣方向性ドライ接着
微細構造とせん断方向の制御で、平滑面へ低い押付け力で接着し、剥離方向では小さい力で離脱する。
静電吸着パッド
電極へ高電圧を印加して静電引力を生み、非導電面を含む複数の表面へ吸着する。
壁面移動ロボットの着脱協調制御
複数脚の接着・剥離・荷重移動を協調させ、落下を避けながら壁面を移動する制御。
分布型荷重・接触センサー
各手足の接触面で法線力、せん断力、滑り兆候を計測し、接着余裕を推定する。
Build Path
完全実現するなら、どう作る?
手袋・靴底に方向性ドライ接着材と静電吸着パッドを配置し、荷重センサーで接着と剥離を協調制御する。
平滑な壁面での低速な登攀・短時間保持。
吸盤、真空ポンプ、磁気靴、建築側レールなどを環境に応じて使い分ける。
限定環境での壁面・天井アクセス。
落下防止ハーネス、能動ウインチ、AR手順表示を組み合わせ、実際の吸着性能を超える安全性を確保する。
高所作業の移動支援と事故低減。
追加で必要な技術条件
- 粗面・湿潤面でも安定する可逆接着材
- 接着余裕をリアルタイム推定する触覚センサー
- 電源喪失時にも保持する受動フェイルセーフ
- 人体動作へ適応する四肢協調制御
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 表面適応性 塗装、埃、油、水分、凹凸で接着性能が大きく変化する。
- 人体荷重と動的衝撃 静的体重だけでなく、手足の振り出しや滑りによる瞬間荷重を安全率込みで支える必要がある。
- 故障時の保持 電源・センサー・制御の単一故障で落下しない受動的な冗長機構が必要。
安全性
単一点の剥離が連鎖落下につながるため、複数接点と独立した落下防止系が必要。
コスト
大面積の微細接着材、交換可能パッド、冗長制御、安全認証が高コスト。
プライバシー
装着カメラや建物内移動ログを使う場合、第三者の撮影と位置情報管理が必要。
表面適応型可逆接着
粗さ、粉塵、湿気を検知し、ドライ接着・静電・吸盤を自動切替する軽量パッド。
無電源フェイルセーフ保持
電源や制御が失われても、受動機構が接着を維持し安全に退避できる。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
壁面・天井移動技術の発展
確認済み事実
生体模倣接着から協調制御まで
-
01試作 確認済み 高 出典 1件
ヤモリ模倣クライミングロボットの実証
方向性接着材と全身の荷重分散を組み合わせた壁面移動研究が進展。
-
02試作 確認済み 高 出典 1件
宇宙用Gecko GripperのISS試験
微小重力環境での把持・固定へヤモリ模倣接着を展開。
-
03研究 確認済み 高 出典 1件
着脱協調のニューラル制御を実験検証
脚の接着・剥離と歩容を協調するヤモリ型ロボット研究が公開。
Realization Roadmap
編集部予測ぺたり手ぶくろとくつ実現ロードマップ
限定環境の支援装置から汎用ウェアラブルへ
ロボット用接着・制御は部分実証済みだが、人間向け統合装備は研究前段階。
-
01製品 可能性が高い 予測総合実現スコア 60 信頼度 65%
安全索付き産業デモ
平滑な垂直面で専門作業員が低速移動できる試作機。
必要なブレークスルー
- 無電源フェイルセーフ保持
予測根拠
既存の壁面ロボットと高所安全装備の統合。
-
02社会受容 実現可能性あり 予測総合実現スコア 72 信頼度 45%
短時間の天井移動支援
管理された施設内で、四肢接着と能動ウインチを併用。
必要なブレークスルー
- 表面適応型可逆接着
- 人体四肢の接着余裕制御
予測根拠
多方式接着と冗長落下防止が成立した場合。
-
03完全実現 不確実 予測総合実現スコア 85 信頼度 25%
複数表面対応ウェアラブル
交換式接着パッドと自動表面判定により、複数種類の壁面で安全索付き移動を可能にする。
必要なブレークスルー
- 表面適応型可逆接着
- 無電源フェイルセーフ保持
- 人体四肢の接着余裕制御
予測根拠
材料・制御・安全認証の複数突破が同時に必要なため長期予測。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
表面適応型可逆接着
粗さ、粉塵、湿気を検知し、ドライ接着・静電・吸盤を自動切替する軽量パッド。
無電源フェイルセーフ保持
電源や制御が失われても、受動機構が接着を維持し安全に退避できる。
人体四肢の接着余裕制御
姿勢・筋力・接着余裕を統合し、剥がす手足を誤らないリアルタイム支援制御。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
まずは産業点検や宇宙作業のロボット向けに進み、その後、安全索付きの人間支援装置へ展開する可能性がある。
- 壁面・天井への吸着が日常の選択肢になります
- 逆さ姿勢での移動が日常の選択肢になります
- 選択的な着脱が日常の選択肢になります
装着カメラや建物内移動ログを使う場合、第三者の撮影と位置情報管理が必要。
Evidence & Sources
根拠資料と調査情報
Wall Climbing Robots
JPLがマイクロスパイン、ヤモリ型接着、静電吸着を用いた小型壁面移動ロボットを研究。
Gecko Gripper
宇宙環境でオンデマンド接着するヤモリ模倣グリッパーのISS試験。
Dry Adhesion
クライミング向けの方向性・制御可能なヤモリ模倣ドライ接着の研究概要。
A Neural Coordination Strategy for Attachment and Detachment of a Climbing Robot Inspired by Gecko Locomotion
ヤモリ型壁面移動ロボットの着脱と歩容を協調する制御を実験検証。
Electroadhesion Technologies for Robotics: A Comprehensive Review
ロボット用静電吸着技術の原理、歴史、グリッパー・壁面移動への応用を整理。