本文へ移動

未来道具リサーチ / Future Tool

おくれカメラ

おくれかめら

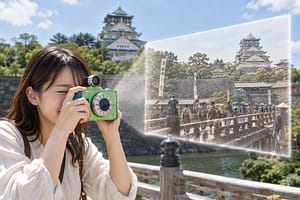
シャッターを切った場所で過去に起きた出来事を、指定した時間にさかのぼって写真として写し出すカメラ。

RankC
総合実現スコア45/100
評価方法を見る
総合結論

日時指定による過去映像検索、人物・イベント検索、過去に取得した空間の3Dデジタルツイン化、複数視点画像からの任意視点合成は実現している。

2030年予測60/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア45/100

総合実現スコア上の未達 55

原作どおりに使うための条件

対象地点でカメラを構え、過去の時刻を指定して撮影する。

過去の出来事を写す

現在いる場所で過去に起きた出来事を指定時刻にさかのぼり、視覚情報として取り出す。

現在の状態
部分実現
実現度
30%

防犯カメラやライフログ等の事前記録がある場所では履歴検索が可能だが、記録がない過去を直接観測することはできない。

過去時刻を指定する

現在からの遅れ時間または特定時刻を指定し、その時点の情報を選び出す。

現在の状態
実現済み
実現度
90%

映像アーカイブやイベント履歴では日時範囲を指定した検索・再生が一般化している。

過去シーンを写真として出力する

検索・復元した過去シーンを静止画像として提示する。

現在の状態
条件付きで実現
実現度
60%

記録済み映像からのフレーム抽出は容易で、複数視点画像があればNeRF等で任意視点画像も合成できる。

ACT 2 / UNDERSTAND

総合実現スコア 45 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 復元画像を実写と誤認すると事故調査や意思決定を誤る可能性があるため、推定領域・信頼度・出典追跡が必要。 常時空間記録は第三者の顔、行動、生活圏、会話等の大量蓄積につながり、アクセス制御と保存期限の厳格化が不可欠。

おくれカメラと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: おくれカメラ / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
11 / 35換算 31.4% / 平均 48.9%
技術成熟度
14 / 20換算 70% / 平均 64.7%
原作機能の利用可能性
5 / 15換算 33.3% / 平均 47%
精度・安定性
5 / 10換算 50% / 平均 50.5%
導入現実性
6 / 10換算 60% / 平均 52.1%
社会実装可能性
4 / 10換算 40% / 平均 56.3%

平均との差が最も大きいのは導入現実性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
おくれカメラ
おくれカメラ

追加の技術解説

AI対応の映像履歴検索

カメラで記録した過去映像に対し人物検出や履歴検索を行い、日時や人物属性を手掛かりに該当イベントを絞り込む。

3Dデジタルツインと空間再構成

複数の撮影データをコンピュータビジョン、画像処理、深層学習で統合し、建物や空間を立体的なデジタルツインとして再構成する。

NeRF/ニューラルシーン再構成

複数視点画像から3Dシーンの放射輝度場を学習し、学習画像にない視点から写実的な画像を合成する技術。Instant NGPは学習・描画を大幅に高速化した。

イベントカメラ

画素ごとの輝度変化を非同期イベントとして高時間分解能で記録する撮像方式。高速な動きの履歴を低遅延で捉えられる。

Build Path

完全実現するなら、どう作る?

直接実現

固定カメラやウェアラブル等で常時記録し、位置・時刻を指定して過去映像を検索する。

記録済み場所については過去の出来事をほぼそのまま確認できる。

代替実現

複数カメラ・スマホ・LiDAR等の記録を時系列デジタルツインへ統合し、NeRFなどで指定時刻・指定視点の過去シーンを再構成する。

記録が十分なら、後からカメラを置いたような視点で過去シーンを提示できる。

追加で必要な技術条件

  • プライバシー保護付き常時センシング
  • 大規模な4D時空間シーン表現
  • 観測データとAI推定領域を分離する来歴証明
  • 高効率な長期空間アーカイブと検索

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 未記録過去の情報欠落 過去の光や音がセンサへ記録されていなければ、その詳細情報は後から復元できず、AI生成は推定に留まる。
  • 遮蔽と死角 複数視点でも見えなかった領域は観測できないため、完全な出来事復元にはセンサ密度と多様なモダリティが必要。
  • 観測と生成の区別 復元画像に観測画素と生成補完が混在すると事実性を誤認しやすく、画素単位の来歴・信頼度提示が必要。

安全性

復元画像を実写と誤認すると事故調査や意思決定を誤る可能性があるため、推定領域・信頼度・出典追跡が必要。

コスト

多数カメラ、ストレージ、ネットワーク、3D再構成用GPU、運用監査のコストが大きい。

プライバシー

常時空間記録は第三者の顔、行動、生活圏、会話等の大量蓄積につながり、アクセス制御と保存期限の厳格化が不可欠。

高効率4D時空間アーカイブ

長期間の多視点映像・深度・イベントデータを空間座標と時刻で統合し、必要な時点だけを高速再構成できる表現とストレージ基盤。

画素・3D要素単位の来歴証明と不確実性表示

観測済み情報、補間、生成推定を明確に区別し、復元シーンの各要素に出典・時刻・信頼度を付与して監査可能にする。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

過去シーン再構成につながる技術史

確認済み事実

映像検索からニューラル時空間表現へ

過去シーン再構成につながる技術史原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012020/3NeRFが登場確認済み022022/7Instant NGP…確認済み032024/5イベントカ…確認済み042025/6イベントカ…確認済み2026 現在
過去シーン再構成につながる技術史年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012020/3NeRFが登場確認済み022022/7Instant NGPでニューラ…確認済み032024/5イベントカメラの低遅…確認済み042025/6イベントカメラで動的N…確認済み
  1. 研究 確認済み 高 出典 1件

    NeRFが登場

    複数視点画像から連続的な放射輝度場を学習し、未知視点画像を合成するNeRFが発表された。

  2. 研究 確認済み 高 出典 1件

    Instant NGPでニューラルシーン再構成が高速化

    NVIDIAが多解像度ハッシュ符号化によりNeRF等の学習・描画を大幅に高速化した。

  3. 研究 確認済み 中 出典 1件

    イベントカメラの低遅延視覚が実証

    イベントカメラの高時間分解能・低遅延を自動運転視覚で示す研究がNatureに掲載された。

  4. 特許 確認済み 高 出典 1件

    イベントカメラで動的NeRFを学習する特許公開

    イベントカメラの時間情報を使って動的シーンのNeRFを構築し、別視点から再構成する技術が特許公開された。

Realization Roadmap

編集部予測

おくれカメラ実現ロードマップ

記録済み過去の検索から4D空間アーカイブへ

45%

固定カメラの過去映像検索と、記録済み多視点データの3D再構成は実用化。未記録過去の取得は不可能。

おくれカメラ実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030限定施設で…可能性が高い / 75%022035–2042都市・車両…実現可能性あり / 50%032040–2050観測/推定…実現可能性あり / 40%
おくれカメラ実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030限定施設で時刻指定3D…可能性が高い022035–2042都市・車両連携の4D空…実現可能性あり032040–2050観測/推定を分離した…実現可能性あり
  1. 製品 可能性が高い 予測総合実現スコア 60 信頼度 75%

    限定施設で時刻指定3Dリプレイ

    スマートビルや工場で複数カメラ・空間センサの履歴を統合し、指定時刻の3Dシーンを任意視点で再生できる。

    必要なブレークスルー
    • 高効率4D時空間アーカイブ
    予測根拠

    映像検索、デジタルツイン、NeRFが既に個別実用化しており、統合は工学的課題が中心。

  2. インフラ 実現可能性あり 予測総合実現スコア 72 信頼度 50%

    都市・車両連携の4D空間アーカイブ

    公共空間や車両のセンサ履歴をプライバシー保護付きで統合し、許可された地点の過去シーンを高密度に再構成する。

    必要なブレークスルー
    • 高効率4D時空間アーカイブ
    • 画素・3D要素単位の来歴証明と不確実性表示
    予測根拠

    技術的には拡張可能だが、保存量、相互運用性、法規制、社会受容性が支配的な制約。

  3. 制度・規制 実現可能性あり 予測総合実現スコア 78 信頼度 40%

    観測/推定を分離した証拠級時空間再構成

    再構成画像の各部分について観測データ由来かAI推定かを検証可能にし、高信頼な事故・設備解析で利用する。

    必要なブレークスルー
    • 画素・3D要素単位の来歴証明と不確実性表示
    予測根拠

    生成AI時代には来歴証明と監査が必須になり、技術と制度の共同成熟が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

高効率4D時空間アーカイブ

長期間の多視点映像・深度・イベントデータを空間座標と時刻で統合し、必要な時点だけを高速再構成できる表現とストレージ基盤。

2028–2038実現確率 75%
高研究段階

画素・3D要素単位の来歴証明と不確実性表示

観測済み情報、補間、生成推定を明確に区別し、復元シーンの各要素に出典・時刻・信頼度を付与して監査可能にする。

2030–2045実現確率 65%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

2030年代には、スマートビルや車両など十分にセンサ化された限定環境で、指定時刻・指定位置の出来事を3D的に再生する体験が普及する可能性がある。原作同等の「未記録の過去を見る」機能は、現在の物理・情報理論の範囲では見通しが立っていない。

生活への変化
  • 過去の出来事を写すが日常の選択肢になります
  • 過去時刻を指定するが日常の選択肢になります
  • 過去シーンを写真として出力するが日常の選択肢になります
設計上の前提

常時空間記録は第三者の顔、行動、生活圏、会話等の大量蓄積につながり、アクセス制御と保存期限の厳格化が不可欠。

Story & Ideas

物語と未来を考える

原作で解決する問題

その場所で過去に何が起きたかを後から確認したいという問題を、撮影操作だけで解決する。

作中での使われ方

外部資料では、なくし物の手掛かりを探すために使われ、指定した少し前の時刻の出来事を写す例が紹介されている。

失敗・意外な展開

原作上の詳細な失敗条件は今回の画像だけでは確認できない。

なぜ魅力的なのか

「場所そのものに過去の記録が残っている」ように扱う発想が、映像アーカイブ、デジタルツイン、ニューラルレンダリングを統合する未来像に直結する。

もし実現したら

都市全体で高精度に実現すれば、紛失物や事故原因の追跡は容易になる一方、匿名で過ごせる空間が大きく失われる可能性がある。

考えてみたい問い

利便性のために、どの範囲・保存期間まで空間の過去を記録することを社会は許容できるか。

Evidence & Sources

根拠資料と調査情報

reference_database

ドラえもん秘密道具データベース「おくれカメラ」

前面のダイヤルで写す時刻を調節し、過去の出来事を写せること、コミックス12巻での登場情報を記載した非公式データベース。

資料を見る
学術論文

NeRF: Representing Scenes as Neural Radiance Fields for View Synthesis

複数の既知視点画像から連続的な5D放射輝度場を学習し、未知視点画像を合成するNeRFを提案した基礎論文。

資料を見る
研究機関公式情報

Instant Neural Graphics Primitives with a Multiresolution Hash Encoding

多解像度ハッシュ符号化でNeRF等の学習を高速化し、高品質ニューラルグラフィックスを秒単位で学習できることを示した。

資料を見る
公式製品情報

Cortex AI | Matterport

コンピュータビジョン、画像処理、深層学習と空間アラインメントで3Dデジタルツインを生成するMatterportの技術説明。

資料を見る
公式技術文書

People Analytics | Verkada Cameras

記録映像の人物履歴を個別カメラおよび複数カメラ横断で検索できるPeople Analytics機能の公式説明。

資料を見る
学術論文

Low-latency automotive vision with event cameras

イベントカメラが画素ごとの輝度変化を非同期に捉え、高時間分解能と低遅延を実現することを示した研究。

資料を見る
特許資料

US20250182386A1 Neural radiance field for vehicle

イベントカメラデータで時間変化を含むNeRFを学習し、動的シーンを再構成する特許公開。

資料を見る
特許資料

WO2024025782A1 Efficient neural radiance field rendering

NeRFの効率的なレンダリングを一般的なグラフィックスパイプラインで行う手法に関するPCT公開。

資料を見る