本文へ移動

未来道具リサーチ / Future Tool

タケコプター

たけこぷたー

頭部に装着して自由に空を飛ぶための小型飛行道具。

RankC
総合実現スコア45/100
評価方法を見る
総合結論

個人用eVTOL、ジェットスーツ、分散電動推進、自動安定化により、垂直離着陸と短距離の有人飛行は実現している。

2030年予測55/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア45/100

総合実現スコア上の未達 55

原作どおりに使うための条件

使用者の頭部に装着し、屋外または十分な空間で使用する。

個人飛行

使用者を垂直に浮上させ、空中を移動させる。

現在の状態
部分実現
実現度
45%

個人用eVTOLやジェットスーツで有人垂直離着陸と短距離飛行は実現しているが、頭部装着サイズ、静音性、長時間運用、安全性は未達。

自由方向移動

操縦者の意図に応じて上昇、下降、前後左右へ移動する。

現在の状態
条件付きで実現
実現度
60%

現行の個人飛行機器は姿勢制御と推力偏向で多方向移動が可能だが、訓練、飛行空域、気象条件に制約される。

ACT 2 / UNDERSTAND

総合実現スコア 45 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 回転翼や高温噴流への接触、推進器故障、突風、鳥衝突、低高度での緊急着陸が重大リスク。 住宅地上空からの撮影や位置情報・飛行ログの収集によりプライバシー侵害が起こり得る。

タケコプターと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: タケコプター / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
12 / 35換算 34.3% / 平均 48.9%
技術成熟度
10 / 20換算 50% / 平均 64.7%
原作機能の利用可能性
3 / 15換算 20% / 平均 47%
精度・安定性
9 / 10換算 90% / 平均 50.5%
導入現実性
6 / 10換算 60% / 平均 52.1%
社会実装可能性
5 / 10換算 50% / 平均 56.3%

平均との差が最も大きいのは精度・安定性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
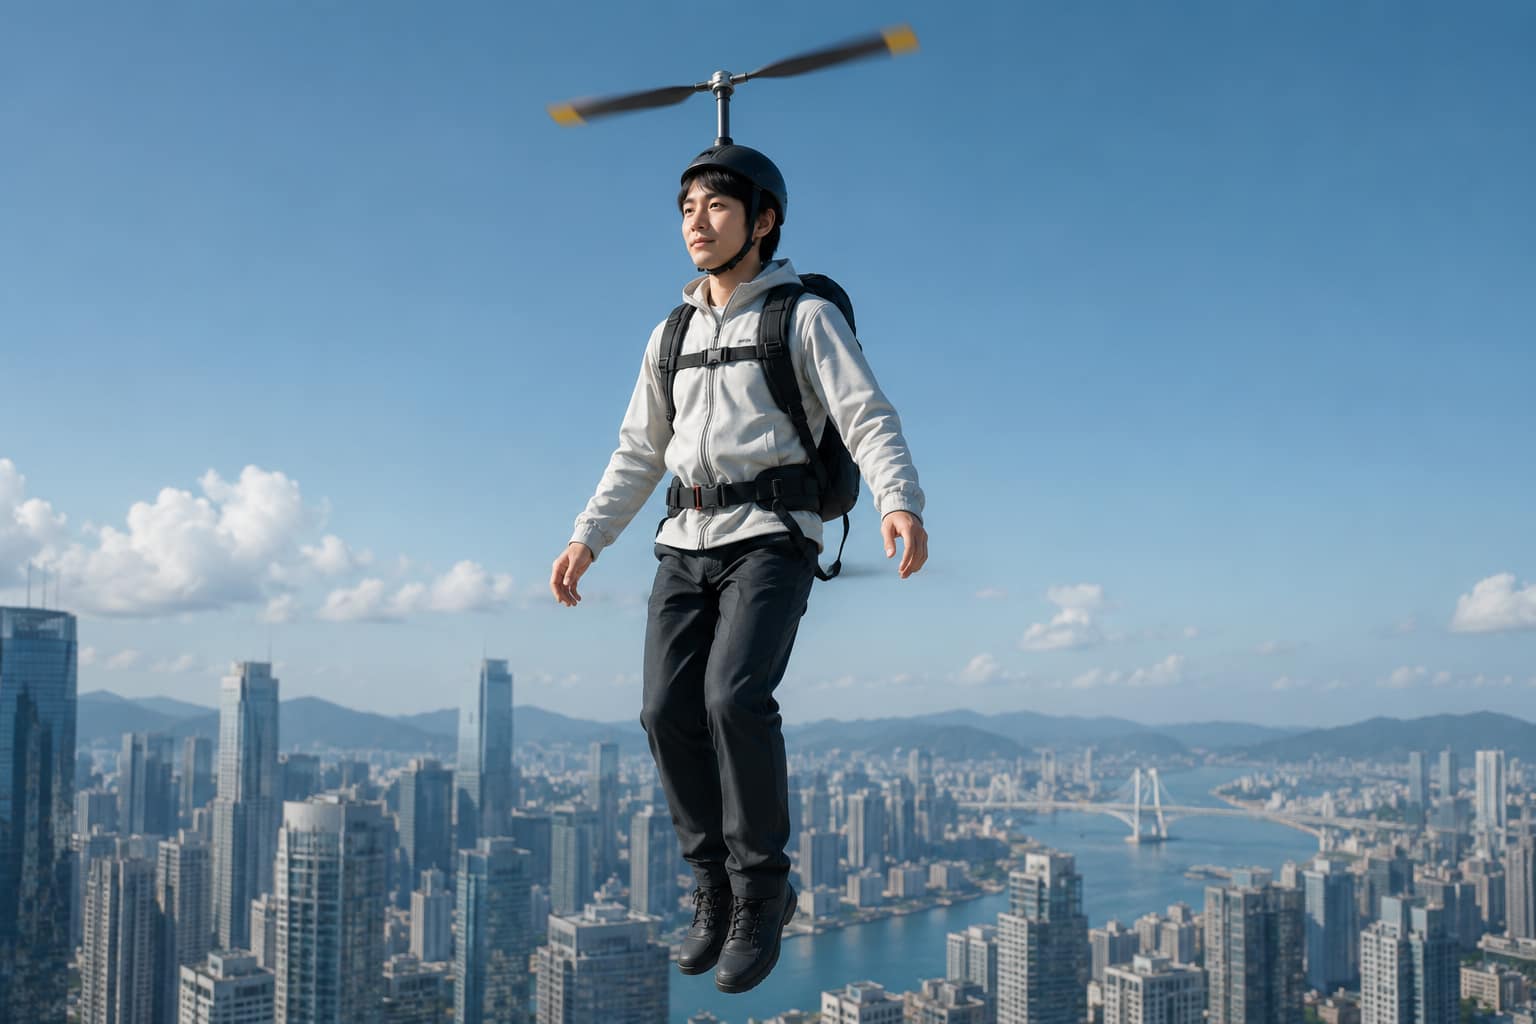
安全カバー付き分散ローターを背部に備えた未来の個人飛行装置のコンセプト
タケコプター

追加の技術解説

Jetson ONE

単座の電動垂直離着陸機。複数ローター、飛行制御、安全セル、自動着陸機能を備える。

Gravity Jet Suit

背部と両腕の小型ジェットエンジンを用い、人体の姿勢と推力偏向で飛行する装着型システム。

分散電動推進と自動飛行制御

複数モーター、センサー、フライ・バイ・ワイヤ、自動安定化を組み合わせ、垂直離着陸機を制御する技術群。

Build Path

完全実現するなら、どう作る?

直接実現

個人用eVTOLまたはジェットスーツで垂直離着陸と短距離飛行を行う。

個人単位の空中移動。

代替実現

自動操縦の小型eVTOLに搭乗し、目的地間を移動する。

操縦負担を抑えた個人空中移動。

追加で必要な技術条件

  • 高比エネルギーかつ耐衝撃性の高い電池
  • 低騒音で高推力密度の保護型推進器
  • 人体への荷重を分散する軽量ハーネス
  • 障害物回避と故障時自動着陸
  • 都市低高度空域の交通管理

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 推力重量比とエネルギー密度 人体と機体を浮上させる連続出力を小型電源で長時間供給できない。
  • 人体近傍の推進器安全性 頭部付近の高速回転翼または高温噴流は、接触・熱・騒音の危険が大きい。
  • 故障時の生存性 低高度飛行では推進器停止から着地までの猶予が短く、冗長化と自動着陸が不可欠。

安全性

回転翼や高温噴流への接触、推進器故障、突風、鳥衝突、低高度での緊急着陸が重大リスク。

コスト

航空級の冗長部品、認証、整備、訓練、保険、運航管理に高い費用がかかる。

プライバシー

住宅地上空からの撮影や位置情報・飛行ログの収集によりプライバシー侵害が起こり得る。

安全な高比エネルギー電源

航空級の安全性を維持しつつ、現在より大幅に軽い電源で有人ホバリングを長時間支える。

低騒音・高推力密度の保護型推進器

人体近傍でも接触リスクと騒音を抑え、十分な推力を得られるダクト・ローター・流体制御。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

個人飛行技術の現実世界タイムライン

確認済み事実

ロケットベルトからeVTOL統合規則まで

個人飛行技術の現実世界タイムライン原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012019/11個人用マル…確認済み022022/3装着型Fligh…確認済み032024/10FAAがPowere…確認済み2026 現在
個人飛行技術の現実世界タイムライン年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012019/11個人用マルチローター…確認済み022022/3装着型Flight system特…確認済み032024/10FAAがPowered-lift最終…確認済み
  1. 特許 確認済み 出典 1件

    個人用マルチローター飛行車両特許

    立ち乗り式の複数ローター個人飛行車両に関する米国特許が成立。

  2. 特許 確認済み 出典 1件

    装着型Flight system特許成立

    腕部・胴体の複数推進器で人体を飛行させる装着型システムの米国特許が成立。

  3. 制度・規制 確認済み 出典 1件

    FAAがPowered-lift最終規則を公表

    操縦資格、訓練、運航規則を整備し、eVTOL等の安全な空域統合を進める制度基盤を構築。

Realization Roadmap

編集部予測

タケコプター近似技術の実現ロードマップ

限定運用から安全な個人飛行へ

45%

個人飛行は実証・限定販売段階だが、原作同等の小型性と日常安全性は未達。

タケコプター近似技術の実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030限定空域で…可能性が高い / 75%022038–2045小型電動個…実現可能性あり / 45%032048–2055高自動化さ…不確実 / 25%
タケコプター近似技術の実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030限定空域での個人飛行…可能性が高い022038–2045小型電動個人飛行装置…実現可能性あり032048–2055高自動化された日常個…不確実
  1. 社会受容 可能性が高い 予測総合実現スコア 55 信頼度 75%

    限定空域での個人飛行運用拡大

    訓練施設、救助、点検、娯楽など管理された環境で個人飛行機器の運用が広がる。

    必要なブレークスルー
    • 個人飛行向け自律安全制御
    予測根拠

    既存実証機と制度整備の進展を基礎とする。

  2. 製品 実現可能性あり 予測総合実現スコア 70 信頼度 45%

    小型電動個人飛行装置の実用化

    高比エネルギー電池と保護型分散推進により、10〜30分程度の短距離飛行を安全に行う装着型装置が限定用途で実用化。

    必要なブレークスルー
    • 安全な高比エネルギー電源
    • 低騒音・高推力密度の保護型推進器
    予測根拠

    電池と推進効率の改善が継続する前提の幅を持った予測。

  3. 完全実現 不確実 予測総合実現スコア 85 信頼度 25%

    高自動化された日常個人飛行

    都市近郊の管理空域で、障害物回避、故障対応、交通管理を統合した高自動化個人飛行が可能になる。

    必要なブレークスルー
    • 安全な高比エネルギー電源
    • 低騒音・高推力密度の保護型推進器
    • 個人飛行向け自律安全制御
    予測根拠

    技術だけでなく規制、騒音、社会受容、インフラ整備に依存する長期予測。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

安全な高比エネルギー電源

航空級の安全性を維持しつつ、現在より大幅に軽い電源で有人ホバリングを長時間支える。

2035–2045実現確率 55%
最重要試作段階

低騒音・高推力密度の保護型推進器

人体近傍でも接触リスクと騒音を抑え、十分な推力を得られるダクト・ローター・流体制御。

2032–2042実現確率 60%
実証段階

個人飛行向け自律安全制御

障害物、突風、推進器故障、操縦者の誤操作を検知し、自動回避・着陸・救命装置作動を統合する。

2028–2035実現確率 80%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

近い将来は救助、点検、娯楽、限定空域の移動で実用化が進む可能性がある。日常的な自由飛行にはエネルギー、安全、騒音、規制を同時に解決する必要がある。

生活への変化
  • 個人飛行が日常の選択肢になります
  • 自由方向移動が日常の選択肢になります
設計上の前提

住宅地上空からの撮影や位置情報・飛行ログの収集によりプライバシー侵害が起こり得る。

Story & Ideas

物語と未来を考える

原作で解決する問題

地上交通や地形に縛られず、誰でもすぐ空を移動したいという願い。

作中での使われ方

登場人物が日常の移動、救助、探索、追跡、冒険に利用する代表的な移動道具。

失敗・意外な展開

電池切れ、風、操縦ミス、装着不良などが物語上の危機につながり得る。

なぜ魅力的なのか

極小の道具ひとつで人間の移動自由度を根本から変える、分かりやすく象徴的な未来像だから。

もし実現したら

通勤圏と居住地の概念が変わる一方、空域混雑、騒音、事故責任、監視、格差の新しい問題が生じる。

考えてみたい問い

自由に飛べる便利さと、第三者の安全・静けさをどのように両立すべきか。

Current Experience

現代で近づけるもの

Current Experience

現代で体験できる近い商品

原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。

いま試せる、現実の商品

『ジュニア空想科学読本』

背景にある科学・技術・社会テーマを理解するに近い体験として参照できます。

未来道具との近さB一部を体験できる商品の評価ではなく、体験の近さです。
Amazonで商品を見る

※このリンクはAmazonアソシエイトリンクです。

Evidence & Sources

根拠資料と調査情報

企業公式情報

Jetson ONE

Jetson ONEの飛行時間、速度、安全機能、機体概要の公式情報。

資料を見る
政府機関資料

Advanced Air Mobility

NASAのAAM研究と、電動エアタクシー・ドローンの安全統合に関する公式説明。

資料を見る
政府機関資料

Integration of Powered-Lift: Pilot Certification and Operations; Final Rule

Powered-liftの操縦資格、訓練、運航規則を定めるFAA最終規則。

資料を見る
企業公式情報

Reimagining Flight: Gravity Industries Resource Pack

Jet Suitの構成、飛行時間、速度、企業情報をまとめた公式資料。

資料を見る
特許資料

US11279482B2 Flight system

装着型の複数推進器による有人飛行システムの特許情報。

資料を見る
特許資料

US10464671B2 Personal flight vehicle

複数ローターを備える立ち乗り型個人飛行車両の特許情報。

資料を見る