本文へ移動

Future Tool Research File

シナリオライター

しなりおらいたー

書いたシナリオに沿って周囲の人々が行動するライター。

RankC
総合実現スコア41/100
評価方法を見る
総合結論

自然言語からの計画生成、複数AIエージェントの協調、仮想世界の生成、ロボットへのタスク割当は部分的に実現している。

2030年予測65/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア41/100

総合実現スコア上の未達 59

原作どおりに使うための条件

利用者がシナリオを文章で記述し、道具へ入れる。

シナリオ解釈

自由記述された筋書きを登場人物、条件、順序、目標へ分解する。

現在の状態
条件付きで実現
実現度
80%

大規模言語モデルとタスクプランニングにより限定環境では実現可能。

複数主体の行動調整

複数の人物またはエージェントに役割と順序を割り当て、筋書きとして協調させる。

現在の状態
部分実現
実現度
55%

仮想エージェントでは研究が進むが、実在人物への強制制御は不可能。

現実世界での行動実行

環境を認識し、ロボットや接続機器が計画された行動を実行する。

現在の状態
研究段階
実現度
35%

自然言語からのロボット計画は進展しているが、汎用環境での安全な実行は研究段階。

ACT 2 / UNDERSTAND

総合実現スコア 41 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 誤計画、物理衝突、意図しない連鎖行動、停止不能を防ぐ必要がある。 人物の行動予測には位置、会話、関係性など高感度データが必要となり得る。

シナリオライターと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: シナリオライター / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
18 / 35換算 51.4% / 平均 48.9%
技術成熟度
10 / 20換算 50% / 平均 64.7%
原作機能の利用可能性
3 / 15換算 20% / 平均 47%
精度・安定性
4 / 10換算 40% / 平均 50.5%
導入現実性
4 / 10換算 40% / 平均 52.1%
社会実装可能性
2 / 10換算 20% / 平均 56.3%

平均との差が最も大きいのは機能再現度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
シナリオライター
シナリオライター
生成AIエージェント
代替手段 / 関連度:高

生成AIエージェント

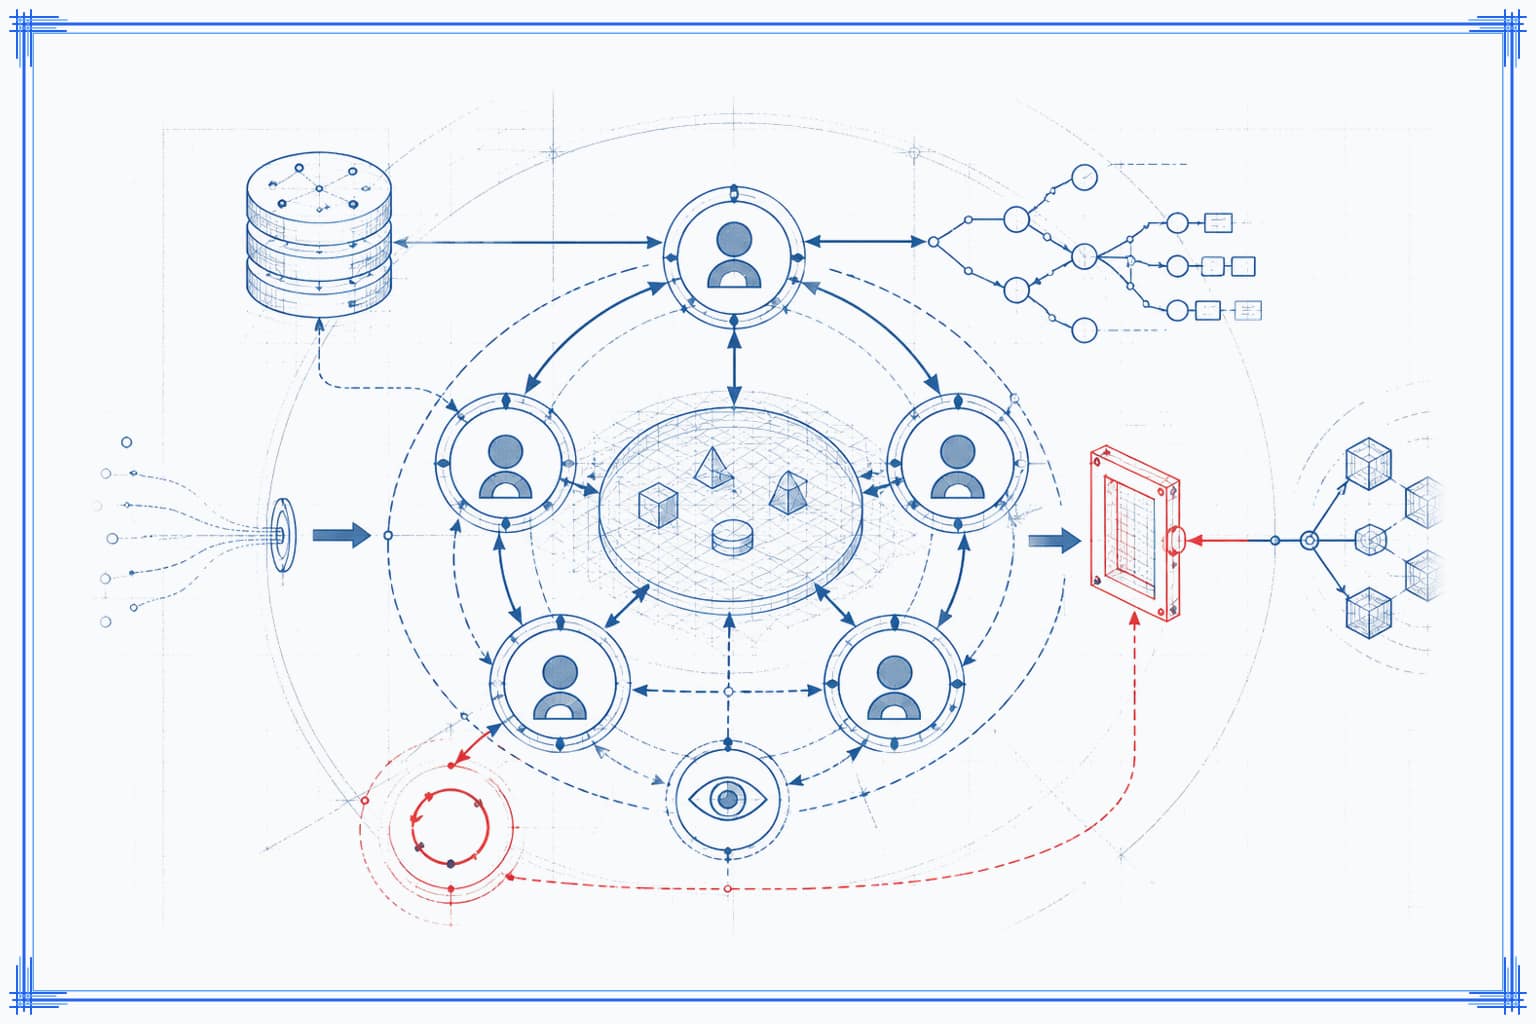
自然言語で与えられた筋書きや設定を解釈し、記憶・計画・内省を持つ複数の生成AIエージェントが、それぞれの役割に沿って行動・対話することでシナリオをシミュレーションする。

似ている点
自然言語で与えた筋書きや設定を複数の生成AIエージェントの行動計画へ変換し、役割に沿った協調・対話によってシナリオを展開できる点が似ている。
違う点
仮想環境または許可されたシステム内のシミュレーションに限られ、実在人物の意思や現実世界の人間を直接制御するものではない。
世界モデル
中核技術 / 関連度:高

世界モデル

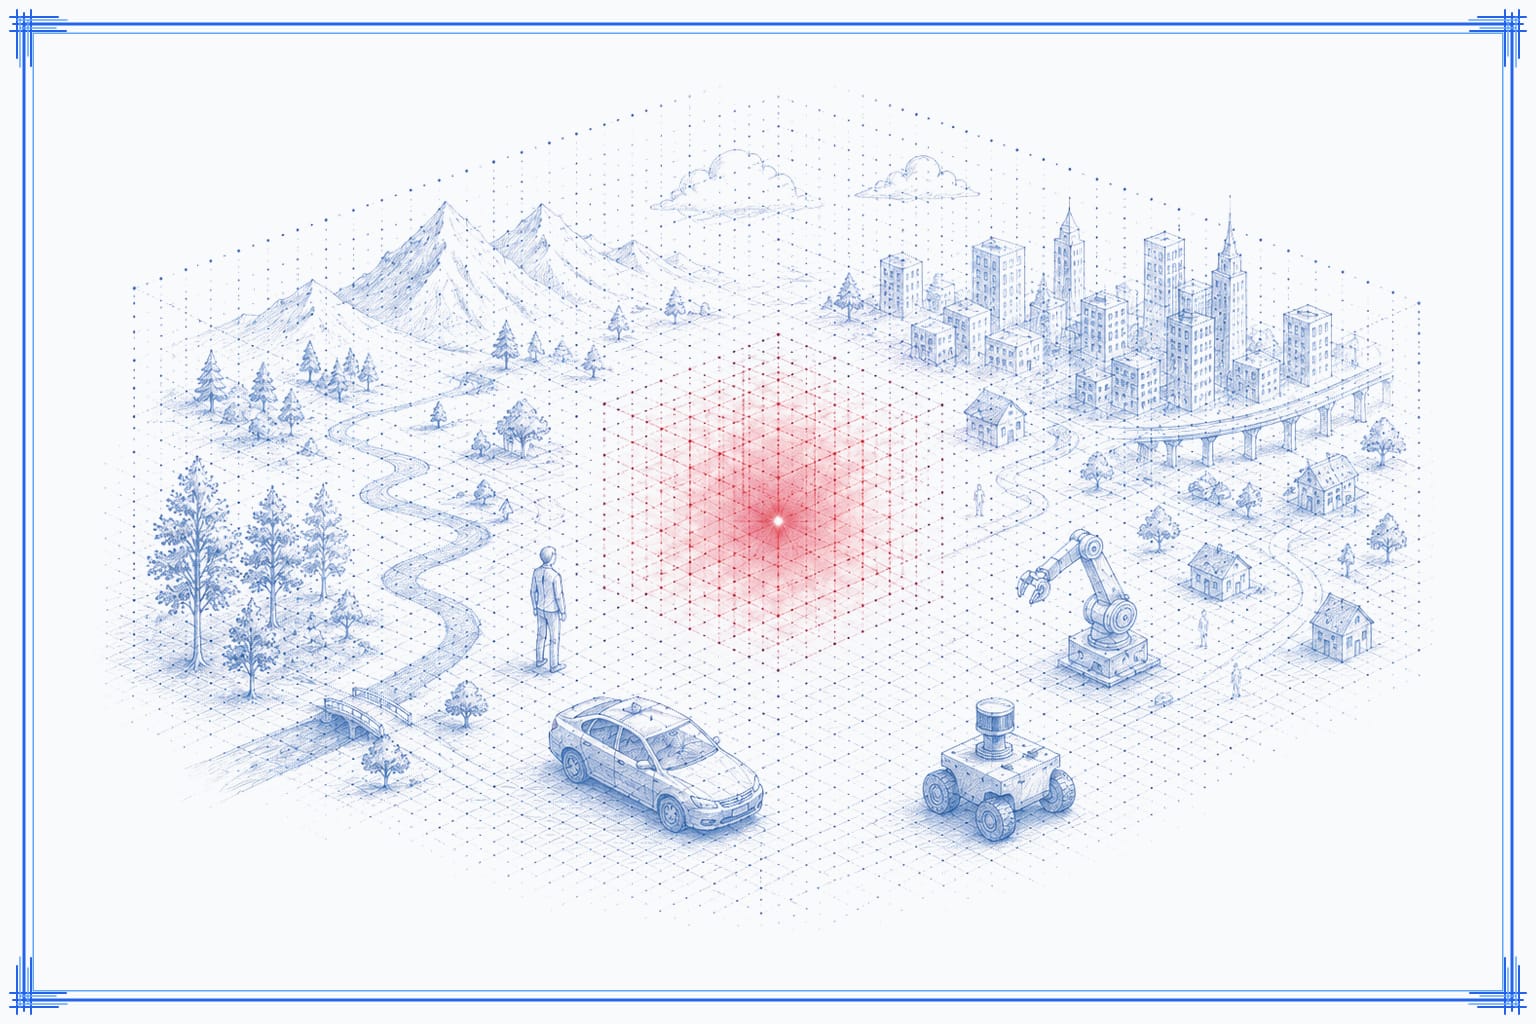
既存YAMLが生成世界モデルを直接記載し、行動可能なシナリオ展開を共通機能とします。

似ている点
既存YAMLが生成世界モデルを直接記載し、行動可能なシナリオ展開を共通機能とします。
違う点
世界モデルは物語の真実化や現実改変を行いません。

追加の技術解説

LLMエージェント

自然言語の指示を解釈し、記憶・計画・反省を用いて行動方針を生成するソフトウェアエージェント。

生成世界モデル

映像や行動データから環境と行動結果を予測し、操作可能な仮想世界を生成する基盤モデル。

自然言語ロボット・タスクプランニング

複雑な自然言語指示を依存関係付きのタスク列へ変換し、ロボットが実行可能な計画へ落とし込む技術。

Build Path

完全実現するなら、どう作る?

代替実現

仮想空間の複数AIエージェントへシナリオを配布し、対話と行動を自動進行させる。

筋書きから複数主体の行動を生成し、結果を観察できる。

直接実現

自然言語タスクプランナーとロボット群を接続し、許可された物理作業だけを実行する。

書面の手順を機械の動作へ変換できる。

追加で必要な技術条件

  • 意図と同意を検証する権限管理
  • 説明可能で検証可能な長期タスク計画
  • 現実とシミュレーションの差を補正する世界モデル
  • 人間が即時停止できる安全制御

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 現実環境への意味接地 文章中の人物、場所、物体、条件をセンサー情報と一意に結びつける必要がある。
  • 長期計画の安定性 多数の主体と例外を含む計画は分岐が爆発し、誤差が累積する。
  • 同意と権限の保証 誰が誰にどの行動を依頼できるかを技術的・法的に制限しなければならない。

安全性

誤計画、物理衝突、意図しない連鎖行動、停止不能を防ぐ必要がある。

コスト

高性能計算、センサー、ロボット、個別環境の学習と安全認証に大きな費用がかかる。

プライバシー

人物の行動予測には位置、会話、関係性など高感度データが必要となり得る。

検証可能な長期マルチエージェント計画

長いシナリオを分解し、各行動の根拠・前提・失敗時の代替を形式的に検査できる技術。

オープン環境での高精度な意味接地

文章中の対象と現実の人物・物体・場所を、継続的な環境変化の中で安全に対応付ける。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

シナリオ実行技術の進展

確認済み事実

自然言語理解から世界モデル・ロボット計画まで

シナリオ実行技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012017/6Transformer…確認済み022021/7複雑な自然…確認済み032023/4Generative …確認済み042024/3LLMロボット…確認済み052024/12Genie 2の発…確認済み2026 現在
  1. 研究 確認済み 出典 1件

    Transformerの提案

    長文の文脈処理と大規模言語モデルの基盤となるアーキテクチャが提案された。

  2. 特許 確認済み 出典 1件

    複雑な自然言語ロボット計画の特許公開

    依存関係を含む複数タスクを自然言語から実行順序へ変換する特許が公開された。

  3. 研究 確認済み 出典 1件

    Generative Agents研究

    25体の仮想エージェントが記憶・計画・対話を通じて集団行動を示した。

  4. 特許 確認済み 出典 1件

    LLMロボット計画特許の成立

    環境記述と作業目標からLLMがタスク計画を返し、ロボット制御へ変換する特許が成立した。

  5. 試作 確認済み 出典 1件

    Genie 2の発表

    行動可能な多様な3D環境を生成し、エージェントを訓練・評価できる世界モデルが紹介された。

Realization Roadmap

編集部予測

シナリオライター実現ロードマップ

安全な仮想版から管理環境の物理版へ

41%

仮想エージェントと限定的なロボット計画は可能だが、現実の人間を含む自由なシナリオ実行は不可能。

シナリオライター実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028閉鎖型仮想…可能性が高い / 75%022030–2035管理環境の…実現可能性あり / 60%032032同意・権限…実現可能性あり / 50%042040–2050原作通りの…科学的に困難 / 10%
  1. 製品 可能性が高い 予測総合実現スコア 55 信頼度 75%

    閉鎖型仮想シナリオ実行基盤

    同意済みの仮想エージェントが文章シナリオに沿って協調し、結果と根拠を記録する。

    必要なブレークスルー
    • 検証可能な長期マルチエージェント計画
    予測根拠

    既存の生成エージェントと世界モデルの統合延長。

  2. インフラ 実現可能性あり 予測総合実現スコア 65 信頼度 60%

    管理環境の複数ロボット実行

    工場や倉庫など限定環境で、文章から複数ロボットの作業順序を生成し安全監督下で実行する。

    必要なブレークスルー
    • オープン環境での高精度な意味接地
    • 同意・権限・停止を統合した安全制御
    予測根拠

    自然言語ロボット計画の特許・研究と物理AI基盤の進展。

  3. 制度・規制 実現可能性あり 予測総合実現スコア 68 信頼度 50%

    同意・権限制御の標準化

    人物や組織が参加範囲を明示し、AIが権限外の行動を計画・実行できない共通ルールを整備する。

    必要なブレークスルー
    • 同意・権限・停止を統合した安全制御
    予測根拠

    高リスクAIと自律システムに対する規制・ガバナンス強化の延長。

  4. 完全実現 科学的に困難 予測総合実現スコア 75 信頼度 10%

    原作通りの人物行動制御

    実在人物が本人の意思と無関係に文章通り行動する完全再現。

    必要なブレークスルー
    • 自由意思を外部記述で完全制御する機構
    予測根拠

    科学的根拠がなく、自由意思・人権・安全の観点から許容困難。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

検証可能な長期マルチエージェント計画

長いシナリオを分解し、各行動の根拠・前提・失敗時の代替を形式的に検査できる技術。

2027–2032実現確率 75%
最重要研究段階

オープン環境での高精度な意味接地

文章中の対象と現実の人物・物体・場所を、継続的な環境変化の中で安全に対応付ける。

2028–2038実現確率 55%
最重要構想段階

同意・権限・停止を統合した安全制御

参加者の同意、操作権限、危険検出、即時停止、監査証跡をシナリオ実行基盤へ組み込む。

2028–2035実現確率 65%
最重要構想段階

自由意思を外部記述で完全制御する機構

人間の意思決定を文章だけで確実に上書きする機構。現時点で科学的根拠がなく、倫理的にも許容困難。

2040–2050実現確率 1%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

安全な実用形は、同意した参加者や仮想エージェント、管理されたロボットだけを対象にするシナリオ実行支援へ収束すると考えられる。

生活への変化
  • シナリオ解釈が日常の選択肢になります
  • 複数主体の行動調整が日常の選択肢になります
  • 現実世界での行動実行が日常の選択肢になります
設計上の前提

人物の行動予測には位置、会話、関係性など高感度データが必要となり得る。

Story & Ideas

物語と未来を考える

原作で解決する問題

望む出来事を自分で段取りせず、書いた筋書き通りに周囲を動かしたいという願望。

作中での使われ方

シナリオを書いて道具へ入れると、登場人物が記述に沿って動く。

失敗・意外な展開

曖昧な書き方や過剰な願望が、想定外の解釈や倫理的問題を引き起こし得る。

なぜ魅力的なのか

物語を書く行為と現実を動かす行為が直結し、創作・計画・権力の境界を問いかける。

もし実現したら

便利さは大きいが、自由意思と同意を侵害する原作通りの機能は社会的に受容されにくい。

考えてみたい問い

書いた筋書きを実行するAIに、どこまで人間の判断を委ねてよいだろうか。

Organizations

関連企業・研究機関

関連技術・エコシステム

Stanford UniversityDERIVED

生成AIエージェントを通じて関連

OpenAIDERIVED

生成AIエージェントを通じて関連

NVIDIADERIVED

世界モデルを通じて関連

WaymoDERIVED

世界モデルを通じて関連

SiemensDERIVED

世界モデルを通じて関連

Evidence & Sources

根拠資料と調査情報

研究論文

Generative Agents: Interactive Simulacra of Human Behavior

記憶、反省、計画を備える25体の生成エージェントが、単一の設定から社会的行動を展開した研究。

資料を見る
公式情報

Genie 2: A large-scale foundation world model

行動可能な3D環境を生成し、エージェント訓練・評価に使える世界モデルの公式紹介。

資料を見る
公式情報

NVIDIA Cosmos World Foundation Models

物理AI向けの世界基盤モデル群を紹介する公式情報。

資料を見る
特許資料

US20210232121A1 Robotic task planning for complex task instructions in natural language

複数の依存タスクを含む自然言語指示から実行可能なロボット計画を生成する特許。

資料を見る
特許資料

US11931894B1 Robot systems that leverage large language models

環境記述と作業目標をLLMへ与え、自然言語タスク計画をロボット制御へ変換する特許。

資料を見る

Technology Index

この道具を支える主な技術

LLMエージェント生成エージェントによる社会シミュレーション生成世界モデル自然言語ロボット・タスクプランニング