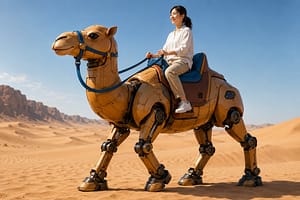
四脚歩行、姿勢制御、XR表示、多軸モーション、送風・音響などの要素技術は実用化されている。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 32
原作どおりに使うための条件
利用者が背中の座面に乗り、乗用体験として使用する。
人を背中に乗せる
利用者を鞍状の座面に載せ、動物型の乗用体験を提供する。
- 現在の状態
- 部分実現
- 実現度
- 45%
脚式ロボットと乗用遊具は個別に実用化されているが、人を安全に載せて動物歩様で移動する統合製品は限定的。
砂漠にいる気分を再現する
揺れ、景観、音、風などを組み合わせ、砂漠旅行の臨場感を作る。
- 現在の状態
- 条件付きで実現
- 実現度
- 75%
モーションプラットフォームとXR、環境演出を組み合わせれば屋内で高い没入感を実現できる。
ACT 2 / UNDERSTAND
総合実現スコア 68 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 転倒、挟み込み、乗降時の落下、緊急停止時の急動作、熱環境が主要リスク。 カメラや生体・視線追跡を使う場合は収集目的、保存期間、同意管理が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 24 / 35換算 68.6% / 平均 48.9%
- 技術成熟度
- 16 / 20換算 80% / 平均 64.7%
- 原作機能の利用可能性
- 8 / 15換算 53.3% / 平均 47%
- 精度・安定性
- 7 / 10換算 70% / 平均 50.5%
- 導入現実性
- 6 / 10換算 60% / 平均 52.1%
- 社会実装可能性
- 7 / 10換算 70% / 平均 56.3%
平均との差が最も大きいのは機能再現度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?
追加の技術解説
四脚歩行ロボット
脚式移動・姿勢制御・障害物回避を統合した移動ロボット。
モーションプラットフォーム
シミュレーター座席を多軸で動かし、加速度や揺れを再現する装置。
高精細XRヘッドセット
高解像度表示、パススルー、トラッキングにより没入型訓練・シミュレーションを構成する。
Build Path
完全実現するなら、どう作る?
大型の脚式ロボットに低重心の乗員モジュール、安全拘束、冗長制御を統合する。
実際に移動しながらラクダ型の乗用感を提供できる。
固定式モーションプラットフォーム、XR、送風、温熱、音響を組み合わせる。
砂漠の景観とラクダの揺れを比較的安全に再現できる。
追加で必要な技術条件
- 成人乗用に適した高耐荷重脚式プラットフォーム
- 転倒予測と安全姿勢制御
- 軽量高密度バッテリー
- 乗員保護構造と認証手法
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 成人乗員の搭載 既存四脚機の代表例は搭載質量が成人より小さく、重心上昇も安定性を悪化させる。
- 転倒時安全 脚式移動では支持多角形が変化するため、冗長制御と受動保護の双方が必要。
- 航続時間 高出力駆動と空調・演出機器を同時に動かすと電力要求が大きい。
安全性
転倒、挟み込み、乗降時の落下、緊急停止時の急動作、熱環境が主要リスク。
コスト
高出力アクチュエーター、冗長センサー、安全認証、保守要員がコストを押し上げる。
プライバシー
カメラや生体・視線追跡を使う場合は収集目的、保存期間、同意管理が必要。
成人乗用向け転倒安全技術
高耐荷重脚式機体、冗長姿勢制御、受動保護、緊急降機を統合する。
高密度・高出力の安全な電源
乗員搭載時でも十分な稼働時間を確保できる軽量電源と熱管理。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
ラクダロボットにつながる技術の歩み
確認済み事実
脚式ロボット、XR、モーションシミュレーションの進展
-
01試作 確認済み 高 出典 1件
Spot系四脚ロボットの公開
動的な四脚移動と姿勢制御の実用化が進展。
-
02製品化 確認済み 中 出典 1件
高精細XRの訓練用途が拡大
高解像度パススルー型XRが訓練・シミュレーションで商用利用される。
-
03その他 確認済み 高 出典 3件
要素技術の統合可能性
脚式ロボット、XR、モーション装置は個別に商用化され、統合設計が可能な段階。
Realization Roadmap
編集部予測ラクダロボット実現ロードマップ
固定式体験から管理区域内の乗用移動へ
固定式XR・モーション体験は実現可能。成人乗用の移動型四脚ロボットは安全・耐荷重面で未成熟。
-
01製品 可能性が高い 予測総合実現スコア 80 信頼度 85%
固定式ラクダ体験装置
モーション座席、XR、送風・音響を統合した商用アトラクション。
必要なブレークスルー
- 揺れと視覚の低遅延同期
予測根拠
既存商用技術の統合で構成できる。
-
02製品 実現可能性あり 予測総合実現スコア 88 信頼度 60%
低速・管理区域内の乗用実証
成人1名を載せ、平坦な専用コースを低速移動する実証機。
必要なブレークスルー
- 成人乗用向け転倒安全技術
- 高密度・高出力の安全な電源
予測根拠
既存四脚ロボットの搭載能力を大幅に拡張し、安全規格を整備する必要がある。
-
03完全実現 不確実 予測総合実現スコア 95 信頼度 40%
屋外不整地での限定運用
砂地を含む管理された観光・訓練区域で、長時間の乗用移動を提供。
必要なブレークスルー
- 成人乗用向け転倒安全技術
- 高密度・高出力の安全な電源
- 揺れと視覚の低遅延同期
予測根拠
耐候性、航続時間、転倒安全、保険・規制を同時に満たす必要がある。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
成人乗用向け転倒安全技術
高耐荷重脚式機体、冗長姿勢制御、受動保護、緊急降機を統合する。
高密度・高出力の安全な電源
乗員搭載時でも十分な稼働時間を確保できる軽量電源と熱管理。
揺れと視覚の低遅延同期
モーション、映像、音、風を低遅延で同期し、乗り物酔いを抑える。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
短期は固定式アトラクションとして普及しやすく、中期には低速・管理区域限定の移動型が実証される可能性がある。
- 人を背中に乗せるが日常の選択肢になります
- 砂漠にいる気分を再現するが日常の選択肢になります
カメラや生体・視線追跡を使う場合は収集目的、保存期間、同意管理が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
遠い砂漠へ行かなくても、ラクダに乗って旅する感覚を楽しみたい。
作中での使われ方
背中に乗ると砂漠にいる気分を味わえる移動・体験道具として使われる。
失敗・意外な展開
画像からは故障や物語上のオチは確認できない。
なぜ魅力的なのか
動物型ロボットの身体性と、遠隔地旅行の没入感を一つにまとめている点。
もし実現したら
安全な乗用脚式ロボットが実現すれば、動物に負担をかけない観光体験や遠隔地訓練に応用できる。
考えてみたい問い
本物の移動と安全な没入型シミュレーションでは、どちらがラクダロボットらしい体験だろうか。
Evidence & Sources
根拠資料と調査情報
Spot Specifications
Spotの寸法、速度、センサー、推奨搭載質量などの公式仕様。成人乗用との差を評価する根拠。
Varjo XR Products
高解像度XRと訓練・シミュレーション用途に関する公式製品情報。
Motion Systems
多軸モーションプラットフォーム製品の公式情報。乗用揺動体験の代替実現に関連。
US20070287139A1 Riding simulator and method of use
人工動物の身体、表示環境、乗員操作によって動物騎乗をシミュレートする公開特許。