本文へ移動

Future Tool Research File

落し物つりぼりとつりざお

おとしものつりぼりとつりざお

落とした場所と探しているものを指定し、四次元スクリーン状のつりぼりから落し物を探し出してつり上げる道具。

RankA
総合実現スコア76/100
評価方法を見る
総合結論

タグ付き物品の遠隔位置確認、近距離の距離・方向案内、音による探索は市販技術で実現済み。

2030年予測82/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア76/100

総合実現スコア上の未達 24

原作どおりに使うための条件

落とした場所と探しているものを指定し、つりぼりのスクリーンにつりざおをたらす。

落し物の条件指定

落とした場所と探している物を検索条件として入力する。

現在の状態
実現済み
実現度
95%

スマートフォンの検索アプリでは登録済み物品を名称で選び、地図・最終検出地点から探索できる。

紛失物の位置特定

対象物の現在位置または近傍での距離・方向を特定する。

現在の状態
条件付きで実現
実現度
85%

AirTagやFind Hub対応タグではBluetoothネットワークとUWB高精度探索により位置・距離・方向を提示できる。ただしタグ付き・対応機器が前提。

遠隔物理回収

発見した落し物をつりざおで離れた場所から手元へ引き上げる。

現在の状態
未実現
実現度
10%

ロボットによる把持・搬送は限定環境なら可能だが、任意地点・任意距離の物体をスクリーン越しに引き寄せる手段は存在しない。

タグなし対象の識別

事前にタグやビーコンを付けていない落し物を、名称や外観だけで識別して探す。

現在の状態
研究段階
実現度
35%

画像認識やロボット視覚で既知物体を探す研究は進むが、都市全体や未知環境から一意に見つけるには観測網と事前画像・位置情報が必要。

Current Experience

現代で体験できる近い商品

原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。

Apple

AirTag

未来道具との近さAかなり近い商品の評価ではなく、体験の近さです。

現代の商品で近い機能や体験を試すに近い体験として参照できます。

似ているところ
未来道具の一部の体験を、現在入手できる商品として参照できる。
まだ違うところ
原作の道具そのものではなく、機能や体験の一部に限られる。

※このリンクはAmazonアソシエイトリンクです。

ACT 2 / UNDERSTAND

総合実現スコア 76 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 ロボットが公共空間で物を回収する場合、人や障害物との衝突回避、誤回収防止が必要。 探索ネットワークは人や物の移動履歴を扱うため、暗号化、匿名中継、不要な履歴保存の抑制が重要。

落し物つりぼりとつりざおと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 落し物つりぼりとつりざお / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
24 / 35換算 68.6% / 平均 48.9%
技術成熟度
18 / 20換算 90% / 平均 64.7%
原作機能の利用可能性
13 / 15換算 86.7% / 平均 47%
精度・安定性
7 / 10換算 70% / 平均 50.5%
導入現実性
7 / 10換算 70% / 平均 52.1%
社会実装可能性
7 / 10換算 70% / 平均 56.3%

平均との差が最も大きいのは原作機能の利用可能性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
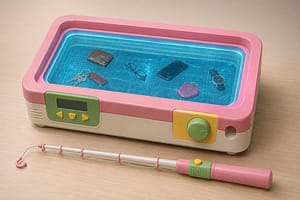
UWB方向探索画面と短いロボット回収アームを備えた現代版の落し物つりぼりデバイス
落し物つりぼりとつりざお

追加の技術解説

AirTagのUWB高精度探索

UWBを使い、近距離で紛失物までの距離と方向を案内する。

Apple「探す」ネットワーク

多数のAppleデバイスが近くの紛失タグを検知し、暗号化された位置情報を所有者へ中継する。

Android Find HubとUWBタグ探索

BluetoothトラッカータグとAndroid端末の探索ネットワークを使い、対応タグではUWBによる距離・方向案内も行う。

画像認識による物体探索

カメラ映像と物体認識・位置推定を組み合わせ、環境内の対象物を探索する。

移動ロボットによる探索・把持・搬送

屋内測位、移動、マニピュレーションを統合すれば、限定環境で見つけた物を回収して運べる。

Build Path

完全実現するなら、どう作る?

代替実現

大切な物にUWB/Bluetoothタグを付け、クラウド探索ネットワークとスマートフォンの方向案内で所在を特定する。

タグ付き紛失物なら、遠隔では地図上の位置、近距離では距離・方向を把握して回収に向かえる。

周辺技術

建物や倉庫など限定区域にカメラ・UWBアンカー・移動ロボットを配置し、対象物を画像認識してロボットが回収する。

管理された場所であればタグなし物品の探索から搬送まで自動化できる可能性がある。

追加で必要な技術条件

  • タグなし物体の広域視覚検索
  • プライバシー保護型の分散センシング
  • 汎用ロボット把持と安全なラストメートル搬送
  • 所有権・同意を検証する認証基盤

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • タグなし物体の一意探索 街中や建物内の多数の似た物から、所有者の落し物だけを特定するには広域観測と識別情報が不足する。
  • 遮蔽・マルチパスによる測位誤差 UWBでも壁や人体、反射の多い屋内ではNLOS誤差が生じる。
  • 任意環境からの物理回収 段差、扉、屋外交通、私有地などを越えて物体を安全に回収する汎用ロボット能力が必要。

安全性

ロボットが公共空間で物を回収する場合、人や障害物との衝突回避、誤回収防止が必要。

コスト

一般消費者向けタグは低コスト化しているが、カメラ網・UWBアンカー・回収ロボットを広域に整備する費用は大きい。

プライバシー

探索ネットワークは人や物の移動履歴を扱うため、暗号化、匿名中継、不要な履歴保存の抑制が重要。

低消費電力で高精度なUWB方向探索

小型タグで長寿命を保ちながら、遮蔽環境でも安定した距離・方向推定を行う。

タグなし物体の継続的な視覚同定

過去画像や特徴量を使い、似た物が多い環境でも所有者の対象物を長時間追跡・再同定する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

紛失物探索技術の進展

確認済み事実

BluetoothトラッカーからUWB方向探索・分散探索網へ

紛失物探索技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012013/5UWBによる距…確認済み022021/4AppleがAirT…確認済み032024/12UWB屋内測位…確認済み042025/5Android Fin…確認済み2026 現在
  1. 特許 確認済み 出典 1件

    UWBによる距離・方向計測特許が成立

    UWB通信で遠隔デバイスまでの距離と方向を求める技術が特許化された。

  2. 製品化 確認済み 出典 2件

    AppleがAirTagを製品化

    Find MyネットワークとUWB Precision Findingを組み合わせた一般消費者向け紛失物トラッカーが普及。

  3. 研究 確認済み 出典 1件

    UWB屋内測位の実環境システム評価

    複数部屋の実環境でUWB TDOA測位を評価し、センサー配置と実用性能の知見が整理された。

  4. 製品化 確認済み 出典 2件

    Android Find HubがUWBタグ近距離探索を拡張

    GoogleがFind HubでUWB対応タグの近距離探索機能と提携拡大を発表。

Realization Roadmap

編集部予測

実現ロードマップ

タグ付き探索から限定区域の自動回収へ

76%

タグ付き物品の探索は商用化済みだが、タグなし探索と任意場所からの物理回収が未実現。

実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028UWBタグ探索…可能性が高い / 85%022032家庭内の自…実現可能性あり / 65%032040公共施設の…不確実 / 45%
実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012028UWBタグ探索の相互運用…可能性が高い022032家庭内の自動探索・回…実現可能性あり032040公共施設の分散型落し…不確実
  1. インフラ 可能性が高い 予測総合実現スコア 80 信頼度 85%

    UWBタグ探索の相互運用拡大

    複数メーカー端末・タグで距離と方向の高精度探索がより一般化する。

    必要なブレークスルー
    • 低消費電力で高精度なUWB方向探索
    予測根拠

    既に商用化済みのUWBタグ探索と探索ネットワークの拡張。

  2. 製品 実現可能性あり 予測総合実現スコア 84 信頼度 65%

    家庭内の自動探索・回収サービス

    家庭内マップとカメラ、UWB、移動ロボットを統合し、指定物を探して持ってくる。

    必要なブレークスルー
    • タグなし物体の継続的な視覚同定
    • 未知物体を安全に回収する汎用ロボット把持
    予測根拠

    屋内ロボット、UWB測位、視覚認識の統合進展を前提。

  3. インフラ 不確実 予測総合実現スコア 88 信頼度 45%

    公共施設の分散型落し物探索・回収網

    駅・空港・商業施設のセンサーとロボットが、所有権確認付きで落し物探索と返却を連携する。

    必要なブレークスルー
    • 所有権確認付きプライバシー保護探索
    • 未知物体を安全に回収する汎用ロボット把持
    予測根拠

    技術だけでなく、施設横断の認証・プライバシー・所有権運用が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

商用化済み

低消費電力で高精度なUWB方向探索

小型タグで長寿命を保ちながら、遮蔽環境でも安定した距離・方向推定を行う。

2026–2030実現確率 90%
最重要研究段階

タグなし物体の継続的な視覚同定

過去画像や特徴量を使い、似た物が多い環境でも所有者の対象物を長時間追跡・再同定する。

2027–2035実現確率 65%
最重要研究段階

未知物体を安全に回収する汎用ロボット把持

壊れやすい物、袋、鍵など多様な対象を安全に拾い、ドアや段差を越えて持ち主へ届ける。

2028–2040実現確率 55%
最重要構想段階

所有権確認付きプライバシー保護探索

公共センサーが個人の行動履歴を露出せず、正当な所有者の落し物だけを検索・返却できる認証基盤。

2030–2045実現確率 60%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

今後はUWBの高精度化と低消費電力化、スマートタグの普及、家庭・施設ロボットとの連携により「見つけて届ける」体験は段階的に近づく。ただし任意物体をどこからでも瞬時に引き寄せる方式は物理的・法的障壁が大きい。

生活への変化
  • 落し物の条件指定が日常の選択肢になります
  • 紛失物の位置特定が日常の選択肢になります
  • 遠隔物理回収が日常の選択肢になります
設計上の前提

探索ネットワークは人や物の移動履歴を扱うため、暗号化、匿名中継、不要な履歴保存の抑制が重要。

Story & Ideas

物語と未来を考える

原作で解決する問題

どこかに落として所在が分からなくなった物を探し出し、持ち主の手元へ戻す。

作中での使われ方

添付画像では道具の一般説明のみ確認でき、具体的な使用エピソードは確認できない。

失敗・意外な展開

添付画像からは確認できない。

なぜ魅力的なのか

「探す」と「回収する」を一つの釣り操作にまとめ、場所の隔たりを意識させず失くし物を取り戻せる点。

もし実現したら

タグなしの任意物を世界中から安全に回収できれば紛失コストは激減する一方、所有権確認や不正取得防止が最重要になる。

考えてみたい問い

「何でも見つけて取り寄せられる」技術では、便利さと所有権・プライバシーをどこで区切るべきか。

Evidence & Sources

根拠資料と調査情報

公式製品情報

AirTag

AirTagのUWB Precision Finding、BluetoothによるFind Myネットワーク、紛失物探索機能の公式説明。

資料を見る
組織公式情報

Find My Support

Appleの端末・AirTag・対応持ち物を「探す」で位置確認する公式サポート。

資料を見る
組織公式情報

Be ready to find a lost Android device

Find Hub対応タグ、UWBによる距離・方向ガイダンスの公式説明。

資料を見る
組織公式情報

Locate your lost belongings in more ways with Find Hub on Android

Find HubへのUWBタグ近距離探索導入とパートナー拡大の公式発表。

資料を見る
組織公式情報

How Find Hub protects your data

暗号化された位置情報とFind Hub探索ネットワークのプライバシー設計。

資料を見る
研究論文

Ultra-wideband Time Difference of Arrival Indoor Localization: From Sensor Placement to System Evaluation

UWB TDOA屋内測位の実環境評価とセンサー配置に関する研究。

資料を見る
研究論文

Adaptive Robot Localization with Ultra-wideband Novelty Detection

障害物やNLOS条件下でUWB測位を頑健化する移動ロボット研究。

資料を見る
特許資料

US8451936B2 Method and system for performing distance measuring and direction finding using ultrawide bandwidth transmissions

UWBで遠隔デバイスの距離・方向を計測する特許。

資料を見る
特許資料

CN115932717B Dual-frequency direction finding system and method integrating ultra-wideband and Bluetooth

BluetoothとUWBを融合した方向探索システムの特許。

資料を見る

Similar Realization Level

総合実現スコアが近い道具

技術的な共通性とは別に、総合実現スコアの差が15以内の道具です。

Technology Index

この道具を支える主な技術

AirTagのUWB高精度探索Apple「探す」ネットワークAndroid Find HubとUWBタグ探索画像認識による物体探索移動ロボットによる探索・把持・搬送