本文へ移動

未来道具リサーチ / Future Tool

猛獣ならし手ぶくろ

もうじゅうならしてぶくろ

手にはめて相手のあごの下をなでると、特殊な電流が流れて猛獣をおとなしくさせる手ぶくろ。

RankC
総合実現スコア36/100
評価方法を見る
総合結論

軽量グローブへの電極実装、接触条件の検出、電気触覚提示、EMSによる筋運動誘発は研究試作で実現している。

2030年予測50/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア36/100

総合実現スコア上の未達 64

原作どおりに使うための条件

手ぶくろを手にはめ、対象のあごの下をなでる。

あご下への接触操作

装着者が対象のあごの下をなでる接触操作を作用開始条件にする。

現在の状態
実現済み
実現度
90%

接触・圧力・近接センサーをグローブへ組み込むことは現行技術で可能。

特殊な電気刺激

接触時に電気刺激を利用して対象へ作用する。

現在の状態
部分実現
実現度
45%

電気刺激を用いるウェアラブル・ハプティクスやEMSは実証済みだが、研究の主対象は装着者への触覚提示・筋運動誘発であり、接触した第三者を鎮静するものではない。

攻撃性・興奮の即時鎮静

猛獣や興奮した人を短時間でピタリとおとなしくさせる。

現在の状態
未実現
実現度
5%

電気刺激だけで相手の情動や攻撃性を非侵襲・安全・再現可能に即時制御する一般技術は確認できない。

ACT 2 / UNDERSTAND

総合実現スコア 36 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 意図しない痛み、皮膚刺激、筋収縮、驚愕反応、対象動物の防御行動などの危険がある。 状態推定にカメラや生体データを用いる場合、目的限定・保存期間・第三者撮影への配慮が必要。

猛獣ならし手ぶくろと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 猛獣ならし手ぶくろ / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
9 / 35換算 25.7% / 平均 48.9%
技術成熟度
12 / 20換算 60% / 平均 64.7%
原作機能の利用可能性
6 / 15換算 40% / 平均 47%
精度・安定性
3 / 10換算 30% / 平均 50.5%
導入現実性
4 / 10換算 40% / 平均 52.1%
社会実装可能性
2 / 10換算 20% / 平均 56.3%

平均との差が最も大きいのは技術成熟度。一方、社会実装可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
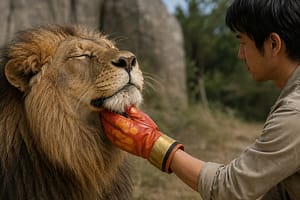
赤橙色の未来的な電気触覚グローブのコンセプト
猛獣ならし手ぶくろ

追加の技術解説

電気刺激式ウェアラブル・ハプティックグローブ

指・手掌・前腕の電極へ電気刺激を与え、物体接触や硬さの触覚を提示する軽量グローブ試作。

スマートウォッチ一体型EMS指運動誘発

手首の電極と小型刺激回路をスマートウォッチ帯へ統合し、指や手首の複数運動を誘発する研究。

自己給電型電気触覚テキスタイルグローブ

手の動きを利用して自己給電し、局所的な電気刺激による触覚提示を行う薄型・柔軟なテキスタイルグローブ。

Build Path

完全実現するなら、どう作る?

代替実現

接触センサー付きグローブに低出力の触覚提示、状態センシング、警告・誘導機能を統合し、相手を電気で支配せず安全なハンドリング支援へ置き換える。

接触操作をトリガーに、装着者へ適切な触れ方や危険度をフィードバックする。

周辺技術

動物の姿勢・音声・動作をセンサーで解析し、興奮兆候を検知して装着者へ振動や音声で接触方法を案内する。

危険な接近を避け、落ち着かせる行動を人間側に促す。

追加で必要な技術条件

  • 非接触・非侵襲で興奮状態を高精度推定するマルチモーダルセンシング
  • 対象へ刺激を与えず装着者の接触方法をリアルタイム誘導するAI
  • 個人差・個体差を考慮した安全な触覚フィードバック
  • 動物福祉と同意原則を組み込んだ安全規格

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 電気刺激による情動鎮静の非確立 末梢への電気刺激で第三者の攻撃性や興奮を即時・確実に鎮静する一般原理と臨床・動物行動上の再現性が確立していない。
  • 皮膚・毛・接触条件のばらつき 毛量、皮膚抵抗、接触面積、圧力、湿度などで電気刺激の体感と安全域が変化する。
  • 同意・動物福祉・安全性 対象へ強制的な刺激を与える用途は自律性と動物福祉を損ない、現代製品としての受容性が低い。

安全性

意図しない痛み、皮膚刺激、筋収縮、驚愕反応、対象動物の防御行動などの危険がある。

コスト

安全認証、絶縁、電極接触監視、個体差への適応、動物向け検証を含めると開発・試験コストが高い。

プライバシー

状態推定にカメラや生体データを用いる場合、目的限定・保存期間・第三者撮影への配慮が必要。

刺激量を自動制限する柔軟ハプティック安全回路

皮膚接触状態を常時監視し、痛みや筋収縮を避けながら装着者へ必要な触覚だけを返す。

個体差に強い興奮・危険兆候推定

姿勢、発声、動き、接触反応を統合し、種や個体差をまたいで危険な接近を早期検知する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

猛獣ならし手ぶくろに近づく電気刺激ウェアラブルの進展

確認済み事実

電気刺激ハプティクスから自己給電型グローブまで

猛獣ならし手ぶくろに近づく電気刺激ウェアラブルの進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012016/3電気刺激ハ…確認済み022022/12電気刺激式…確認済み032024/10EMSをスマー…確認済み042025/3自己給電型…確認済み2026 現在
猛獣ならし手ぶくろに近づく電気刺激ウェアラブルの進展年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012016/3電気刺激ハプティック…確認済み022022/12電気刺激式ハプティッ…確認済み032024/10EMSをスマートウォッチ…確認済み042025/3自己給電型電気触覚テ…確認済み
  1. 特許 確認済み 中 出典 1件

    電気刺激ハプティック特許が成立

    ImmersionのUS9293015B2が成立。グローブに指・手・手首の電極を組み込む構成を含む。

  2. 試作 確認済み 高 出典 1件

    電気刺激式ハプティックグローブを報告

    電気刺激で異なる硬さの接触感覚を提示する軽量ウェアラブルグローブ研究が公開。

  3. 試作 確認済み 高 出典 1件

    EMSをスマートウォッチへ小型統合

    手首電極と刺激回路を腕時計サイズへ統合し、複数の指・手首運動を誘発。

  4. 研究 確認済み 高 出典 1件

    自己給電型電気触覚テキスタイルグローブ

    手の動きから発電し、局所電気刺激を行う薄型・柔軟なSPETHグローブがScience Advancesで報告。

Realization Roadmap

編集部予測

安全な「猛獣ならし手ぶくろ」代替技術ロードマップ

強制鎮静ではなく状態検知と装着者支援へ

36%

電気刺激グローブとEMS小型化は研究試作段階。相手の情動を安全に制御する中核機能は未実現。

安全な「猛獣ならし手ぶくろ」代替技術ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030安全接触ガ…可能性が高い / 75%022035マルチモー…実現可能性あり / 60%032040人・動物向…不確実 / 45%
安全な「猛獣ならし手ぶくろ」代替技術ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030安全接触ガイド付きハ…可能性が高い022035マルチモーダル興奮兆…実現可能性あり032040人・動物向け安全ハン…不確実
  1. 製品 可能性が高い 予測総合実現スコア 50 信頼度 75%

    安全接触ガイド付きハプティックグローブ

    接触圧、動き、対象の姿勢を検知し、装着者へ触れ方と退避判断を触覚提示する。

    必要なブレークスルー
    • 刺激量を自動制限する柔軟ハプティック安全回路
    予測根拠

    柔軟センサー、電気触覚、オンデバイスAIは既存研究の延長で統合可能。

  2. 技術 実現可能性あり 予測総合実現スコア 58 信頼度 60%

    マルチモーダル興奮兆候推定

    姿勢、声、動作、接触圧から危険度を推定し、対象に刺激せず装着者の行動を調整する。

    必要なブレークスルー
    • 個体差に強い興奮・危険兆候推定
    予測根拠

    行動認識AIは進展しているが、動物種・個体・状況をまたぐ信頼性検証が必要。

  3. 制度・規制 不確実 予測総合実現スコア 62 信頼度 45%

    人・動物向け安全ハンドリング支援の標準化

    対象への強制刺激を避け、接触支援・危険警告・監査を中心とするウェアラブル安全標準が整う。

    必要なブレークスルー
    • 強制刺激を避ける人・動物ウェアラブル利用標準
    予測根拠

    技術だけでなく動物福祉、製品安全、対人利用の規範整備が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

高試作段階

刺激量を自動制限する柔軟ハプティック安全回路

皮膚接触状態を常時監視し、痛みや筋収縮を避けながら装着者へ必要な触覚だけを返す。

2027–2032実現確率 80%
最重要研究段階

個体差に強い興奮・危険兆候推定

姿勢、発声、動き、接触反応を統合し、種や個体差をまたいで危険な接近を早期検知する。

2030–2038実現確率 55%
最重要構想段階

強制刺激を避ける人・動物ウェアラブル利用標準

対象の自律性と動物福祉を守り、刺激禁止領域、ログ、停止機構、利用者責任を明確化する。

2032–2040実現確率 50%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

2030年代には柔軟な電気触覚グローブと行動認識AIの統合が進み、装着者へ安全な接触タイミングや力加減を返す「ハンドリング支援手袋」は現実味がある。一方、対象を特殊電流で強制的に鎮静する完全再現は安全・倫理面を含め見通しが立たない。

生活への変化
  • あご下への接触操作が日常の選択肢になります
  • 特殊な電気刺激が日常の選択肢になります
  • 攻撃性・興奮の即時鎮静が日常の選択肢になります
設計上の前提

状態推定にカメラや生体データを用いる場合、目的限定・保存期間・第三者撮影への配慮が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

怖い相手や猛獣をおとなしくさせ、安全に接触できるようにする。

作中での使われ方

公式2025年放送回では、ドラえもんがのび太の恐怖心に対処するため道具を取り出し、あごの下をなでると相手がおとなしくなる設定が使われる。

失敗・意外な展開

今回確認した公式一次情報では、具体的な失敗条件や副作用までは確認できない。

なぜ魅力的なのか

小さな手袋と単純な接触操作だけで、圧倒的に危険な相手との力関係を反転させる発想が分かりやすい。

もし実現したら

強制的な鎮静が可能なら事故防止に見える一方、対人制圧や動物虐待へ直結するため、実社会では対象への刺激より利用者支援へ機能を置き換える必要がある。

考えてみたい問い

「相手をおとなしくする」機能を、相手の自律性を侵害せず現代技術で再設計するなら何を手袋に持たせるべきだろう?

Evidence & Sources

根拠資料と調査情報

公式情報

ひみつ道具カタログ|ドラえもん|テレビ朝日

猛獣ならし手ぶくろは、手にはめてあごの下をなでると特殊な電流が流れ、猛獣がおとなしくなると説明。

資料を見る
公式情報

「猛獣ならし手ぶくろ」「ネコののび太いりませんか」

2025年9月20日放送回の公式あらすじ。道具を手にはめ、あごの下をなでるとおとなしくなる設定を確認。

資料を見る
paper

Development of a Wearable Haptic Glove Presenting Haptic Sensation by Electrical Stimulation

電気刺激を用いた軽量ウェアラブル・ハプティックグローブを開発し、異なる硬さの接触感覚を提示。

資料を見る
paper

Can a Smartwatch Move Your Fingers? Compact and Practical Electrical Muscle Stimulation in a Smartwatch

手首電極をスマートウォッチへ統合し、EMSで複数の指・手首運動を誘発する小型ウェアラブル研究。

資料を見る
paper

Self-powered electrotactile textile haptic glove for enhanced human-machine interface

自己給電で局所電気刺激を行う薄型・柔軟な電気触覚テキスタイルグローブを報告。

資料を見る
特許資料

US9293015B2 Electrical stimulation haptic feedback interface

Immersionの電気刺激ハプティック特許。指・手・手首の電極を備えたグローブ構成を含む。

資料を見る