本文へ移動

Future Tool Research File

水手ぶくろ

みずてぶくろ

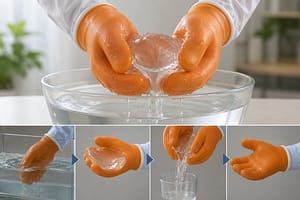
装着すると水や液体状のものを手でつかめるようになる手ぶくろ。

RankB
総合実現スコア56/100
評価方法を見る
総合結論

柔軟グリッパー、ポンプ、膜容器による液体移送は実現済み。

2030年予測66/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア56/100

総合実現スコア上の未達 44

原作どおりに使うための条件

手ぶくろを両手にはめて使用する。

液体をつかむ

水や液体状のものを、手の形に沿って保持し移動できる。

現在の状態
未実現
実現度
20%

柔軟グリッパーや膜容器で近似可能だが、液体を裸のまま保持する機能は確認されていない。

液体を放す

保持した液体を任意の場所で放出する。

現在の状態
部分実現
実現度
45%

柔軟グリッパーや膜容器で近似可能だが、液体を裸のまま保持する機能は確認されていない。

ACT 2 / UNDERSTAND

総合実現スコア 56 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 破膜、漏えい、皮膚接触、誤作動。 通常用途では限定的。

水手ぶくろと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 水手ぶくろ / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
18 / 35換算 51.4% / 平均 48.9%
技術成熟度
13 / 20換算 65% / 平均 64.7%
原作機能の利用可能性
5 / 15換算 33.3% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
6 / 10換算 60% / 平均 52.1%
社会実装可能性
8 / 10換算 80% / 平均 56.3%

平均との差が最も大きいのは社会実装可能性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
水手ぶくろ
水手ぶくろ

追加の技術解説

空気圧式ソフトグリッパー

柔軟なシリコーン構造を空気または水圧で変形させ、対象に沿って包み込む技術。

水中接着・濡れ性制御材料

表面の濡れ性や接着力を制御し、水中で物体や組織へ付着する材料技術。

柔軟膜による液体封止

透明・柔軟な膜や袋を手袋内部で展開し、液体を一時封入して移動する方式。

Build Path

完全実現するなら、どう作る?

代替実現

手袋の掌側から極薄の柔軟膜を展開し、液体を膜内へ吸い込み封止して保持する。

水を手ですくうより安定して運搬できる。

追加で必要な技術条件

  • 自己修復性の超薄膜
  • 低消費電力マイクロポンプ
  • 液体種判別センサー
  • 漏れゼロの高速封止

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 瞬時封止 液体を取り込んだ直後に薄膜を漏れなく閉じる必要がある。
  • 手指の操作性 ポンプ、弁、膜を内蔵しながら手の可動域を保つ必要がある。

安全性

破膜、漏えい、皮膚接触、誤作動。

コスト

耐薬品性の高い交換膜とセンサーのコスト。

プライバシー

通常用途では限定的。利用ログを収集する場合は目的を明示する。

自己修復型超薄膜

微小な傷を自動修復し、繰り返し封止できる透明膜。

手袋内蔵マイクロ流体制御

小型ポンプ、弁、漏れセンサーを手袋厚に統合する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

液体を扱う柔軟把持技術の進展

確認済み事実

柔軟材料から水中ソフトロボットまで

液体を扱う柔軟把持技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012019/8超柔軟水圧…確認済み022023/12水中接着ハ…確認済み032026/4衛生対応ソ…確認済み2026 現在
液体を扱う柔軟把持技術の進展年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012019/8超柔軟水圧グリッパー…確認済み022023/12水中接着ハイドロゲル…確認済み032026/4衛生対応ソフトグリッ…確認済み
  1. 研究 確認済み 出典 1件

    超柔軟水圧グリッパーの実証

    水で膨らませる柔軟指でクラゲを傷つけず把持。

  2. 研究 確認済み 出典 1件

    水中接着ハイドロゲルの研究

    水中で接着と変形を制御するソフト材料を実証。

  3. 製品化 確認済み 出典 1件

    衛生対応ソフトグリッパーの製品化

    食品・医薬・化粧品向けの適応型ソフトグリッパーが発表された。

Realization Roadmap

編集部予測

水手ぶくろ実現ロードマップ

膜封止型の代替実現を想定

56%

要素技術は存在するが、手袋型統合と瞬時封止は未完成。

水手ぶくろ実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028卓上試作可能性が高い / 75%022032自立型デモ機実現可能性あり / 60%032035–2038限定用途製品実現可能性あり / 45%
水手ぶくろ実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012028卓上試作可能性が高い022032自立型デモ機実現可能性あり032035–2038限定用途製品実現可能性あり
  1. 技術 可能性が高い 予測総合実現スコア 62 信頼度 75%

    卓上試作

    外部ポンプ付き手袋で100 mL程度の水を膜内に取り込み保持。

    必要なブレークスルー
    • 手袋内蔵マイクロ流体制御
    予測根拠

    既存の柔軟膜、ポンプ、弁を統合する。

  2. 製品 実現可能性あり 予測総合実現スコア 70 信頼度 60%

    自立型デモ機

    手首内蔵電源で液体の取り込み、保持、放出を反復。

    必要なブレークスルー
    • 自己修復型超薄膜
    • 手袋内蔵マイクロ流体制御
    予測根拠

    膜耐久性と小型化の進展が必要。

  3. 社会受容 実現可能性あり 予測総合実現スコア 78 信頼度 45%

    限定用途製品

    教育・介護・研究用途向けに安全な液体だけを扱う製品。

    必要なブレークスルー
    • 自己修復型超薄膜
    • 手袋内蔵マイクロ流体制御
    予測根拠

    安全規格、洗浄性、価格低下が前提。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

自己修復型超薄膜

微小な傷を自動修復し、繰り返し封止できる透明膜。

2028–2035実現確率 65%
試作段階

手袋内蔵マイクロ流体制御

小型ポンプ、弁、漏れセンサーを手袋厚に統合する。

2027–2032実現確率 75%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

まずは教育展示、介護、実験補助向けの膜封止型デバイスとして現実的。

生活への変化
  • 液体をつかむが日常の選択肢になります
  • 液体を放すが日常の選択肢になります
設計上の前提

通常用途では限定的。利用ログを収集する場合は目的を明示する。

Story & Ideas

物語と未来を考える

原作で解決する問題

水や液体は手ですくうと指の隙間からこぼれる。

作中での使われ方

手ぶくろを装着し、水や液体状のものを直接つかんで運ぶ。

失敗・意外な展開

画像だけでは具体的な失敗例は確認できない。

なぜ魅力的なのか

形を持たない液体を、固体のように扱えるという直感的な逆転が面白い。

もし実現したら

水害現場での少量採水や、無重力環境での液体操作が身近になる可能性がある。

考えてみたい問い

液体をつかむ体験で、容器となる透明膜が見えても原作の魅力は保たれるだろうか。

Evidence & Sources

根拠資料と調査情報

組織公式情報

A gentle grip on gelatinous creatures

水で膨らませる超柔軟シリコーン指により、クラゲを傷つけず把持する研究。

資料を見る
企業公式情報

Festo Introduces the HPSX Universal Adaptive Gripper

衛生用途向けの空気圧式ソフトグリッパーの公式情報。

資料を見る
学術資料

Underwater soft arm grasping with simplified control using octopus-inspired bending propagation

水中で対象物を把持するタコ腕型ソフトロボット研究。

資料を見る
学術資料

Programmable adhesion and morphing of protein hydrogels for underwater robots

水中接着と変形を制御するタンパク質ハイドロゲルロボット研究。

資料を見る

Similar Realization Level

総合実現スコアが近い道具

技術的な共通性とは別に、総合実現スコアの差が15以内の道具です。

Technology Index

この道具を支える主な技術

空気圧式ソフトグリッパー水中接着・濡れ性制御材料柔軟膜による液体封止