本文へ移動

Future Tool Research File

架空動物製造機

かくうどうぶつせいぞうき

身近な材料から、指定した動物を模した動く機械を組み立てる装置。

RankC
総合実現スコア51/100
評価方法を見る
総合結論

音声認識、自然言語による作業計画、生成設計、3Dプリント、ロボット組立は個別に存在する。

2030年予測65/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア51/100

総合実現スコア上の未達 49

原作どおりに使うための条件

利用者が作りたい動物名を装置へ音声で伝え、提示された材料を用意する。

動物名の音声入力

利用者が発話した動物名を認識し製造対象として設定する。

現在の状態
部分実現
実現度
25%

個別要素は実用化または研究段階だが、任意動物を身近な材料から一台で自動製造する統合機は未実現。

材料リスト生成

対象動物の構造と動作に必要な材料・部品の一覧を提示する。

現在の状態
部分実現
実現度
45%

個別要素は実用化または研究段階だが、任意動物を身近な材料から一台で自動製造する統合機は未実現。

自動加工・組立

身近な材料を加工し、機構部品を組み合わせて可動模型を製造する。

現在の状態
部分実現
実現度
30%

個別要素は実用化または研究段階だが、任意動物を身近な材料から一台で自動製造する統合機は未実現。

ACT 2 / UNDERSTAND

総合実現スコア 51 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 刃物、熱源、可動部、粉じん、誤組立、材料由来の有害物質への対策が必要。 音声入力や作業環境画像を保存する場合は最小化と利用目的の明示が必要。

架空動物製造機と公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 架空動物製造機 / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
18 / 35換算 51.4% / 平均 48.9%
技術成熟度
12 / 20換算 60% / 平均 64.7%
原作機能の利用可能性
5 / 15換算 33.3% / 平均 47%
精度・安定性
5 / 10換算 50% / 平均 50.5%
導入現実性
4 / 10換算 40% / 平均 52.1%
社会実装可能性
7 / 10換算 70% / 平均 56.3%

平均との差が最も大きいのは社会実装可能性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
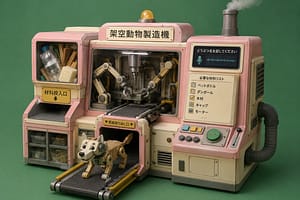
AI設計とロボット加工を統合した架空動物製造機の現代コンセプト
架空動物製造機

追加の技術解説

音声認識と自然言語タスク計画

自然言語指示をロボット行動へ接続する視覚・言語・行動モデル。

生成設計・CAD・部品表自動化

設計目標と制約から複数の形状案を生成し、製造条件に合わせて候補を比較する技術。

汎用ロボット操作・組立

模倣学習やシミュレーションを用いて複雑な両腕・多指操作を学習するロボット研究。

積層造形とデジタルスレッド

設計・工程・計測データを連携し、造形品質と追跡性を高める製造データ基盤。

Build Path

完全実現するなら、どう作る?

直接実現

音声理解、生成設計、材料認識、ロボット加工・組立を統合したセルで可動模型を製造する。

動物名から設計案・材料表を生成し、規格化材料なら半自動で可動模型を作る。

代替実現

材料リストと設計データだけをAIが作り、人間が加工・組立する。

教育工作として多様な動物型ロボットを作りやすくする。

追加で必要な技術条件

  • 材料の自動同定と強度推定
  • テキストから動力学を考慮した機構設計
  • 異種材料の汎用把持・加工・締結
  • 自動安全検証と故障時停止

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 材料ばらつき 身近な材料は寸法、強度、表面状態が一定でなく、設計値と加工条件を自動補正しにくい。
  • 動く機構の自動生成 外観だけでなく歩行・羽ばたき等の動力学と耐久性を同時に満たす必要がある。
  • 統合安全保証 設計、加工、組立、駆動試験の全段階で危険を検出し停止する仕組みが必要。

安全性

刃物、熱源、可動部、粉じん、誤組立、材料由来の有害物質への対策が必要。

コスト

多種加工機、センサー、ロボット、治具、安全設備の統合コストが高い。

プライバシー

音声入力や作業環境画像を保存する場合は最小化と利用目的の明示が必要。

材料理解と即時物性推定

未知材料の種類、強度、加工性、接合性を非破壊で推定する。

動力学込みの生成機構設計

動物らしい動作、強度、部品数、製造可能性を同時最適化する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

架空動物製造機につながる技術の進展

確認済み事実

生成設計・積層造形・ロボット知能の統合史

架空動物製造機につながる技術の進展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012017/3積層造形デ…確認済み022023/7RT-2が言語…確認済み032023/6積層造形デ…確認済み042024/9複雑な両腕…確認済み2026 現在
架空動物製造機につながる技術の進展年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012017/3積層造形デジタルスレ…確認済み022023/7RT-2が言語・視覚をロ…確認済み032023/6積層造形デジタルツイ…確認済み042024/9複雑な両腕・多指操作…確認済み
  1. 研究 確認済み 出典 1件

    積層造形デジタルスレッドの体系化

    NIST研究が造形データの追跡性・再現性・認証課題を整理。

  2. 研究 確認済み 出典 1件

    RT-2が言語・視覚をロボット行動へ接続

    自然言語命令と視覚理解をロボット制御へ統合。

  3. 研究 確認済み 出典 1件

    積層造形デジタルツインのデータ要件整理

    品質保証へ必要なデータと技術障壁をNISTが提示。

  4. 研究 確認済み 出典 1件

    複雑な両腕・多指操作の進展

    ALOHA UnleashedとDemoStartがロボットの器用な操作学習を前進。

Realization Roadmap

編集部予測

実現ロードマップ

限定材料の教育用セルから汎用製造へ

51%

設計・音声・造形・操作の要素技術はあるが、統合自律製造は未達。

実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012030規格材料限…可能性が高い / 78%022040異種材料対…実現可能性あり / 58%032050多様な身近…不確実 / 32%
実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012030規格材料限定の教育用…可能性が高い022040異種材料対応の半自律…実現可能性あり032050多様な身近な材料から…不確実
  1. 製品 可能性が高い 予測総合実現スコア 65 信頼度 78%

    規格材料限定の教育用動物ロボット工房

    既製モーター、標準締結具、3Dプリント部品を使い、AI設計支援で数種類の可動動物を製作。

    必要なブレークスルー
    • 動力学込みの生成機構設計
    予測根拠

    既存のCAD、造形、教育ロボットを統合すれば到達可能。

  2. 製品 実現可能性あり 予測総合実現スコア 78 信頼度 58%

    異種材料対応の半自律製造セル

    画像・力覚で材料を識別し、人の監督下で切断、締結、配線、動作試験を行う。

    必要なブレークスルー
    • 材料理解と即時物性推定
    • 安全な汎用自律加工・組立
    予測根拠

    器用な操作とデジタルツインの進展が前提。

  3. 完全実現 不確実 予測総合実現スコア 90 信頼度 32%

    多様な身近な材料からの自律製造

    安全性を自動評価し、広い種類の動物型可動機械を設計・製造・検査する。

    必要なブレークスルー
    • 材料理解と即時物性推定
    • 動力学込みの生成機構設計
    • 安全な汎用自律加工・組立
    予測根拠

    材料自由度、汎用操作、安全保証の同時達成が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

材料理解と即時物性推定

未知材料の種類、強度、加工性、接合性を非破壊で推定する。

2030–2040実現確率 65%
最重要試作段階

動力学込みの生成機構設計

動物らしい動作、強度、部品数、製造可能性を同時最適化する。

2028–2038実現確率 75%
最重要研究段階

安全な汎用自律加工・組立

未知物体を扱いながら加工、締結、配線、検査を失敗時停止付きで自律実行する。

2035–2050実現確率 55%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

先に教育用キットや規格材料限定の小型ロボット工房として実用化し、その後に材料自由度が拡大すると考えられる。

生活への変化
  • 動物名の音声入力が日常の選択肢になります
  • 材料リスト生成が日常の選択肢になります
  • 自動加工・組立が日常の選択肢になります
設計上の前提

音声入力や作業環境画像を保存する場合は最小化と利用目的の明示が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

欲しい動物型の動く模型を、専門的な設計や加工知識なしで作る。

作中での使われ方

作りたい動物名を吹き込み、表示された材料を集めて装置へ入れると機械動物が完成する。

失敗・意外な展開

材料不足や曖昧な動物指定により、意図と異なる機構や外観になる可能性がある。

なぜ魅力的なのか

言葉だけで設計と製造が始まり、日用品が動く機械へ変わる発想が、ものづくりの敷居を劇的に下げる。

もし実現したら

家庭や学校で、アイデアをその場で安全な動く模型に変えられる一方、設計の安全審査と材料循環が重要になる。

考えてみたい問い

自由な材料から何でも作れる便利さと、安全のための制限をどこで両立させるべきだろうか。

Evidence & Sources

根拠資料と調査情報

公式情報

RT-2: New model translates vision and language into action

視覚・言語モデルをロボット行動へ接続する研究。

資料を見る
公式情報

Our latest advances in robot dexterity

複雑な両腕・多指操作を学習するロボット研究。

資料を見る
公式情報

Generative Design

制約と目標から複数の製造可能な設計案を生成する商用技術。

資料を見る
学術資料

Data Requirements for Digital Twins in Additive Manufacturing

積層造形デジタルツインのデータ要件と技術障壁。

資料を見る
学術資料

Towards a Digital Thread and Data Package for Metals Additive Manufacturing

積層造形の追跡性、再現性、認証に必要なデータモデル。

資料を見る

Similar Realization Level

総合実現スコアが近い道具

技術的な共通性とは別に、総合実現スコアの差が15以内の道具です。

Technology Index

この道具を支える主な技術

音声認識と自然言語タスク計画生成設計・CAD・部品表自動化汎用ロボット操作・組立積層造形とデジタルスレッド