本文へ移動

Future Tool Research File

クリーナーロケット

くりーなーろけっと

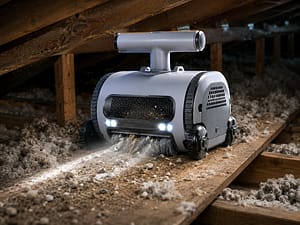
天井裏など人の手が届きにくい場所を移動し、ネズミがいそうな箇所を清掃する小型機械。

RankB
総合実現スコア60/100
評価方法を見る
総合結論

床・窓の自律清掃、センサー地図生成、遠隔監視、吸着走行は個別には実現済み。

2030年予測78/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア60/100

総合実現スコア上の未達 40

原作どおりに使うための条件

天井裏など、人が通常入りにくい空間で使用する。

狭所清掃

天井裏や狭所のほこり・小ごみを吸引またはブラシで回収する。

現在の状態
部分実現
実現度
70%

既存の清掃・点検・壁面走行技術を組み合わせれば一部を実現できるが、家庭の天井裏で安全に連続運用する統合製品は限定的。

自律移動

障害物を避けながら狭い空間を走行し、清掃範囲をカバーする。

現在の状態
部分実現
実現度
65%

既存の清掃・点検・壁面走行技術を組み合わせれば一部を実現できるが、家庭の天井裏で安全に連続運用する統合製品は限定的。

壁面・天井面への付着移動

吸着などにより垂直面や天井面で姿勢を維持して移動する。

現在の状態
研究段階
実現度
45%

既存の清掃・点検・壁面走行技術を組み合わせれば一部を実現できるが、家庭の天井裏で安全に連続運用する統合製品は限定的。

害獣痕跡の重点清掃

ネズミがいそうな場所や痕跡を検知して重点清掃する。

現在の状態
研究段階
実現度
35%

既存の清掃・点検・壁面走行技術を組み合わせれば一部を実現できるが、家庭の天井裏で安全に連続運用する統合製品は限定的。

Current Experience

現代で体験できる近い商品

原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。

未来道具との近さB一部を体験できる商品の評価ではなく、体験の近さです。

現代の商品で近い機能や体験を試すに近い体験として参照できます。

似ているところ
未来道具の一部の体験を、現在入手できる商品として参照できる。
まだ違うところ
原作の道具そのものではなく、機能や体験の一部に限られる。

※このリンクはAmazonアソシエイトリンクです。

ACT 2 / UNDERSTAND

総合実現スコア 60 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 落下、配線損傷、粉じん拡散、害獣由来病原体への曝露、火災リスク。 天井裏から室内音声・映像を取得しない最小データ設計と、ローカル処理・短期保存が望ましい。

クリーナーロケットと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: クリーナーロケット / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
24 / 35換算 68.6% / 平均 48.9%
技術成熟度
13 / 20換算 65% / 平均 64.7%
原作機能の利用可能性
5 / 15換算 33.3% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
5 / 10換算 50% / 平均 52.1%
社会実装可能性
7 / 10換算 70% / 平均 56.3%

平均との差が最も大きいのは機能再現度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
クリーナーロケット
クリーナーロケット

追加の技術解説

自律床清掃ロボット

センサー、地図生成、自律経路計画、ブラシと吸引で床面を清掃する。

窓清掃ロボット

吸着しながらガラス面を移動し、表面を清掃する。

壁面走行ロボット

真空吸着などで垂直面を移動し、点検作業を行う研究ロボット。

狭所点検ロボット

建築物の狭所や壁面を移動し、カメラ・センサーで状態を確認する。

画像・環境センサーによる害獣痕跡検知

カメラや環境センサーと機械学習で障害物・対象物を認識し、動作を調整する。

Build Path

完全実現するなら、どう作る?

代替実現

自律床清掃ロボットのナビゲーションと集じん、窓清掃ロボットの吸着、狭所点検ロボットの小型化を統合する。

人が入りにくい天井裏の巡回清掃と遠隔確認。

追加で必要な技術条件

  • 多素材対応の低騒音吸着機構
  • 梁・配線・断熱材を傷つけない段差越え機構
  • 病原体を拡散しない密閉集じんと自己洗浄
  • 高信頼な害獣痕跡検知

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 多素材での付着安定性 木材、石膏ボード、断熱材、金属、ほこりの付着した面で同じ吸着方式を安定利用できない。
  • 面間移行と障害物越え 床・壁・天井の切替、梁や配線を越える機構が複雑。
  • 衛生的な回収 害獣由来の粉じんを舞い上げず密閉回収し、装置自身を除染する必要がある。

安全性

落下、配線損傷、粉じん拡散、害獣由来病原体への曝露、火災リスク。

コスト

多自由度移動、冗長な落下防止、耐塵センサー、密閉回収機構がコストを押し上げる。

プライバシー

天井裏から室内音声・映像を取得しない最小データ設計と、ローカル処理・短期保存が望ましい。

多素材適応吸着

粉じん、木材、石膏、金属などで吸着力を自動調整し、低騒音で安全に保持する。

床・壁・天井と障害物の連続移行

梁、角、配線、断熱材を傷つけず、面の向きを切り替えて移動する。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

クリーナーロケットに近づく技術史

確認済み事実

自律清掃から壁面走行・狭所衛生ロボットへ

クリーナーロケットに近づく技術史原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012002家庭用自律…確認済み022006小型壁面走…確認済み032024/12業務用自律…確認済み042024適応吸着型…確認済み2026 現在
クリーナーロケットに近づく技術史年月順に並ぶ確認済み事実。実線と塗りつぶしノードで示します。012002家庭用自律掃除ロボッ…確認済み022006小型壁面走行ロボット…確認済み032024/12業務用自律床洗浄ロボ…確認済み042024適応吸着型の垂直走行…確認済み
  1. 製品化 確認済み 出典 1件

    家庭用自律掃除ロボットの普及開始

    初代Roombaの登場により、室内で自律的に清掃するロボットが一般市場へ広がった。

  2. 研究 確認済み 出典 1件

    小型壁面走行ロボット研究

    感圧接着などを用いる小型壁面走行ロボット研究が進展し、垂直面移動の選択肢が拡大した。

  3. 製品化 確認済み 出典 1件

    業務用自律床洗浄ロボットの高度化

    KIRA B 50は複数センサー、地図生成、障害物回避、清掃レポートなどを統合した。

  4. 試作 確認済み 出典 1件

    適応吸着型の垂直走行ロボット研究

    適応吸着機構を持つ垂直走行ロボットがインフラ点検向けに研究された。

Realization Roadmap

編集部予測

実現ロードマップ

限定環境の試作から住宅向け安全運用へ

60%

清掃・ナビゲーション・吸着は個別に実用または試作段階だが、住宅天井裏向け統合は未成熟。

実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028管理環境向…可能性が高い / 75%022030–2033業務用狭所…可能性が高い / 65%032035–2040住宅天井裏…実現可能性あり / 45%
  1. 製品 可能性が高い 予測総合実現スコア 68 信頼度 75%

    管理環境向け試作機

    平滑な梁や専用レールを備えた施設で、遠隔監視付き局所清掃を実証。

    必要なブレークスルー
    • 多素材適応吸着
    予測根拠

    既存の吸着走行・清掃要素を限定環境で統合可能。

  2. 製品 可能性が高い 予測総合実現スコア 78 信頼度 65%

    業務用狭所清掃サービス

    倉庫・設備空間で密閉集じんと遠隔点検を組み合わせたサービスを提供。

    必要なブレークスルー
    • 密閉回収と自己除染
    予測根拠

    業務用途は環境条件とメンテナンス手順を統一しやすい。

  3. 製品 実現可能性あり 予測総合実現スコア 88 信頼度 45%

    住宅天井裏向け製品

    多素材・段差に対応し、落下防止と衛生回収を備えた一般住宅向け機器。

    必要なブレークスルー
    • 床・壁・天井と障害物の連続移行
    • 密閉回収と自己除染
    予測根拠

    技術統合に加え、住宅構造の多様性と安全認証への対応が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

多素材適応吸着

粉じん、木材、石膏、金属などで吸着力を自動調整し、低騒音で安全に保持する。

2027–2032実現確率 70%
最重要研究段階

床・壁・天井と障害物の連続移行

梁、角、配線、断熱材を傷つけず、面の向きを切り替えて移動する。

2030–2038実現確率 55%
試作段階

密閉回収と自己除染

害獣由来の粉じんを舞い上げずに密閉回収し、交換・洗浄時の曝露を抑える。

2028–2035実現確率 65%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

まず業務用の点検・局所清掃機として導入され、その後に建物設計との連携やドッキング設備が整えば住宅用途へ広がる可能性がある。

生活への変化
  • 狭所清掃が日常の選択肢になります
  • 自律移動が日常の選択肢になります
  • 壁面・天井面への付着移動が日常の選択肢になります
設計上の前提

天井裏から室内音声・映像を取得しない最小データ設計と、ローカル処理・短期保存が望ましい。

Story & Ideas

物語と未来を考える

原作で解決する問題

天井裏など、人が入りにくくネズミがいそうな場所をきれいにする。

作中での使われ方

画像資料では、天井裏などのネズミがいそうな場所を掃除する道具として紹介されている。

失敗・意外な展開

画像資料からは確認できない。

なぜ魅力的なのか

普段見えない場所を自律的に清潔に保つという、家の裏側を支える発想が魅力的。

もし実現したら

高所・狭所清掃の負担を減らし、建物の衛生異常を早期発見できる一方、落下・配線損傷・プライバシーへの対策が不可欠。

考えてみたい問い

あなたなら、完全自動清掃と人による確認のどちらを優先しますか。

Evidence & Sources

根拠資料と調査情報

公式製品情報

KIRA B 50 床洗浄ロボット

自律走行、複数センサー、マッピング、ブラシ・吸引を備える業務用床洗浄ロボット。

資料を見る
公式製品情報

Window cleaning robots RCW

窓面に付着して清掃するロボット。停電時の保持用バッテリーを備える。

資料を見る
学術論文

VertiPaw: Development of a Vertical Climbing Robot with Adaptive Suction and Suspension Foot Design for Infrastructure Monitoring

真空吸着で多様な垂直面を登るロボット研究。

資料を見る
学術論文

Built environment robotics; The bigger picture wall-climbing robot

建築環境における壁面走行ロボットの位置づけ。

資料を見る
公式製品情報

iRobot OS

室内地図、障害物認識、清掃動作調整の例。

資料を見る
特許資料

CN216167260U Wall surface cleaning robot

室内壁面を清掃する壁面ロボット。

資料を見る
特許資料

EP4389586A1 Wall-climbing cleaning robot

船体等の壁面を移動し清掃するロボット。

資料を見る

Similar Realization Level

総合実現スコアが近い道具

技術的な共通性とは別に、総合実現スコアの差が15以内の道具です。

  • あめんぼうランク B・総合実現スコア 60
    総合実現スコア差 0
  • ぼんのうぼうしランク B・総合実現スコア 60
    総合実現スコア差 0
  • 吸音機ランク B・総合実現スコア 60
    総合実現スコア差 0

Technology Index

この道具を支える主な技術

自律床清掃ロボット窓清掃ロボット壁面走行ロボット狭所点検ロボット画像・環境センサーによる害獣痕跡検知