本文へ移動

Future Tool Research File

会いたいヒト回転寿司

あいたいひとかいてんずし

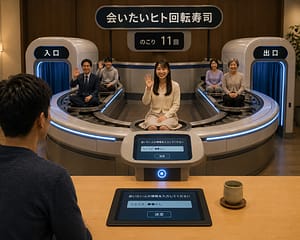
会いたい人の情報を伝えると、その人が回転寿司のように運ばれてくる架空の機械。

RankC
総合実現スコア48/100
評価方法を見る
総合結論

人物検索、本人確認、位置共有、日程調整、配車、利用回数制御は既存技術で構成できる。

2030年予測62/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア48/100

総合実現スコア上の未達 52

原作どおりに使うための条件

会いたい人の情報を機械に伝える。

対象人物の指定

利用者が会いたい人物の情報を入力する。

現在の状態
部分実現
実現度
75%

検索、連絡先、本人確認技術で人物候補の特定は可能だが、同意なしの特定は不適切。

所在確認と合流調整

対象者の位置と利用者の位置を照合し、安全な合流を調整する。

現在の状態
部分実現
実現度
65%

位置共有、配車、予定調整は実用化済みだが、本人同意が必要。

人物の自動搬送

対象者を利用者の前まで自動的に搬送する。

現在の状態
未実現
実現度
20%

工場搬送や自動運転は進展しているが、人を本人意思に反して搬送する機能は技術・法・倫理面で成立しない。

使用回数管理

総使用回数を11回に制限する。

現在の状態
実現済み
実現度
100%

認証付き利用回数制御は一般的なソフトウェアで実装可能。

ACT 2 / UNDERSTAND

総合実現スコア 48 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 転倒、挟み込み、誤搬送、急病、災害時避難への対策が必要。 氏名、顔、連絡先、現在地、行動履歴を扱うため最小化と削除制御が不可欠。

会いたいヒト回転寿司と公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: 会いたいヒト回転寿司 / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
20 / 35換算 57.1% / 平均 48.9%
技術成熟度
14 / 20換算 70% / 平均 64.7%
原作機能の利用可能性
5 / 15換算 33.3% / 平均 47%
精度・安定性
4 / 10換算 40% / 平均 50.5%
導入現実性
3 / 10換算 30% / 平均 52.1%
社会実装可能性
2 / 10換算 20% / 平均 56.3%

平均との差が最も大きいのは機能再現度。一方、社会実装可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
会いたいヒト回転寿司
会いたいヒト回転寿司
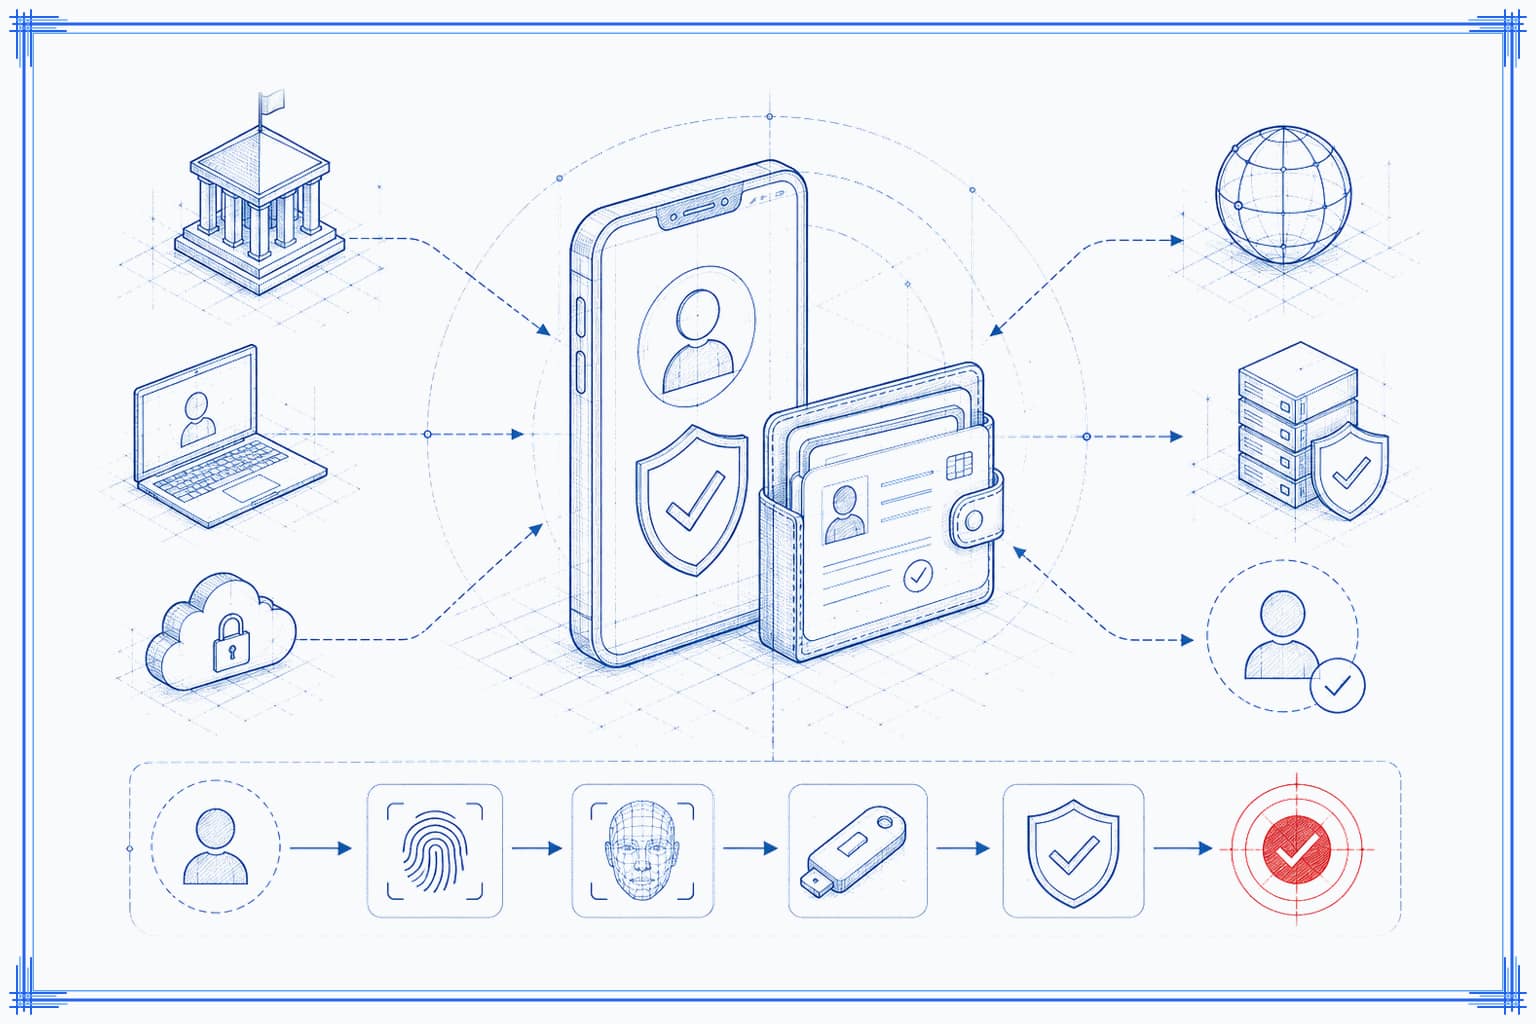
デジタル本人確認
中核技術 / 関連度:高

デジタル本人確認

デジタルサービスにおける身元確認、認証、連携の保証レベルを定義する。

似ている点
対象人物を取り違えないための本人確認に対応する。
違う点
本人を物理的に出現・搬送する機能はない。

追加の技術解説

デジタル本人確認

デジタルサービスにおける身元確認、認証、連携の保証レベルを定義する。

同意ベースの位置共有

本人が選択した相手へリアルタイム位置を共有し、合流を支援する。

オンデマンド配車・自動運転

アプリで乗車を依頼し、車両が利用者または乗客を目的地まで輸送する。

協働ロボットと安全搬送システム

安全機能を備えたロボットが人と近接して作業し、物品搬送を自動化する。

Build Path

完全実現するなら、どう作る?

直接実現

人物指定、本人確認、利用回数管理をソフトウェアで実装する。

対象者候補の特定と11回の利用制限。

代替実現

位置共有、予定調整、配車を統合した合流支援サービスとして再解釈する。

会いたい人と安全に会うための調整。

周辺技術

イベント会場で同意済み参加者を自動案内する演出装置として実装する。

人物が順番に現れる体験演出。

追加で必要な技術条件

  • 検証可能な同意管理
  • プライバシー保護型の位置照合
  • 安全認証済みの低速人員搬送
  • 緊急停止と本人取消機能

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 継続的な本人同意 招待、位置共有、移動、キャンセルの各段階で対象者の明示同意を確認する必要がある。
  • 人物搬送の安全保証 工場用搬送機を人物用に転用できず、専用の安全規格、冗長制御、監視が必要。
  • 対象者の取り違え防止 同姓同名やなりすましを防ぎつつ、過剰な生体情報収集を避ける必要がある。

安全性

転倒、挟み込み、誤搬送、急病、災害時避難への対策が必要。

コスト

本人確認、24時間運用、保険、安全設備、配車網の統合コストが高い。

プライバシー

氏名、顔、連絡先、現在地、行動履歴を扱うため最小化と削除制御が不可欠。

検証可能で取消可能な動的同意

位置共有、移動、到着の各段階で対象者が簡単に承認・撤回でき、その履歴を最小限に証明する。

人物向け低速搬送の安全規格

転倒、挟み込み、緊急停止、避難、アクセシビリティを含む公共空間向け安全要件の標準化。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

会いたい人と会う技術の発展

確認済み事実

本人確認・位置共有・移動支援から同意ベースの合流サービスへ

会いたい人と会う技術の発展原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。012016/4EU一般デー…確認済み022017/3スマートフ…確認済み032020/2協働ロボッ…確認済み042024/1無人配車サ…確認済み2026 現在
  1. 制度・規制 確認済み 出典 1件

    EU一般データ保護規則の採択

    位置情報や本人識別情報を含む個人データ処理に同意と権利保護を求める制度基盤が整備された。

  2. 製品化 確認済み 出典 1件

    スマートフォン位置共有の一般化

    地図アプリで本人が選んだ相手へリアルタイム位置を共有し、待ち合わせを支援する機能が普及した。

  3. 社会実装 確認済み 出典 1件

    協働ロボットの用途拡大

    人と近接して作業できる安全機能付きロボットが物流・製造現場へ広がった。

  4. 社会実装 確認済み 出典 1件

    無人配車サービスの商用展開

    限定地域でアプリ予約型の自動運転配車サービスが商用提供され、人の移動自動化が進んだ。

Realization Roadmap

編集部予測

会いたいヒト回転寿司の実現ロードマップ

強制搬送ではなく同意ベースの合流支援として段階実装

48%

人物指定、位置共有、配車は実用化済みだが、統合された安全な人物搬送体験は未完成。

会いたいヒト回転寿司の実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012028同意管理付…可能性が高い / 85%022032閉鎖施設向…実現可能性あり / 65%032035–2040公共施設で…不確実 / 45%
会いたいヒト回転寿司の実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012028同意管理付き合流アプリ可能性が高い022032閉鎖施設向け安全案内…実現可能性あり032035–2040公共施設での同意ベー…不確実
  1. 製品 可能性が高い 予測総合実現スコア 55 信頼度 85%

    同意管理付き合流アプリ

    招待、本人確認、位置共有、配車、取消を一体化する。

    必要なブレークスルー
    • 検証可能で取消可能な動的同意
    予測根拠

    既存技術の統合で実装可能。

  2. 製品 実現可能性あり 予測総合実現スコア 68 信頼度 65%

    閉鎖施設向け安全案内レーン

    事前登録者を低速で案内し、順番に合流させる演出設備。

    必要なブレークスルー
    • 人物向け低速搬送の安全規格
    予測根拠

    協働ロボットと安全搬送設備の応用。

  3. インフラ 不確実 予測総合実現スコア 75 信頼度 45%

    公共施設での同意ベース人物合流インフラ

    病院、空港、介護施設などで安全な面会・合流を支援する。

    必要なブレークスルー
    • 検証可能で取消可能な動的同意
    • 人物向け低速搬送の安全規格
    • 秘匿位置照合
    予測根拠

    制度・保険・安全規格の整備が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

検証可能で取消可能な動的同意

位置共有、移動、到着の各段階で対象者が簡単に承認・撤回でき、その履歴を最小限に証明する。

2027–2030実現確率 80%
最重要研究段階

人物向け低速搬送の安全規格

転倒、挟み込み、緊急停止、避難、アクセシビリティを含む公共空間向け安全要件の標準化。

2029–2035実現確率 55%
研究段階

秘匿位置照合

正確な現在地を相互に開示せず、会える条件だけを照合するプライバシー保護技術。

2028–2034実現確率 65%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

現実的な方向は、対象者が承諾した場合だけ位置共有・配車・案内を連携する合流支援サービスである。

生活への変化
  • 対象人物の指定が日常の選択肢になります
  • 所在確認と合流調整が日常の選択肢になります
  • 人物の自動搬送が日常の選択肢になります
設計上の前提

氏名、顔、連絡先、現在地、行動履歴を扱うため最小化と削除制御が不可欠。

Story & Ideas

物語と未来を考える

原作で解決する問題

遠くにいる、または所在が分からない会いたい人とすぐ対面したい。

作中での使われ方

機械に会いたい人の情報を伝えると、その人物が回転寿司のように流れてくる。

失敗・意外な展開

使用回数が全部で11回に限られる。対象者の意思や搬送原理は画像説明から不明。

なぜ魅力的なのか

「会いたい」という感情を、回転寿司という日常的で視覚的な仕組みに変換した発想がユニーク。

もし実現したら

同意と安全を最優先にすれば、孤立防止や面会支援に役立つ一方、強制性を持たせると深刻な人権侵害になる。

考えてみたい問い

会いたい側と会われる側の意思が違うとき、システムはどちらを優先すべきか。

Organizations

関連企業・研究機関

関連技術・エコシステム

National Institute of Standards and TechnologyDERIVED

デジタル本人確認を通じて関連

W3CDERIVED

デジタル本人確認を通じて関連

European UnionDERIVED

デジタル本人確認を通じて関連

Evidence & Sources

根拠資料と調査情報

規格

NIST Digital Identity Guidelines

デジタル本人確認と認証の保証レベルに関する一次資料。

資料を見る
公式情報

Share your real-time location with others

利用者の同意に基づく位置共有機能の公式説明。

資料を見る
公式情報

Waymo official site

自動運転配車サービスの公式情報。

資料を見る
公式情報

ABB Collaborative Robots

協働ロボット製品と安全な人協働用途の公式情報。

資料を見る
制度・規制

Regulation (EU) 2016/679

個人データ処理、同意、データ主体の権利を定める規則。

資料を見る

Technology Index

この道具を支える主な技術

デジタル本人確認同意ベースの位置共有オンデマンド配車・自動運転協働ロボットと安全搬送システム