本文へ移動

Future Tool Research File

アクションクイズ

あくしょんくいず

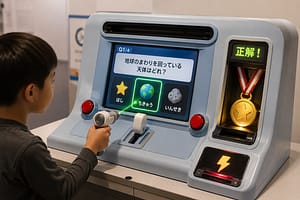
未来の道具を使い、出題に対して即座に行動して答える4問1セットのクイズマシン。

RankB
総合実現スコア68/100
評価方法を見る
総合結論

低遅延AIによる出題、音声・画像認識による回答取得、メダル排出、光音振動による結果通知は実用技術で構成できる。

2030年予測82/100Roadmapを見る

ACT 1 / DISCOVER

いま、どこまで実現している?

空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。

総合実現スコア68/100

総合実現スコア上の未達 32

原作どおりに使うための条件

4問で1セット。出題に対し、未来の道具を使って実際に行動して答える。

問題を提示する

音声・画面・物体提示で4問のクイズを出題する。

現在の状態
実現済み
実現度
85%

低遅延音声AIとディスプレイで実現可能。

行動回答を認識・判定する

参加者の発話、ボタン操作、身振り、物体操作を認識して正誤判定する。

現在の状態
部分実現
実現度
65%

音声認識と視覚認識は実用化済みだが、自由な行動の誤判定は残る。

結果をフィードバックする

正解時にメダル相当の報酬を出し、不正解時は安全な光・音・振動で知らせる。

現在の状態
実現済み
実現度
90%

排出機構と安全なマルチモーダル通知は既存技術で実現可能。

ACT 2 / UNDERSTAND

総合実現スコア 68 の現在地を、6つの評価軸で見る

6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。

基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 身体危害を与える電撃は禁止し、無害な振動・光・音に置換する必要がある。 音声・映像の最小収集、短期保存、明示同意、ローカル処理の優先が必要。

アクションクイズと公開Future Tool平均のレーダーチャート 各評価軸を100点換算した比較。この未来道具は実線、公開中の未来道具平均は破線で表示。 機能再現度技術成熟度原作機能の利用可能性精度・安定性導入現実性社会実装可能性
実線: アクションクイズ / 破線: 公開Future Tool平均

レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。

機能再現度
25 / 35換算 71.4% / 平均 48.9%
技術成熟度
15 / 20換算 75% / 平均 64.7%
原作機能の利用可能性
7 / 15換算 46.7% / 平均 47%
精度・安定性
6 / 10換算 60% / 平均 50.5%
導入現実性
7 / 10換算 70% / 平均 52.1%
社会実装可能性
8 / 10換算 80% / 平均 56.3%

平均との差が最も大きいのは社会実装可能性。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。

Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2

Technology Map

どんな技術が、この未来を支えている?

Future Tool
アクションクイズ
アクションクイズ

追加の技術解説

低遅延マルチモーダル対話AI

音声を含むリアルタイム対話を低遅延で処理し、問題提示や応答理解を担う。

Vision-Language-Actionロボティクス

視覚情報と言語指示からロボットの物理行動を生成する基盤技術。

安全なハプティック・光音フィードバック

振動、光、音を同期させて回答結果を即時通知する。

Build Path

完全実現するなら、どう作る?

代替実現

AIクイズキオスクと安全な体験装置として再構成する。

即時出題、行動回答、判定、報酬演出を一体化できる。

追加で必要な技術条件

  • 低遅延で説明可能な行動認識
  • 安全制約付き汎用ロボット
  • オンデバイスのマルチモーダル推論

Bottlenecks

完全実現まで、あと何が足りない?

ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。

技術課題

  • 自由行動の意味理解 多様な身体動作や道具操作を文脈込みで正確に採点することが難しい。
  • 安全なフィードバック 強い演出と身体安全を両立し、誤作動時も危害を生じないフェイルセーフが必要。

安全性

身体危害を与える電撃は禁止し、無害な振動・光・音に置換する必要がある。

コスト

安全認証、耐久性、複数センサー、保守を含む統合費用が主な障壁。

プライバシー

音声・映像の最小収集、短期保存、明示同意、ローカル処理の優先が必要。

説明可能な自由行動認識

多様な動作を文脈込みで判定し、誤判定理由を人間が監査できる技術。

低コスト安全ロボット統合

公共空間で子どもを含む利用者と安全に協働できる小型ロボット基盤。

Technology Evolution

技術の歩みと実現への道

Technology Timeline

アクションクイズを支える技術史

確認済み事実

クイズ装置からリアルタイムAI・行動ロボティクスへ

アクションクイズを支える技術史原作の発想から現在までの確認済み技術史。実線と塗りつぶしノードで事実を表します。各ノードから同じ番号の詳細へ移動できます。011946/6機械式クイ…確認済み022015/1ハプティッ…確認済み032023/7RT-2発表確認済み042024/10Realtime AP…確認済み052025/3Gemini Robo…確認済み2026 現在
  1. 特許 確認済み 出典 1件

    機械式クイズマシン特許

    質問と回答を扱うクイズマシンの初期特許が公開された。

  2. 特許 確認済み 出典 1件

    ハプティック応答技術の実用化

    ユーザー操作に追随する振動フィードバック技術が成熟した。

  3. 研究 確認済み 出典 1件

    RT-2発表

    視覚と言語の知識をロボット行動へ移すVLAモデルが発表された。

  4. 製品化 確認済み 出典 1件

    Realtime API発表

    低遅延の音声対話を統合する開発基盤が公開された。

  5. 研究 確認済み 出典 1件

    Gemini Robotics発表

    物理行動を出力モダリティに加えたロボット向けモデルが発表された。

Realization Roadmap

編集部予測

安全なアクションクイズ実現ロードマップ

限定課題から汎用行動理解へ

68%

定型課題の体験型AIクイズは実装可能。自由行動の理解と安全なロボット連携は限定的。

安全なアクションクイズ実現ロードマップ現在から未来への編集部予測。破線と白抜きノードで不確実な予測を表します。各ノードから同じ番号の詳細へ移動できます。2026 現在012027限定課題型…可能性が高い / 85%022029–2032複数物体を…実現可能性あり / 65%032033–2038汎用アクシ…不確実 / 40%
安全なアクションクイズ実現ロードマップ現在から未来へ並ぶ編集部予測。破線と白抜きノードで示します。012027限定課題型キオスク可能性が高い022029–2032複数物体を扱う行動判定実現可能性あり032033–2038汎用アクションクイズ不確実
  1. 製品 可能性が高い 予測総合実現スコア 72 信頼度 85%

    限定課題型キオスク

    音声・ボタン・単純ジェスチャーを扱う安全な展示機を実用化。

    必要なブレークスルー
    • 説明可能な自由行動認識
    予測根拠

    既存APIと市販センサー・排出機構の統合で実現可能。

  2. 技術 実現可能性あり 予測総合実現スコア 82 信頼度 65%

    複数物体を扱う行動判定

    限定環境で道具選択と物体操作を理解し採点する。

    必要なブレークスルー
    • 説明可能な自由行動認識
    予測根拠

    VLAモデルの進展を前提とするが、一般化と安全性に不確実性がある。

  3. 完全実現 不確実 予測総合実現スコア 92 信頼度 40%

    汎用アクションクイズ

    多様な道具と自由行動を安全に理解する統合システム。

    必要なブレークスルー
    • 説明可能な自由行動認識
    • 低コスト安全ロボット統合
    予測根拠

    汎用ロボットと説明可能な行動理解の両方が必要。

ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。

Future Breakthroughs

実現に必要なブレークスルー

最重要研究段階

説明可能な自由行動認識

多様な動作を文脈込みで判定し、誤判定理由を人間が監査できる技術。

2028–2032実現確率 70%
試作段階

低コスト安全ロボット統合

公共空間で子どもを含む利用者と安全に協働できる小型ロボット基盤。

2030–2036実現確率 55%

ACT 3 / IMAGINE

この未来が実現したら、何が変わる?

Future Society

2020年代後半には限定された行動課題を扱う展示機が現実的。汎用的な自由行動クイズにはロボット安全性と認識信頼性の進歩が必要。

生活への変化
  • 問題を提示するが日常の選択肢になります
  • 行動回答を認識・判定するが日常の選択肢になります
  • 結果をフィードバックするが日常の選択肢になります
設計上の前提

音声・映像の最小収集、短期保存、明示同意、ローカル処理の優先が必要。

Story & Ideas

物語と未来を考える

原作で解決する問題

知識だけでなく、未来の道具を使う発想力と即応力を試す。

作中での使われ方

4問1セットのクイズとして、参加者が道具を使って行動回答する。

失敗・意外な展開

答えられないとカミナリが落ちるという危険な罰ゲーム要素。

なぜ魅力的なのか

知識問題を身体的な課題へ変える発想と、道具選択そのものを回答にする点。

もし実現したら

AIが参加者の能力に合わせて課題を調整し、身体と知識を組み合わせた学習体験を提供できる。

考えてみたい問い

正誤判定をAIに任せる場合、どの程度の誤りまでゲームとして許容できるだろうか。

Evidence & Sources

根拠資料と調査情報

公式情報

Gemini Robotics brings AI into the physical world

視覚・言語から物理行動を生成するVLAモデルの公式発表。

資料を見る
公式情報

RT-2: New model translates vision and language into action

インターネット規模の視覚言語知識とロボット行動を統合するVLA研究。

資料を見る
公式情報

Introducing the Realtime API

低遅延のマルチモーダル音声体験を構築するAPIの公式情報。

資料を見る
政府機関資料

Artificial Intelligence Risk Management Framework 1.0

AIシステムの信頼性、監督、リスク管理に関する公的枠組み。

資料を見る
特許資料

Method and apparatus for haptic vibration response profiling and feedback

振動応答のプロファイルとフィードバックに関する特許。

資料を見る

Similar Realization Level

総合実現スコアが近い道具

技術的な共通性とは別に、総合実現スコアの差が15以内の道具です。

Technology Index

この道具を支える主な技術

低遅延マルチモーダル対話AIVision-Language-Actionロボティクス安全なハプティック・光音フィードバック