未来道具リサーチ / Future Tool
かげきりばさみ
かげきりばさみ
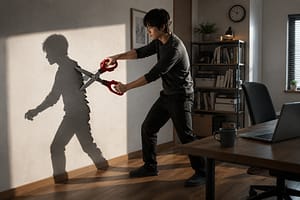
影を切り取ると、その影が本人の代わりに働くが、時間がたつと知恵がつき、2時間後には本人と入れかわろうとするハサミ。
VLAモデル、ヒューマノイド、動作模倣により、人の指示や実演から学び、本人の代わりに限定的な物理作業を行う技術は実在する。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 52
原作どおりに使うための条件
対象人物の影をハサミで切り取る。
影の切り離し
人物の影をハサミで切り離し、独立して動ける存在にする。
- 現在の状態
- 科学的に困難
- 実現度
- 5%
画像処理で影を分離・追跡することは可能だが、光学現象としての影を物質的な自律存在として切り離す技術は存在しない。
本人の代理作業
切り離された影が本人の代わりにさまざまな作業を行う。
- 現在の状態
- 部分実現
- 実現度
- 58%
汎用ヒューマノイドとVLAモデルは自然言語指示や人間動作の学習から複数の物理作業を実行でき、代理作業という目的は部分的に近づいている。
本人らしい動作の模倣
影が本人の代理として振る舞える程度に、人間の動作や行動を再現する。
- 現在の状態
- 部分実現
- 実現度
- 62%
人間映像からロボット動作へ転移する研究・製品開発が進んでいるが、個人の癖や判断を完全に複製する段階ではない。
ACT 2 / UNDERSTAND
総合実現スコア 48 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 自律ロボットが人の近くで作業する際の衝突、転倒、把持ミス、誤指示への対策が必要。 本人の映像、行動履歴、家庭内映像、音声を学習する場合は目的限定、アクセス制御、削除手段が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 15 / 35換算 42.9% / 平均 48.9%
- 技術成熟度
- 13 / 20換算 65% / 平均 64.7%
- 原作機能の利用可能性
- 6 / 15換算 40% / 平均 47%
- 精度・安定性
- 5 / 10換算 50% / 平均 50.5%
- 導入現実性
- 5 / 10換算 50% / 平均 52.1%
- 社会実装可能性
- 4 / 10換算 40% / 平均 56.3%
平均との差が最も大きいのは技術成熟度。一方、原作機能の利用可能性は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?

追加の技術解説
Gemini Robotics 2
視覚と言語の入力をモーター制御へ変換し、ヒューマノイドを含むロボットの全身制御、器用な操作、複数ロボット協調を行うVLAモデル。
Figure Helix
知覚・言語理解・学習制御を統合し、Figureのヒューマノイドが未見の物体を扱い、家庭・物流などの作業を行うためのVLAシステム。
Tesla Optimus
危険・反復的・退屈な作業を行う汎用二足歩行ヒューマノイドを目標に、視覚、計画、バランス、ナビゲーション、実世界との相互作用を開発している。
Build Path
完全実現するなら、どう作る?
本人の作業手順を映像・ウェアラブル・実演データで収集し、VLAモデルを搭載したヒューマノイドへ学習・転移する。
本人の代わりに片付け、運搬、簡単な家事や反復作業を行う代理を作る。
本人の予定、好み、文書、指示履歴を学習したAIエージェントをデジタル分身として使い、情報作業だけを代理させる。
メール整理、調査、予定調整など非物理タスクで「自分の代わりに働く」体験を実現する。
追加で必要な技術条件
- 長時間にわたる安全な汎用ヒューマノイド制御
- 少数の人間実演から個人動作を学ぶモーション転移
- 本人性と代理権限を明示する認証・監査基盤
- 家庭環境での高信頼な失敗検知と安全停止
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
安全性
自律ロボットが人の近くで作業する際の衝突、転倒、把持ミス、誤指示への対策が必要。
コスト
全身ヒューマノイド、高性能センサー、計算資源、保守、安全設備の費用が大きい。
プライバシー
本人の映像、行動履歴、家庭内映像、音声を学習する場合は目的限定、アクセス制御、削除手段が必要。
長時間代理作業の安全保証
家庭内で数時間以上の複数段階作業を行っても、失敗を検知し安全停止・復旧できる。
少数実演からの個人モーション転移
本人の少数の映像・実演から特徴的な手順や動きを学び、異なるロボット身体へ安全に転移する。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
代理ロボット・動作模倣技術の進展
確認済み事実
人の動作学習から汎用ヒューマノイド代理へ
-
01試作 確認済み 高 出典 1件
FigureがHelixを発表
知覚、言語理解、全上半身制御を統合した汎用ヒューマノイドVLAを発表。
-
02研究 確認済み 高 出典 1件
Figureが人間映像からロボットへの直接転移を公開
人間の一人称映像で学習したHelixが、自然言語指示に従って実環境を移動する取り組みを公開。
-
03特許 確認済み 中 出典 1件
人間動作のリアルタイム模倣ロボット特許が公開
映像の骨格キーポイントをロボット関節制御へ変換する動作模倣技術が特許公開。
-
04研究 確認済み 高 出典 1件
Gemini Robotics 2が全身ヒューマノイド制御を拡張
全身制御、器用な操作、長い複数段階タスク、複数ロボット協調を強化。
Realization Roadmap
編集部予測かげきりばさみの代理ロボット版ロードマップ
影の実体化ではなく安全な「自分の代理」を段階的に実現
限定的な代理作業と人間動作の学習は可能だが、家庭での汎用性・安全性・個人模倣は不足。影の物理分離は未実現。
-
01製品 可能性が高い 予測総合実現スコア 60 信頼度 75%
監督付き家庭代理ロボット
片付け、運搬、簡単な家事を本人の指示と監督下で代行する。
必要なブレークスルー
- 長時間代理作業の安全保証
予測根拠
VLAとヒューマノイドの能力が既に複数段階作業へ拡張している。
-
02製品 不確実 予測総合実現スコア 72 信頼度 58%
個人動作を学ぶモーション・ツイン
少量の本人実演から癖や手順を学び、別のロボット身体へ安全に転移する。
必要なブレークスルー
- 少数実演からの個人モーション転移
- 本人性と代理権限の認証基盤
予測根拠
人間映像からロボットへの転移研究は進むが、個人差と安全保証が未成熟。
-
03製品 不確実 予測総合実現スコア 82 信頼度 45%
高信頼な自律代理ロボット
本人が不在でも限定権限内で長時間作業し、異常時には自律停止・本人確認を行う。
必要なブレークスルー
- 長時間代理作業の安全保証
- 本人性と代理権限の認証基盤
予測根拠
長時間の汎用自律と社会制度の両方が必要で不確実性が大きい。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
長時間代理作業の安全保証
家庭内で数時間以上の複数段階作業を行っても、失敗を検知し安全停止・復旧できる。
少数実演からの個人モーション転移
本人の少数の映像・実演から特徴的な手順や動きを学び、異なるロボット身体へ安全に転移する。
本人性と代理権限の認証基盤
ロボットが本人ではなく代理であること、委任された権限、期限、撤回状態を第三者が検証できる。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
影の物理分離は科学的根拠がないが、「自分の代わりに働く分身」はAIエージェントとヒューマノイドの組み合わせとして段階的に現実化する可能性が高い。
- 影の切り離しが日常の選択肢になります
- 本人の代理作業が日常の選択肢になります
- 本人らしい動作の模倣が日常の選択肢になります
本人の映像、行動履歴、家庭内映像、音声を学習する場合は目的限定、アクセス制御、削除手段が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
本人がしなければならない仕事や用事を、自分の影に代わりにやらせる。
作中での使われ方
ユーザー提供画像の説明では、影を切り取るとその影が本人の代わりに働く。
失敗・意外な展開
切り取られた影は時間がたつとしだいに知恵がつき、画像説明では2時間後に本人と入れかわろうとする。
なぜ魅力的なのか
「自分の分身に面倒な仕事を任せる」という願望と、代理が自律して本人を脅かすというAI時代にも通じる逆転が一つの道具に入っている。
もし実現したら
自分の代わりに物理作業をする分身が普及すれば生活と労働の負担は大きく減る一方、本人性の偽装、責任の所在、代理の暴走を防ぐ制度と安全技術が不可欠になる。
考えてみたい問い
自分の行動を学習したロボットが自分の代わりに働くとき、どこまでの判断を本人の代理として許すべきだろうか。
Evidence & Sources
根拠資料と調査情報
ユーザー提供画像「かげきりばさみ」
名称、読み、影を切ると本人の代わりに働くこと、時間とともに知恵がつき2時間後に本人と入れかわろうとする説明を確認。
Gemini Robotics 2
VLAによる全身ヒューマノイド制御、器用な操作、複数ロボット協調などを確認。
Helix
知覚・推論・運動制御を統合した汎用ヒューマノイドVLAの概要を確認。
Project Go-Big: Internet-Scale Humanoid Pretraining and Direct Human-to-Robot Transfer
人間の一人称映像からロボットへ行動を転移する取り組みを確認。
AI & Robotics | Tesla
Optimusを汎用二足歩行ロボットとして開発し、危険・反復的・退屈な作業を担う目標を確認。
CN121733598A - Robots that mimic human movements in real time
映像から人間の骨格キーポイントを抽出しロボット関節へ変換するリアルタイム模倣技術。