未来道具リサーチ / Future Tool
変形ライト
へんけいらいと
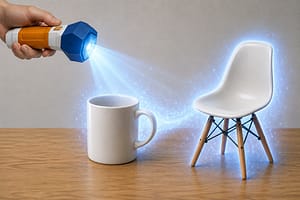
照射した物体の形を短時間で別の形へ変える架空のライト。
形状記憶材料、折り紙・切り紙構造、ソフトロボットにより、専用設計物の限定的な変形は実証済み。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 62
原作どおりに使うための条件
変形させたい物体へライトを照射する。
物体形状の変換
光を当てた対象物の外形を短時間で別の形へ変える。
- 現在の状態
- 部分実現
- 実現度
- 25%
スマート材料やソフトロボットは設計済み形状間の変形を実証しているが、任意物体の瞬時変形は未実現。
非接触での変形指示
対象へ直接工具を触れず、照射操作だけで変形を開始する。
- 現在の状態
- 部分実現
- 実現度
- 40%
光・熱・磁場など外部刺激で駆動する材料はあるが、汎用対象には適用できない。
ACT 2 / UNDERSTAND
総合実現スコア 38 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 発熱、挟み込み、構造破壊、予期しない復元、バッテリー事故。 カメラや形状認識を用いる場合、周囲の物体・人物情報を取得する可能性。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 7 / 35換算 20% / 平均 48.9%
- 技術成熟度
- 8 / 20換算 40% / 平均 64.7%
- 原作機能の利用可能性
- 3 / 15換算 20% / 平均 47%
- 精度・安定性
- 7 / 10換算 70% / 平均 50.5%
- 導入現実性
- 7 / 10換算 70% / 平均 52.1%
- 社会実装可能性
- 6 / 10換算 60% / 平均 56.3%
平均との差が最も大きいのは精度・安定性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?
追加の技術解説
形状記憶材料
温度などの刺激で複数の設計形状を切り替える材料技術。
再構成可能ソフトロボティクス
柔軟なロボットの形状を制御し、複数の形へ変形させる研究。
切り紙構造による形状変換
切れ目と折り構造を設計し、二次元構造を別形状へ変える手法。
Build Path
完全実現するなら、どう作る?
対象自体を刺激応答材料とし、光・熱で事前設定形状へ切り替える。
非接触操作と限定的な形状変換。
モジュール型またはソフトロボットを対象内部に組み込み、照射を無線コマンドとして形状を再構成する。
ライト操作に近い単一入力で外形を変える体験。
追加で必要な技術条件
- 低電力で高応力を出せる可逆アクチュエータ材料
- 対象内部状態を非破壊で推定するセンシング
- 形状変換の安全制約付きリアルタイム制御
- 多数回変形に耐える自己修復材料
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 材料の汎用性 対象物が専用材料でなければ変形を駆動できない。
- 形状制御の複雑性 任意形状への安定変形には高密度センサーと分散制御が必要。
- 体積・材質保存 質量保存下で可能な形状には制約があり、材料特性自体の変更は別技術を要する。
安全性
発熱、挟み込み、構造破壊、予期しない復元、バッテリー事故。
コスト
高機能材料、分散アクチュエータ、センサー、制御回路の組込みコストが高い。
プライバシー
カメラや形状認識を用いる場合、周囲の物体・人物情報を取得する可能性。
低電力・高応力アクチュエータ材料
小型電源で大きな形状変化を繰り返し駆動できる材料。
安全制約付き分散形状制御
多数の柔軟要素をリアルタイムで安定制御し、衝突や破損を避ける。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
形状変換技術の歩み
確認済み事実
形状記憶材料から再構成ソフトロボットへ
-
01試作 確認済み 中 出典 1件
自己折り畳みシート研究
MITが折り目とアクチュエータを用いた形状再構成の研究を紹介。
-
02科学的発見 確認済み 高 出典 1件
新しい形状記憶セラミック
複数形状を往復できる材料研究が発表。
-
03研究 確認済み 高 出典 1件
切り紙形状変換の設計式
円から四角など、設計した二次元形状間の変換法を提示。
-
04研究 確認済み 高 出典 1件
形状変化ソフトロボット制御
複数形状への変形を学習・評価する制御環境が紹介。
Realization Roadmap
編集部予測変形ライト実現ロードマップ
専用対象から汎用対象へ
専用材料・専用ロボットの限定変形は可能。任意物体の変形は未実現。
-
01製品 可能性が高い 予測総合実現スコア 50 信頼度 70%
限定用途の変形製品
家具やウェアラブルなど、設計済み形状を切り替える製品が増える。
必要なブレークスルー
- 低電力・高応力アクチュエータ材料
予測根拠
既存のスマート材料と機械構造の延長。
-
02製品 実現可能性あり 予測総合実現スコア 65 信頼度 50%
ライト型指令デバイス
変形可能な専用物体へ光学信号を送り、非接触で形状を切り替える。
必要なブレークスルー
- 安全制約付き分散形状制御
予測根拠
構造化光、分散制御、低電力アクチュエータの統合を想定。
-
03技術 不確実 予測総合実現スコア 78 信頼度 25%
多材質対応の半汎用変形
複合材料で構成された対応製品群を、複数の形へ再構成できる。
必要なブレークスルー
- 再構成可能な複合プログラマブル材料
- 安全制約付き分散形状制御
予測根拠
材料・制御・安全規格の大幅進展が必要。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
低電力・高応力アクチュエータ材料
小型電源で大きな形状変化を繰り返し駆動できる材料。
安全制約付き分散形状制御
多数の柔軟要素をリアルタイムで安定制御し、衝突や破損を避ける。
再構成可能な複合プログラマブル材料
構造・剛性・表面特性を複数状態へ切り替えられる量産材料。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
専用の家具、ウェアラブル、探索ロボット、照明器具など、変形範囲が定義された製品から普及する可能性が高い。
- 物体形状の変換が日常の選択肢になります
- 非接触での変形指示が日常の選択肢になります
カメラや形状認識を用いる場合、周囲の物体・人物情報を取得する可能性。
Story & Ideas
物語と未来を考える
原作で解決する問題
物の形が用途に合わないとき、加工道具や時間を使わず直ちに形状を変える。
作中での使われ方
対象物へライトを当て、必要な形へ変える場面で使われると考えられる。
失敗・意外な展開
画像資料だけでは具体的な失敗例は確認できない。
なぜ魅力的なのか
光を当てるだけで製造と修理の境界をなくす発想に魅力がある。
もし実現したら
物流、製造、住宅、医療の製品在庫を減らせる一方、所有物の無断改変を防ぐ認証が不可欠になる。
考えてみたい問い
便利さと悪用防止を両立するため、変形可能な対象をどこまで制限すべきか。
Evidence & Sources
根拠資料と調査情報
ユーザー提供「変形ライト」画像
名称、読み、ライト照射で物体の形を変える説明、外観を確認。
Engineers develop a new kind of shape-memory material
複数形状を切り替える形状記憶材料の研究。
A better way to control shape-shifting soft robots
再構成可能ソフトロボットの形状制御研究。
Turning a circle into a square is possible with this kirigami-inspired formula
切り紙構造による設計形状間の変換手法。
KR101374136B1 - Flash light
本体形状を直線形とL字形に変更できる懐中電灯の特許。