未来道具リサーチ / Future Tool
トレーニングロボ
とれーにんぐろぼ
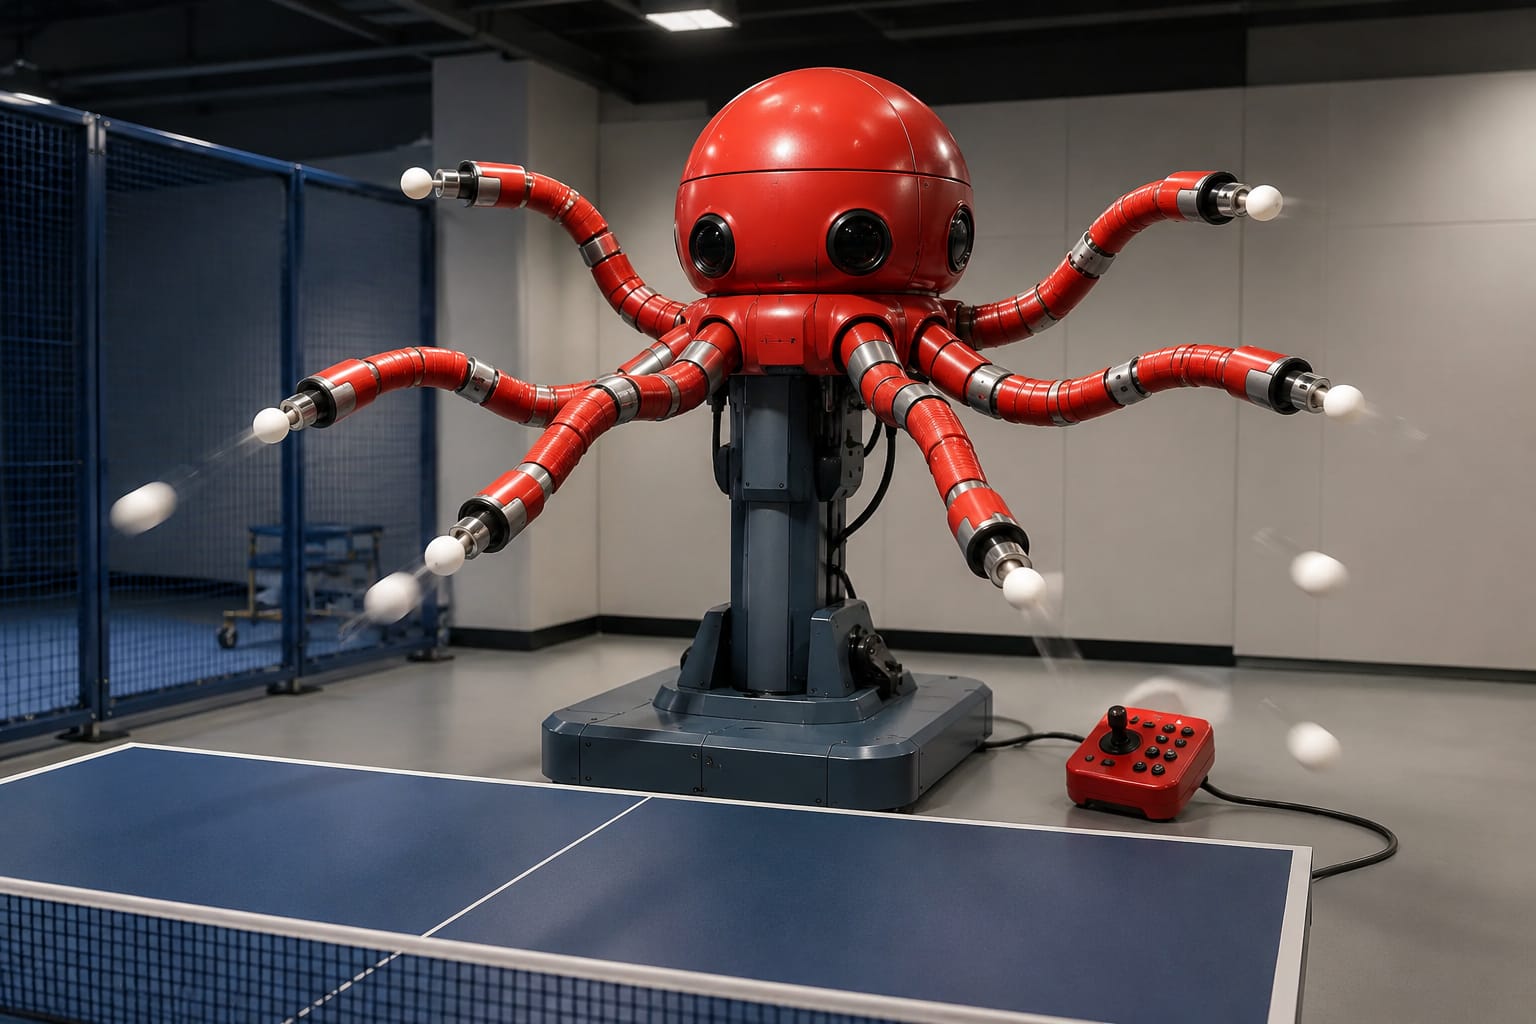
8本の腕で多彩な球種を連続送球するタコ型の卓球練習ロボット。
連続給球、速度・回転・着地点の調整、反復ドリルは既存卓球ロボットで実現されている。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 17
原作どおりに使うための条件
卓球台の反対側に設置し、操作者がコントローラーで動作させる。
連続多球送球
複数の腕を使うイメージで、練習者へボールを次々に供給する。
- 現在の状態
- 実現済み
- 実現度
- 90%
市販卓球ロボットには連続給球と反復ドリル機能がある。
球種・コース変化
方向、速度、回転などを変えて多様な返球練習を可能にする。
- 現在の状態
- 条件付きで実現
- 実現度
- 78%
複数ローラー、首振り機構、プログラム制御で回転・速度・着地点を変えられるが、8腕による独立投球ではない。
8本腕の独立投球
8本の柔軟な腕が個別に動き、異なるタイミングと方向でボールを投げる。
- 現在の状態
- 研究段階
- 実現度
- 30%
タコ型ソフトロボット研究は進むが、高速・高精度な卓球球投射を8腕で統合した製品は確認できない。
ACT 2 / UNDERSTAND
総合実現スコア 83 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 腕同士や人との接触、誤射、連続球による転倒・眼部接触を防ぐ必要がある。 カメラで練習者を追跡する場合、映像保存・利用目的の明示が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 30 / 35換算 85.7% / 平均 48.9%
- 技術成熟度
- 16 / 20換算 80% / 平均 64.7%
- 原作機能の利用可能性
- 12 / 15換算 80% / 平均 47%
- 精度・安定性
- 8 / 10換算 80% / 平均 50.5%
- 導入現実性
- 8 / 10換算 80% / 平均 52.1%
- 社会実装可能性
- 9 / 10換算 90% / 平均 56.3%
平均との差が最も大きいのは機能再現度。一方、技術成熟度は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?

追加の技術解説
卓球ボール送球ロボット
ローラー式発射、球送り、首振り、回転・速度制御により反復練習を支援する。
タコ模倣ソフトロボットアーム
柔軟連続体アームと分散制御により、タコ腕のしなやかな運動と把持を模倣する研究。
高速視覚・ロボット運動制御
高速カメラ、運動計画、モデル予測制御などで卓球の速度・回転・狙いを制御する。
Build Path
完全実現するなら、どう作る?
市販型の卓球ロボットを用いて連続送球と球種・コース変化を実現する。
一人での反復練習と多球練習。
ソフトロボットアームを複数配置し、各腕に小型投射ユニットを持たせる。
多方向・多タイミング投球という原作表現への接近。
追加で必要な技術条件
- 軽量で耐久性の高い多自由度ソフトアクチュエータ
- 8腕の衝突回避を含むリアルタイム分散制御
- ボール把持から投射までの小型一体機構
- 利用者の技能と疲労に応じる安全適応制御
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 多腕干渉と精密制御 8本の柔軟腕は自由度が多く、投射時の反動・振動・相互干渉を抑えながら着地点を保証する必要がある。
- 小型給球・投射機構 各腕へボールを詰まりなく供給し、速度・回転を独立制御する軽量機構が必要。
安全性
腕同士や人との接触、誤射、連続球による転倒・眼部接触を防ぐ必要がある。
コスト
8系統の駆動・センサー・安全制御により単一ヘッド製品より大幅に高コスト。
プライバシー
カメラで練習者を追跡する場合、映像保存・利用目的の明示が必要。
腕先一体型の軽量回転球投射器
柔軟腕の動きを損なわず、ボール速度と回転を精密制御できる小型・軽量投射器。
8腕の分散衝突回避制御
各腕が局所センサーで姿勢と接触を判断し、全体目標を保ちながら相互干渉を回避する制御。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
卓球ロボットとタコ型ソフトロボティクスの技術史
確認済み事実
連続給球から多腕知能制御へ
-
01特許 確認済み 高 出典 1件
多球・多回転卓球ロボット特許
左右サーバー、回転変化、速度調整、ボール回収を備えた卓球ロボットが特許化。
-
02研究 確認済み 高 出典 1件
タコ模倣ソフトロボット研究の進展
柔軟腕の身体性と分散型感覚運動制御をロボットへ応用する研究が進む。
-
03特許 確認済み 中 出典 1件
多方向送球ヘッドの特許成立
サーボとギアで送球ヘッドを回転・上下・左右へ動かす構成が特許化。
-
04研究 確認済み 高 出典 1件
分散センシング型タコ模倣アーム
分散センシングと末梢制御を用いる柔軟アームの自律把持研究が報告。
Realization Roadmap
編集部予測トレーニングロボ実現ロードマップ
実用送球から8腕統合へ
単一ヘッド型で目的機能の大半は実現。8腕の柔軟独立投球は研究統合前。
-
01製品 可能性が高い 予測総合実現スコア 87 信頼度 80%
安全な複数ノズル練習機
2〜4個の送球ノズルと利用者追跡を組み合わせ、多方向ドリルを安全に実装。
必要なブレークスルー
- 技能・疲労適応型安全ドリル生成
予測根拠
既存の送球・視覚技術の統合で達成可能。
-
02製品 実現可能性あり 予測総合実現スコア 91 信頼度 60%
4本柔軟腕の統合デモ
軽量腕先投射器を4本のソフトアームへ搭載し、衝突回避付きで順次送球。
必要なブレークスルー
- 腕先一体型の軽量回転球投射器
- 8腕の分散衝突回避制御
予測根拠
要素技術は存在するが、高速投射と柔軟腕制御の統合が必要。
-
03製品 不確実 予測総合実現スコア 96 信頼度 35%
8腕型トレーニングロボ製品
8本の腕が安全に協調し、個別の速度・回転・コースで送球する製品。
必要なブレークスルー
- 腕先一体型の軽量回転球投射器
- 8腕の分散衝突回避制御
- 技能・疲労適応型安全ドリル生成
予測根拠
技術的には可能性があるが、価格と保守性に対して単一ヘッド方式の優位が大きい。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
腕先一体型の軽量回転球投射器
柔軟腕の動きを損なわず、ボール速度と回転を精密制御できる小型・軽量投射器。
8腕の分散衝突回避制御
各腕が局所センサーで姿勢と接触を判断し、全体目標を保ちながら相互干渉を回避する制御。
技能・疲労適応型安全ドリル生成
球速、間隔、コースを利用者の反応と疲労へ合わせ、危険な連続投射を抑制する。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
目的機能は既存製品で十分実用的。原作外観を含む完全再現は、ソフトロボティクスと小型投射機構の統合が進めばデモ機が可能。
- 連続多球送球が日常の選択肢になります
- 球種・コース変化が日常の選択肢になります
- 8本腕の独立投球が日常の選択肢になります
カメラで練習者を追跡する場合、映像保存・利用目的の明示が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
一人では多様な相手の球を繰り返し練習しにくい。
作中での使われ方
8本の腕で次々にボールを投げ、卓球の多球練習相手になる。
失敗・意外な展開
設定を上げ過ぎると、休む間もなく多方向から球が飛んでくる可能性がある。
なぜ魅力的なのか
タコの8本腕という視覚的な面白さと、卓球の多球練習という実用性が直結している。
もし実現したら
相手がいない時間でも、選手ごとの弱点に合わせた高密度練習が可能になる。
考えてみたい問い
8本の腕を本当に動かす完全再現と、単一ヘッドで同じ練習効果を得る実用版のどちらを選びたいか。
Current Experience
現代で近づけるもの
Current Experience
現代で体験できる近い商品
原作の体験そのものではありませんが、いま利用できる商品から近い体験を補足します。
S6PRO 卓球練習用ロボット ↗
現代の商品で近い機能や体験を試すに近い体験として参照できます。
Evidence & Sources
根拠資料と調査情報
Table tennis robot with improved serving head movement
卓球ロボットの給球経路、対向ローラー、サーボ駆動ヘッドの回転・上下・左右動作を記載。
OCTOPUS project
タコの感覚運動制御と8腕身体を模倣するソフトロボティクス研究プロジェクト。
Peripheral control enabled by distributed sensing in an octopus-inspired soft robotic arm for autonomous underwater grasping
分散センシングと末梢制御を備えたタコ模倣ソフトアームの自律水中把持。
Ace! Motion Planning of Professional-Level Table Tennis Serves with a Robot Arm
モデル予測制御とベイズ最適化により高速・高回転で狙い分けるロボット卓球サーブを報告。