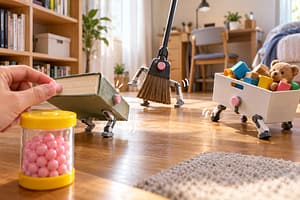
小型モーター、センサー、無線制御、プログラミングにより限定的な自走・位置制御は実現している。
ACT 1 / DISCOVER
いま、どこまで実現している?
空想の道具を原作どおりに使うための条件と、現代技術で到達している状態に分けて確認します。
総合実現スコア上の未達 50
原作どおりに使うための条件
動かない物に粒を取り付け、命令を与える。
物体への機能付与
粒を取り付けた既存の無生物が動けるようになる
- 現在の状態
- 部分実現
- 実現度
- 28%
toioの自走キューブやモジュール型アクチュエーターが部分機能を例示。ただし物体の形状を問わず粒だけで動かせるわけではない。
命令理解と実行
口頭命令に従って対象物が目的の行動を行う
- 現在の状態
- 部分実現
- 実現度
- 45%
toioの自走キューブやモジュール型アクチュエーターが部分機能を例示。ただし物体の形状を問わず粒だけで動かせるわけではない。
自律的な片づけ
本や身の回りの物が指定場所へ戻る
- 現在の状態
- 条件付きで実現
- 実現度
- 40%
toioの自走キューブやモジュール型アクチュエーターが部分機能を例示。ただし物体の形状を問わず粒だけで動かせるわけではない。
ACT 2 / UNDERSTAND
総合実現スコア 50 の現在地を、6つの評価軸で見る
6つの評価軸を100点換算し、この道具と公開中の未来道具全体平均を比較します。
基本機能と技術成熟度を6つの評価軸で見ると、最大の未達は機能再現度です。完全実現には、測位性能そのものに加えて、社会で安全に使うための運用設計が重要になります。 重量物の予期しない移動、衝突、挟み込み、誤作動。 音声指示や位置情報を収集するとプライバシー対策が必要。
レーダーチャートは各評価軸を100点換算して比較表示しています。総合実現スコアの配点は評価軸ごとに異なります。
- 機能再現度
- 14 / 35換算 40% / 平均 48.9%
- 技術成熟度
- 13 / 20換算 65% / 平均 64.7%
- 原作機能の利用可能性
- 7 / 15換算 46.7% / 平均 47%
- 精度・安定性
- 5 / 10換算 50% / 平均 50.5%
- 導入現実性
- 5 / 10換算 50% / 平均 52.1%
- 社会実装可能性
- 6 / 10換算 60% / 平均 56.3%
平均との差が最も大きいのは社会実装可能性。一方、機能再現度は相対的に低く、完全実現に向けた課題として残ります。
Snapshot: 2026-09-04T22:44:17+00:00 / dataset 19 / schema v1.2
Technology Map
どんな技術が、この未来を支えている?
追加の技術解説
toio コア キューブ
小型モーターと位置検出を搭載した32 mmキューブ。物を載せて移動させられる。
DYNAMIXEL スマートアクチュエーター
モーター・センサー・コントローラーを一体化したロボット用駆動モジュール。
Build Path
完全実現するなら、どう作る?
対象物を台車状の小型駆動ユニットに載せて移動させ、センサーとソフトウェアで命令を実行する。
形と重量が限定される物体の移動・位置制御
追加で必要な技術条件
- 省電力の高出力マイクロアクチュエーター
- 対象物に依存しない安定した移動・接続機構
- 安全な自然言語指令と異常停止
Bottlenecks
完全実現まで、あと何が足りない?
ここでは点数の内訳ではなく、完全実現に向けて残る未解決課題を定性的に整理します。
技術課題
- 小型駆動 豆粒サイズでは十分なトルク・電源を得にくい。
- 物体の多様性 接地面や重心が異なるため汎用取り付けが難しい。
- 安全な自律制御 人と共存する空間で衝突回避や命令誤解対策が不可欠。
安全性
重量物の予期しない移動、衝突、挟み込み、誤作動。
コスト
対象に応じた専用取付具と電池のコスト。
プライバシー
音声指示や位置情報を収集するとプライバシー対策が必要。
小型で安全な駆動・電源
小型モジュールでも重量物を安全に動かせる電源・駆動機構。
多様な物体に使える接続機構
道具ごとに工作しなくても安定して取り付く機構。
Technology Evolution
技術の歩みと実現への道
Technology Timeline
小型ロボットと動作制御の進展
確認済み事実
原作の未来道具と現実の技術発展を分けて整理
-
01製品化 確認済み 高 出典 1件
toio 本体セット発売
小型キューブによる自走型ロボット製品が販売開始。
-
02製品化 確認済み 高 出典 1件
toio 自律目標移動機能
座標指定による移動機能がアップデートで追加。
-
03製品化 確認済み 高 出典 1件
toio コア キューブ単体発売
制御可能な小型キューブが単体販売され、開発用途が広がる。
Realization Roadmap
編集部予測ロボッターへの技術ロードマップ
将来年は編集上のシナリオであり予言ではない
特定の対象に自走ユニットを取り付けることは可能。汎用粒の再現は未実現。
-
01製品 実現可能性あり 信頼度 55%
家庭向け着脱式移動モジュール
軽量物を運ぶ製品が限られた家庭環境で使えるという想定。
必要なブレークスルー
- 小型で安全な駆動・電源
予測根拠
既存技術の制約から編集部が仮置きしたシナリオであり、年次の裏付けはない。
-
02技術 不確実 信頼度 30%
複数形状への接続規格
異なる日用品の取付方法を標準化するという想定。
必要なブレークスルー
- 多様な物体に使える接続機構
予測根拠
既存技術の制約から編集部が仮置きしたシナリオであり、年次の裏付けはない。
-
03完全実現 不確実 信頼度 15%
自然言語による安全な多目的移動
周囲の人を認識し安全に移動・収納する高度な装置という想定。
必要なブレークスルー
- 安全な命令解釈と行動計画
予測根拠
既存技術の制約から編集部が仮置きしたシナリオであり、年次の裏付けはない。
ロードマップは、現在の研究・製品・社会動向を基にした編集部予測です。将来の実現を保証するものではありません。
Future Breakthroughs
実現に必要なブレークスルー
小型で安全な駆動・電源
小型モジュールでも重量物を安全に動かせる電源・駆動機構。
多様な物体に使える接続機構
道具ごとに工作しなくても安定して取り付く機構。
安全な命令解釈と行動計画
日常空間の意図理解、制約付き計画、緊急停止を統合する制御。
ACT 3 / IMAGINE
この未来が実現したら、何が変わる?
用途を限定した着脱式移動モジュールの進化は見込めるが、原作と同等の普遍性の実現年は予測できない。
- 物体への機能付与が日常の選択肢になります
- 命令理解と実行が日常の選択肢になります
- 自律的な片づけが日常の選択肢になります
音声指示や位置情報を収集するとプライバシー対策が必要。
Story & Ideas
物語と未来を考える
原作で解決する問題
のび太の散らかった部屋の片づけ
作中での使われ方
本に取り付けると自分で本棚へ戻り、掃除に使われる。
失敗・意外な展開
身の回りの物に意思があるかのような反発が起こり、ロボッターの反乱につながる。
なぜ魅力的なのか
普段動かない物が主人の命令を理解して働くという発想。
もし実現したら
家具や日用品が必要なときだけ動く住環境につながるが、暴走防止と操作権限が最重要。
考えてみたい問い
もし持ち物を一つだけ自動で動かせるなら何を選びますか?
Evidence & Sources